TGViewer
Channel Public Channel
Робототехника CSI

Робототехника CSI

@robotics_csi

CSI Robotics - онлайн-платформа по робототехнике.

Сайт и CSI Journal: csifuture.com
Сборник статей про устройство роботов CSI BASE:
csifuture.com/csibase
t.me/csi_base
CSI Lab RoboProject:
csifuture.com/csilabroboproject

Админ: @csi_robo
Subscribers
3.52K
Photos
333
Videos
261
Links
282

Showing posts older than #950 · Back to latest

Older Posts 20 shown
Post #948 756
Argus: предельная динамическая симметрия как основа для создания всенаправленных и многофункциональных роботов

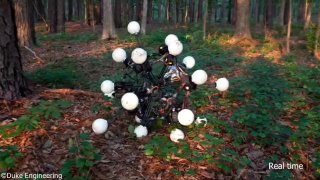
Исследователи из Университета Дьюка представили новый подход к проектированию мобильных роботов, основанный на концепции предельной динамической симметрии. В отличие от традиционного подхода, где основное внимание уделяется геометрической симметрии конструкции, авторы предлагают оценивать способность робота создавать одинаковые ускорения в любом направлении.

Теоретические основы
Большинство современных роботов обладают геометрической симметрией, однако это не гарантирует одинаковых динамических возможностей во всех направлениях. Например, типичный квадрокоптер имеет симметричную конструкцию, но способен мгновенно ускоряться только вдоль вертикальной оси, для движения вбок ему требуется наклониться, то есть изменить свое положение в пространстве.

Для количественной оценки динамической симметрии исследователи ввели показатель динамической изотропии η, который определяется как отношение минимального достижимого ускорения к максимальному среди всех возможных направлений движения. Чем ближе значение η к единице, тем более равномерно робот способен ускоряться в пространстве. Проведенное моделирование показало, что повышение динамической изотропии приводит к улучшению устойчивости, точности движения, энергоэффективности и устойчивости к отказам исполнительных механизмов робота.

Конструкция
Конструкция Argus представляет собой сферический каркас с радиально расположенными линейными приводами, направленными к центру масс. Учеными было исследовано более 1500 вариантов конструкции с количеством приводов от 6 до 40. Значение динамической изотропии при этом изменялось от 0,32 до 0,97. Наибольший прирост характеристик достигается при увеличении числа приводов до 16–22. Дальнейшее усложнение конструкции приводит к значительно меньшему улучшению характеристик.

Физический прототип Argus оснащен 20 линейными приводами, распределенными по вершинам правильного додекаэдра. Масса робота - 23.4кг, η - 0.91. Каждый привод развивает усилие до 375 Н. На концах приводов установлены двадцать ToF-камер для кругового восприятия окружающей среды.

Результаты экспериментов
• Робот способен перемещаться по бетону, траве, песку и скользким покрытиям без дообучения.
• На препятствиях высотой 12 см успешность преодоления составила 83,3%.
• В симуляции робот перевозил груз 40 кг (170% собственной массы), сохраняя 68,4% скорости. В физическом эксперименте асимметричный груз 4,5 кг снизил скорость лишь до 96,3% от заданной.
• При отключении двух приводов сохраняется 95% скорости, при отключении четырёх приводов — 85% скорости.
• В условиях лунной гравитации робот способен лазать между двумя параллельными стенами. В симуляции средняя скорость подъема составила 0.258 м/с при успешности 85.5%, в физическом эксперименте - 0.238 м/с.
•Двадцать ToF-камер строят единое облако точек. В симуляции робот отслеживал тестовый куб (1 м³) с успешностью 89,9% (ошибка скорости 0,167±0,120 м/с) и толкал его с успешностью 91,5% (ошибка направления 0,256±0,207 рад за 10 с). В реальности успешность упала до 36,8% и 39,4% из-за теплового дрейфа и рассинхронизации камер.

Перспективы применения и ограничения
По мнению исследователей, разработанная концепция может применяться в поисково-спасательных операциях, инспекции промышленных объектов, исследовании труднодоступных территорий и космических миссиях на Луне. Высокая отказоустойчивость (сохранение подвижности при отказе нескольких приводов) особенно важна для автономных систем, работающих вдали от сервисной инфраструктуры.

Основными ограничениями робота на данный момент являются высокая сложность конструкции, увеличивающая стоимость и массу, а также снижение эффективности компьютерного зрения на физическом прототипе из-за теплового дрейфа ToF-камер. Тем не менее, предельная динамическая симметрия может стать новым направлением развития робототехники, где динамические свойства рассматриваются как фундаментальный принцип проектирования мобильных роботов.

Полная научная статья доступна на arXiv.
  • 🔥 6
  • ❤ 2
Post #947 769
Сбер представил полуантропоморфного робота «Воркер» для прикладных задач бизнеса.

Центр робототехники Сбера представил «Воркера» — новое воплощение технологии Physical AI на базе модели Green‑VLA, разработанной на платформе GigaChat. Green-VLA представляет собой модель класса Vision-Language-Action (VLA), объединяющую компьютерное зрение, обработку естественного языка и управление исполнительными механизмами робота. Архитектура обеспечивает единство программной основы для различных физических воплощений — от антропоморфного робота «Грин» до мобильной платформы «Воркер».

«Воркер» представляет собой мобильную платформу с двумя манипуляторами, способными работать одновременно. Робот автономно перемещается в пространстве, самостоятельно определяет целевые зоны и выполняет типовые операции без участия человека.

Основные характеристики «Воркер»:
•Грузоподъёмность: 15 кг
•Высота рабочей зоны: 50–170 см
•Грузоподъёмность захватных устройств: 3 кг
•Вылет захватного устройства: 70 см
•Время работы: 24 часа

ИИ-модель Green-VLA
Green-VLA построена на базе нейросети GigaChat и описывает полный цикл обучения моделей управления роботами — от базового предобучения до настройки поведения робота в реальных условиях. Ключевой особенностью методологии является обеспечение переносимости решений между различными типами роботов и выравнивание поведения с помощью обучения с подкреплением.

Эффективность подхода подтверждена результатами на международных бенчмарках Simpler Fractal и Simpler widowX (Стэнфордский университет и Google), а также CALVIN (Фрайбургский университет). Сбер позиционирует Green-VLA как открытую методологию обучения, а не готовый универсальный контроллер. Отчёт по Green-VLA от Сбера доступен на платформе arXiv.

Пилотные испытания и сферы применения
Робот «Воркер» уже проходит пилотные испытания на базе торговой сети «Перекрёсток». Ключевым преимуществом устройства является возможность интеграции в существующую инфраструктуру без необходимости перестройки среды.

К слову, на ПМЭФ-2026 Сбер и X5 подписали соглашение о сотрудничестве в сфере роботизации ретейла. Помимо данной сферы, «Воркер» также может использоваться в складских операциях (сортировка товаров, комплектация заказов), производственных процессах и сервисных задачах.

Источник: Сбер
  • ❤ 4
  • 🔥 2
  • 🤣 1
  • 🆒 1
Post #943 739
BlueME: инновационная магнитоэлектрическая антенна для подводной связи между роботами

Подводная связь между роботами имеет важнейшее значение для обеспечения скоординированной работы автономных подводных аппаратов, применяемых в целях мониторинга окружающей среды, поисково-спасательных операций и научных экспедиций. Однако эта задача всегда оставалась слабым местом подводной робототехники. Наиболее распространённой технологией является акустическая связь, которая имеет низкую скорость передачи данных, может негативно влиять на окружающую среду и подвержена значительным задержкам распространения сигнала. Оптическая связь (например, модемы LUMA от Hydromea, поддерживающие скорость передачи данных 10 Мбит/с на расстоянии до 50 метров) также не лишена недостатков, главным из которых является критическая зависимость от мутности воды.

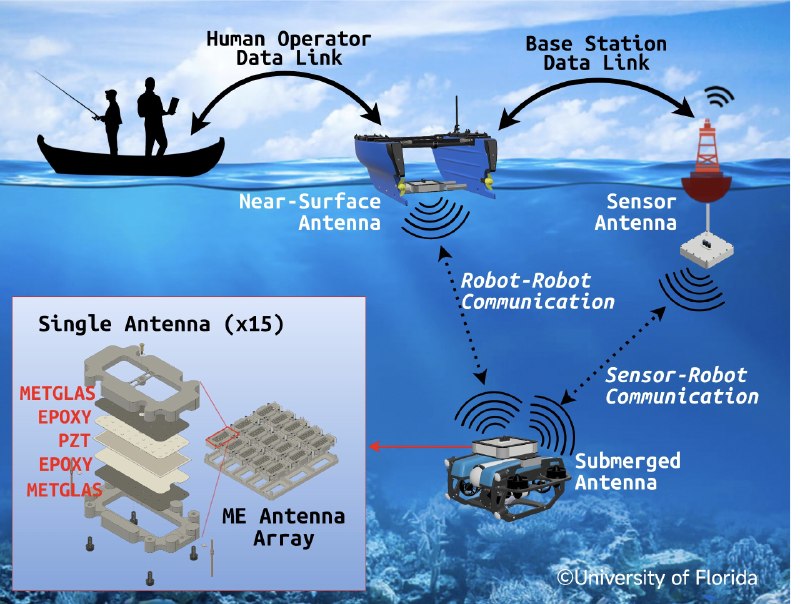
Группа учёных из Университета Флориды под руководством профессоров Джахидула Ислама и Адама Халифы работает над проектом BlueME, главной целью которого является создание надёжной подводной связи между роботами. В ходе работы ими была разработана магнитоэлектрическая антенная решётка BlueME, которая эффективно работает в диапазонах очень низких и низких частот, оставаясь при этом компактной и производительной.

Физический принцип работы
В основе функционирования BlueME лежит магнитоэлектрический эффект. Антенна представляет собой многослойную структуру из магнитострикционного материала Metglas и пьезоэлектрика PZT-5J. При подаче переменного тока возникает магнитное поле, которое вызывает механическую деформацию композита, заставляя его резонировать на собственной частоте, составляющей около 35 килогерц. Этот механический резонанс многократно усиливает излучаемое магнитное поле. При приёме внешнее магнитное поле деформирует магнитострикционный материал Metglas, а пьезоэлектрик преобразует эту деформацию в электрический сигнал.

Конструкция
BlueME представляет собой антенную решётку, состоящую из пятнадцати элементов, расположенных в три ряда по пять. Каждый элемент имеет трёхслойную структуру Metglas-PZT-Metglas толщиной 25, 150 и 25 микрометров соответственно. Для создания постоянного магнитного смещения используются двадцать неодимовых магнитов. Вся конструкция помещена в герметичный корпус, напечатанный на 3D-принтере, и заполнена маслом для компенсации гидростатического давления на глубине. Антенна работает в частотном диапазоне приблизительно от 31 до 41 килогерц.

Передающая решётка соединяется параллельно, а приёмная — последовательно. Такая схема даёт линейный рост магнитного момента от числа элементов. Поскольку мощность излучения пропорциональна его квадрату, 15 передающих элементов увеличивают её в 225 раз. Приёмная же решётка повышает чувствительность в 15 раз за счёт суммирования наведённых напряжений.

Результаты испытаний
В пресной воде озера система продемонстрировала устойчивую связь на расстоянии не менее 200 метров при потребляемой мощности около 1 ватта. В солёной воде у побережья Флориды, где проводимость достигает 5 сименсов на метр, связь была успешно установлена на дистанции свыше 730 метров при потребляемой мощности около 10 ватт. Авторы работы подчёркивают, что качество связи не зависит от мутности воды, наличия препятствий и многолучевого распространения сигнала.

Дальнейшее развитие
По мнению исследователей, BlueME открывает путь к созданию кооперативных групп подводных роботов. Аппараты смогут обмениваться картами местности, перераспределять задачи и синхронно отслеживать цели без необходимости всплывать на поверхность для передачи данных. Это критически важно для экологического мониторинга, подводной инспекции инфраструктуры и поисково-спасательных работ.

Авторы работы подчёркивают, что это первая практическая демонстрация компактных магнитоэлектрических антенн для подводной связи между роботами вне лабораторных условий. Они уже подали предварительный патент и ищут финансирование для дальнейших испытаний на автономных подводных аппаратах.

Ссылка на полную научную статью

Масштабная статья по подводной робототехнике доступна в пятом выпуске CSI Journal.
  • 👍 5
  • 🔥 2
  • 🗿 1
Post #941 748
В Cofix кофе делают коллаборативные роботы от российской компании РОБОПРО

На транспортно-пересадочном узле «Нижегородская» и в вестибюле станции метро «Курская» появились роботизированные кофейные станции. Напитки в них готовят коботы российского производства DOKA (группа компаний «РОБОПРО»), а меню соответствует стандартам международной сети кофеен Cofix.

Коллаборативный робот-бариста работает в автономном режиме и способен приготовить американо, американо с молоком, капучино и латте. Весь процесс приготовления занимает всего 2-3 минуты.

К слову, «РОБОПРО» производит коботов на собственной компонентной базе: от двигателей и сервомоторов до контроллеров и ПО «Пульс». Линейка включает модели RC3 (3 кг), RC5 (5 кг), RC10 (10 кг), RC16 (16 кг), RC20 (20 кг) и RC30 (30 кг).

Основные характеристики RC3:
• Грузоподъёмность: 3 кг
• Рабочий радиус: 800 мм
• Повторяемость: ±0,05 мм
• Максимальная скорость: 2 м/с
• Степень защиты: IP54
• Программирование: ГИП «Пульс», API Python

Роботизированная кофейня принимает посетителей в ТПУ «Нижегородская», выход №5, и на станции метро «Курская», вестибюль выхода №1.

Источник: DOKA

Наш канал в МАХ
  • ❤ 5
  • 🔥 2
Post #940 630
CT-21X: первый в Китае GaN-магнитный энкодер для суставов гуманоидных роботов. Статья от 361.Robotics.

Пока одни компании учат гуманоидов танцевать, другие решают куда более прозаичную, но критически важную задачу: как сделать так, чтобы суставы роботов не отказывали при температурах, близких к точке плавления олова. Ответ был найден китайскими инженерами и заключается он в использовании нитрида галлия.

Китайская компания CT‑Unite официально представила CT‑21X — первый в Китае магнитный энкодер на основе нитрида галлия (GaN), разработанный специально для суставов гуманоидных роботов.

Магнитный энкодер — это датчик угла поворота. В вал двигателя интегрирован постоянный магнит. При вращении вала магнитное поле относительно датчика меняется, а встроенный магниточувствительный элемент (на основе эффекта Холла) преобразует эти изменения в электрический сигнал.


Без таких энкодеров современные роботы не могли бы получать обратную связь о положении собственных суставов, подобно тому как проприорецепция даёт человеку и животным ощущение своего тела в пространстве. Робот не способен определить актуальный угол изгиба коленного или плечевого сустава, а значит, лишается возможности контролировать механику движений с необходимой точностью.

Нитрид галлия GaN представляет собой широкозонный полупроводниковый материал третьего поколения, который в настоящее время активно замещает традиционный кремний в отраслях электронной промышленности. Благодаря фундаментальным физическим свойствам, GaN демонстрирует технологическое превосходство в сегментах, требующих высокой плотности мощности, работы на сверхвысоких частотах, а также стабильного функционирования в условиях экстремальных температурных нагрузок.
Благодаря GaN чип CT‑21X может стабильно функционировать при 180°C и выдерживать пиковые кратковременные температуры до 250°C. Обычные кремниевые датчики в таких условиях давно бы «поплыли» — в прямом смысле этого слова.

Технические характеристики:

•Интегрированный 21-битный АЦП с программируемой калибровкой.
•Угловая точность: 30-100 угловых секунд
•Тепловой дрейф: 0.01 - 0.03°/°С
•Задержка отклика: менее 2-х микросекунд
•Полоса пропускания: 1-5 МГц
•Поддерживаемая скорость вращения: до 300 000 оборотов в минуту.


Благодаря высокой термостойкости GaN-энкодер CT‑21X можно располагать непосредственно у обмоток двигателя, в зоне максимального нагрева, без дополнительной термозащиты. Это упрощает конструкцию сустава и позволяет проектировать сверхтонкие, полые и компактные суставы для гуманоидных роботов нового поколения, где каждый кубический миллиметр на счету.

Компания планирует начать серийное производство чипа в третьем квартале 2026 года. По данным аналитического отчёта LP Information, мировой рынок роботизированных суставных модулей в 2025 году оценивался в 413 млн долларов. Согласно прогнозу, к 2031 году этот показатель достигнет 4,8 млрд долларов, что соответствует среднегодовому темпу роста (CAGR) в 50,5%. По всем прогнозам, рынок гуманоидов вступает в стадию взрывного роста.

В таких условиях контроль над ключевыми компонентами, такими как энкодеры, становится вопросом стратегического лидерства. Китай, судя по всему, это прекрасно понимает и не собирается делиться кусочком пирога.

Статью подготовил Telegram-канал 361.Robotics, авторы которого регулярно рассказывают о развитии современной робототехники.
  • ❤ 7
  • 🔥 4
  • 👍 1
  • 👏 1
Post #939 1.96K
С 1 июня в РФ начнут действовать новые ГОСТы в робототехнической отрасли.

С 1 июня 2026 года вступают в силу новые требования стандартов комплекса ГОСТ Р 60, которые распространяются на роботов и робототехнические устройства:

• ГОСТ Р 60.3.0.3-2026 «Роботы и робототехнические устройства. Роботы промышленные манипуляционные. Общие технические требования».

Настоящий стандарт устанавливает общие технические требования к промышленным манипуляционным роботам.

•ГОСТ Р 60.3.0.4-2026 «Роботы и робототехнические устройства. Роботы промышленные манипуляционные. Исполнительные модули. Общие технические условия».

Настоящий стандарт распространяется на вновь проектируемые исполнительные модули промышленных манипуляционных роботов (ПМР), имеющих одну или несколько степеней свободы, применяемые при модульном принципе построения ПМР и предназначенные для эксплуатации в условиях УХЛ4 по ГОСТ 15150.

• ГОСТ Р 60.3.1.2-2026 «Роботы и робототехнические устройства. Роботы промышленные манипуляционные. Ряды номинальной грузоподъемности».

Настоящий стандарт распространяется на ПМР согласно классификации по ГОСТ 60.0.0.2 и устанавливает ряды номинальной грузоподъёмности промышленных манипуляционных роботов.

•ГОСТ Р 60.3.1.3-2026 «Роботы и робототехнические устройства. Роботы промышленные манипуляционные. Номенклатура основных показателей качества».

Настоящий стандарт устанавливает номенклатуру основных показателей качества промышленных роботов для включения в ТЗ и НИР по определению перспектив развития продукции и национальные стандарты с перспективными требованиями, в разрабатываемые стандарты на продукцию, ТУ, карты тех.уровня, ТЗ на ОКР.

•ГОСТ Р 60.3.3.3-2026 «Роботы и робототехнические устройства. Роботы промышленные манипуляционные. Правила приемки. Методы испытаний»

Настоящий стандарт устанавливает правила приемки и методы испытаний серийно-выпускаемых, вновь разрабатываемых и модернизируемых ПМР.

•ГОСТ Р 60.4.1.1-2026 «Роботы и робототехнические устройства. Промышленные транспортные роботы. Руководство по представлению возможностей и ограничений роботов».

Настоящий стандарт устанавливает основные категории, характеризующие возможности и ограничения промышленных транспортных роботов (ПТР) и обеспечивает основу для оценки выполнимости поставленного задания в зависимости от установленных технических характеристик ПТР.

•Гост Р 60.5.3.5-2026 «Роботы и робототехнические системы. Методы испытания шагающего робота экзоскелетного типа для реабилитации, оценки состояния, компенсации и облегчения»

Настоящий стандарт определяет методы испытаний экзоскелетных роботов для нижних конечностей, предназначенных для реабилитации, оценки состояния, компенсации, облегчения и используемых в качестве медицинского электрического изделия.

•Гост Р 60.6.3.15-2026 «Роботы и робототехнические устройства». Рабочие характеристики и соответствующие методы испытаний сервисных мобильных роботов. Часть 2. Навигация»

Настоящий стандарт определяет навигационные характеристики сервисных мобильных роботов и методы их испытаний для оценки навигационных характеристик (погрешность и повторяемость отработки пространственного расположения робота, способность обнаруживать и обходить препятствия, отклонение от маршрута, точность построения карты внешней среды и способность перемещаться в узком пространстве).

•ГОСТ Р 60.7.2.1-2026 «Роботы и робототехнические устройства. Необитаемые подводные аппараты. Требования безопасности»

Настоящий стандарт устанавливает требования к необитаемым подводным аппаратам в части безопасности для человека и окружающей среды и распространяется на необитаемые подводные аппараты по классификации согласно ГОСТ Р 60.7.0.3.

•ГОСТ Р 60.0.0.19-2026 «Роботы и робототехнические устройства. Информационная поддержка жизненного цикла. Основные положения»

•ГОСТ Р 60.0.0.20-2026 «Роботы и робототехнические устройства.Информационная поддержка жизненного цикла. Общие требования»

•ГОСТ Р 60.1.0.1-2026 «Роботы и робототехнические устройства. Системы менеджмента качества организаций разработчиков и производителей промышленной робототехники».
  • ❤ 8
  • 👍 3
  • 🔥 1
  • 🤔 1
Post #937 685
🦾 Дельта-робот в пищепроме: как выглядит российская разработка полного цикла.

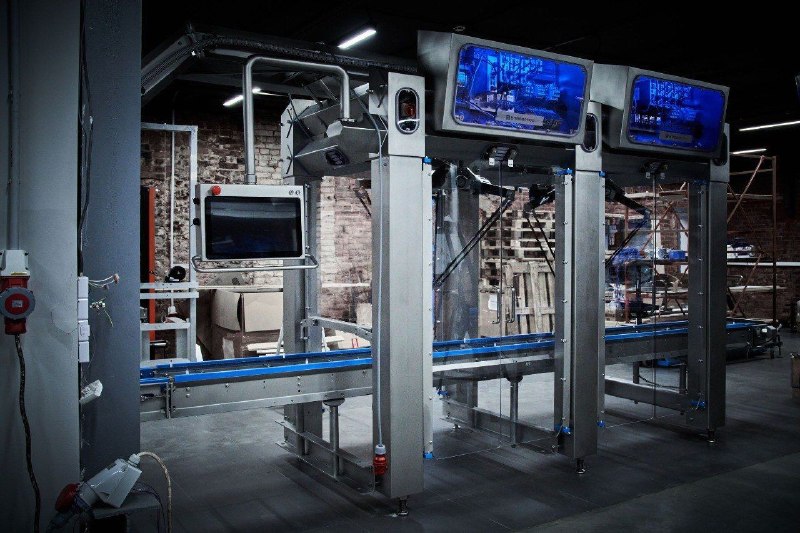
«Битроботикс» — российская компания, которая разрабатывает и производит дельта-роботизированные комплексы для пищевой промышленности. Не интегратор чужого железа, а именно производитель: собственное КБ и ПО, сборка и тестирование готовых комплексов.

В основе — модульная платформа: унифицированная библиотека элементов (дельта-роботы, конвейеры, колонны, электрошкафы, HMI), которые комбинируются под конкретную производственную линию. Это сокращает сроки внедрения и упрощает дальнейший сервис.

👉 Технологическая база комплексов:

· Дельта-роботы собственной разработки (запатентованы: рама xFrame, шарнирная петля, кабельный канал)
· Техническое зрение: 2D и 3D лазерные камеры контроля качества с поддержкой ИИ-инспекции
· Мультиплатформенное ПО: Allen‑Bradley, Rexroth, Beckhoff — выбор контроллера под задачу заказчика
· Поддержка протоколов PackML и OPC UA

👉 Один из реализованных кейсов — укладка охлаждённой птицы:

· Производительность: 34 → 54 лотка/мин (+60%)
· Персонал на линии: 9 чел/сутки → 1 оператор
· Режим: 24/7, 330 дней в год
· ROI: около 2 лет

10+ внедрённых проектов в пищепроме и более 8 лет на рынке!

Компания ведёт канал с разбором кейсов, технических решений и инженерной кухни изнутри!
  • 👍 5
  • 🔥 4
  • ❤ 3
Post #934 1.03K
5 выпуск CSI Journal⬇️

Журнал также доступен для скачивания на нашем сайте - csifuture.com
  • 🔥 3
  • ❤ 2
  • 🆒 1
Post #933 868
С Днём Победы!

9 мая - 81 год Великой Победе. В этот день мы склоняем головы перед подвигом тех, кто защитил мир от нацизма и подарил нам мирное небо над головой.

Прошло более восьми десятилетий, но память о героизме и единстве народа остаётся живой.

С праздником!
  • ❤ 11
  • 👏 3
  • 💯 3
  • 💩 1
  • 🤝 1
Post #931 978
Kinetix AI представила гуманоидного робота KAI со 115 степенями свободы

Китайская робототехническая компания из Шэньчжэня Kinetix AI (также известная как Super Dimension Power) представила антропоморфного робота KAI со 115 степенями свободы. По этому показателю новый гуманоид превосходит все существующие аналоги, приближаясь к количеству степеней свободы в человеческом теле (около 250).

Основные характеристики:
•Рост: 173 см
•Вес: 70кг
•115 степеней свободы
•Количество степеней свободы в роботизированной руке: 36
•Полезная нагрузка: 20кг
•Максимальная скорость: 5км/ч
•Время работы на одном заряде батареи: до 3-4 часов
•Батарея: полутвердотельная ёмкостью 1.7 кВт•ч.

Тактильное восприятие
Робот в общей сложности оснащен 18 000 сенсорными датчиками, покрывающими 80% его поверхности. Тактильные сенсоры KAI способны обнаруживать силы прикосновения величиной всего 0.1Н.

KAI World Model
Интеллектуальное взаимодействие робота с окружающей средой основано на собственной модели ИИ компании — «KAI World Model». Робот обучается на данных из реального мира и способен моделировать виртуальные, интерактивные и 3D-среды. Модель разделяет принятие решений на три иерархических уровня: базовый, оперативный и оценочный. На практике это означает, что перед выполнением действия система робота прогнозирует потенциальные изменения в окружающей среде и оценивает возможные результаты манипуляции.

KAI Halo
Для обучения антропоморфного робота компания разработала носимое устройство под названием KAI Halo, представляющее собой головной обруч с 8 камерами и чипом для обработки получаемых с них данных. С помощью этой технологии операторы-люди генерируют обучающие данные во время выполнения повседневных задач посредством записи видеоматериала от первого лица, фиксации камерами движения тела и получения пространственных данных по перемещению объектов для дальнейшего создания естественных и разнообразных наборов данных для робота. На данный момент, по сообщениям китайских СМИ, компанией получено уже более 100 000 часов обучающих видеоданных.

Разработчики позиционируют KAI как инновационное решение для применения в сфере розничной торговли, консьерж-сервисах и службах помощи по дому, но не в тяжёлой промышленности. По заявлению разработчиков, он способен выполнять ряд повседневных задач, таких как сортировка товаров, складывание одежды и загрузка посудомоечной машины.

Ожидаемая цена робота составляет около $40 000, а массовое производство запланировано на конец 2026 года.

Наш канал в Мах
  • 🔥 3
  • ❤ 2
  • 👍 2
  • 👎 1
  • 👏 1
  • 🤡 1
  • 🆒 1
Post #928 798
Пятый выпуск CSI Journal выйдет уже 12 мая!

Тематики некоторых статей:
•РИТЭГ: источник питания космических роботов.
•Трибоэлектрический наногенератор: контактная электризация и электростатическая индукция для питания роботов.
•Глубоководная робототехника: автоматизированные покорители пучины.
•Казахстанская робототехника: текущие успехи и перспективы развития.
•Германия: состояние рынка робототехники.
•История развития советской робототехники.

Наш канал в Мах
  • 🔥 5
  • 🆒 2
  • 👍 1
  • 👎 1
Post #925 714
Исследование TECHNORED: состояние рынка промышленной робототехники в РФ.

Согласно исследованию компании TECHNORED, объём российского рынка промышленной робототехники в 2024 году составил 6,9 млрд рублей. Общий парк промышленных роботов, по данным Росстата, достиг 20 864 единиц, увеличившись за год на 8 023 единицы. Плотность роботизации в стране в 2024 году зафиксирована на уровне 29 роботов на 10 тыс. занятых в обрабатывающей промышленности.

В 2025 году, по экспертной оценке, плотность роботизации достигла примерно 40 единиц на 10 тыс. работников, а парк роботов вырос до 25–27 тыс. единиц. По данным Центра развития промышленной робототехники Университета Иннополис, объём рынка промышленной робототехники в стране в 2025 году увеличился на 14% — до 7,86 млрд рублей.

Производство локализованных промышленных роботов в России за два года выросло почти в 38 раз. По итогам 2025 года выпущено 414 единиц против 11 единиц в 2023 году, однако объёмы производства, как видно по показателям, пока остаются невысокими.

Отрасли-лидеры по потенциалу роботизации (по данным TECHNORED):
•Металлоизделия (сварка, загрузка станков, паллетирование)
•Пищевая промышленность (паллетирование, pick&place, упаковка)
•Деревообработка (загрузка станков, паллетирование, покраска)
•Резина и пластмассы (загрузка прессов, паллетирование)
•Производство мебели (загрузка станков, паллетирование, покраска)

TECHNORED также представила рейтинг регионов по роботизации, опираясь на два ключевых показателя: фактический уровень роботизации и зафиксированный спрос на промышленных роботов со стороны предприятий. Лучшими субъектами РФ по показателю индекса роботизации регионов стали:
•Калужская область (плотность роботизации - 103.4, парк роботов - 1303 ед.)
•Самарская область (плотность роботизации - 55.5, парк роботов - 1713 ед.)
•Московская область (плотность роботизации - 29.7, парк роботов - 1904 ед.)
•Ленинградская область (плотность роботизации - 58.8, парк роботов - 981 ед.)
•г.Санкт-Петербург (плотность роботизации - 38.7, парк роботов - 1869)

Основными барьерами, препятствующими машстабной роботизации, являются:
•Необходимость комплексной перестройки инфраструктуры и производственных процессов
•Высокая стоимость финансирования
•Низкая локализация компонентов, зависимость от импорта
•Дефицит интеграторов
•Использование зарубежного ПО для управления роботами
•Риски кибербезопасности

Полный текст исследования доступен по данной ссылке.

Источник: TECHNORED

Наш канал в Мах
  • 🔥 6
  • 👍 3
  • ❤ 1
  • 👎 1
  • 🆒 1
Post #924 721
ABB Robotics представила PoWa - семейство высокоскоростных коллаборативных роботов для промышленного применения.

Компания ABB Robotics анонсировала линейку коботов PoWa, предназначенную для решения широкого спектра промышленных задач. Новое семейство роботов сочетает в себе высокую скорость (до 7.2 м/с) с возможностью безопасной совместной работы с человеком.

Основные технические характеристики модели PoWa 30 (CRB1920-30/1.35):
•Рабочий радиус: 1.5м
•Вес: 62кг
•Полезная нагрузка: 32 кг (номинальная - 30 кг)
•Максимальная скорость: 6м/с
•Макс. крутящий момент: 100 Н×м.
•6 степеней свободы
•IP67, ISO-4
•Точность позиционирования: ±0.03мм
•Повторяемость траектории: ±0.1мм
•Уровень шума: менее 65 дБ
•Варианты контроллеров: OmniCore E10, C30, 90XT.

Быстрое развертывание
По заявлениям ABB, PoWa может быть запущен в работу менее чем за 60 минут. Настройка осуществляется через интуитивно понятное блочное программирование Wizard Easy Programming. Также доступна интеграция с расширенным программным пакетом ABB, включая RobotStudio (среда автономного программирования и симуляции роботов), RobotStudio AI Assistant, AppStudio и аналитику на основе ИИ, что обеспечивает быстрое развертывание и максимальное время безотказной работы.

Стоит отметить, что в прошлом месяце компания ABB заключила соглашение с NVIDIA об интеграции библиотек NVIDIA Omniverse в RobotStudio. Эта возможность станет доступна в рамках подписки на RobotStudio HyperReality во второй половине 2026 года и позволит улучшить моделирование роботов и упростить их развертывание в реальных условиях.

Компания позиционирует PoWa как идеальное решение для высокоскоростного обслуживания станков, паллетирования, завинчивания и дуговой сварки.

Подробные технические характеристики трёх старших моделей линейки PoWa (16, 20, 30) доступны в прикреплённом PDF-файле в комментариях к посту.

Источник: ABB
  • ❤ 5
  • 🔥 1
  • 🆒 1
Post #922 672
Sony AI Ace: робот впервые смог составить полноценную конкуренция профессиональным игрокам в настольный теннис.

С момента проведения первых в истории соревнований по роботизированному пинг-понгу прошло 43 года, за которые настольный теннис стал настоящим фундаментом для тестирования высокоскоростных автономных систем. С тех пор создавалось множество решений и проектов, однако главными их проблемами по-прежнему оставались необходимость в миллисекундной точности и непредсказуемость действий человека по ходу розыгрыша.

Sony AI представила проект Ace, который смог обыграть элитного игрока (более 10 лет опыта) в настольный теннис. Система объединяет в себе событийное зондирование (event-based sensing), глубокое обучение с подкреплением и мобильную роботизированную платформу.

Ace, используя новые алгоритмы управления, основанные на обучении с подкреплением, способна адаптироваться к непредсказуемой физической динамике теннисного шара, отлично реагируя на высокоскоростные удары с сильным вращением.

Отслеживает мяч система с помощью гибридной системы машинного зрения, объединяющей 12 датчиков. 3 из них являются датчиками компьютерного зрения IMX636 (EVS) — это событийные датчики зрения (Event-based Vision Sensors), разработанные Sony в сотрудничестве с Prophesee. Они фиксируют движение с точностью до долей миллисекунды по изменению пиксельной яркости. Это позволяет Ace отслеживать мяч диаметром 40 мм и измерять его вращение со скоростью более 9000 оборотов в минуту. Для измерения угловой скорости мяча Ace использует три системы управления взглядом (Gaze Control Systems, GCS), которые отслеживают логотип на мяче. Средняя ошибка измерения угловой скорости шара оценивается в 24,8 рад/с.

В дополнение к ним система использует 9 активных пиксельных датчиков Sony Pregius IMX273 (APS), работающих с частотой 200 Гц и необходимых для 3D-триангуляции. Каждый датчик оснащён аппаратным ускорителем на базе FPGA для 2D-детекции мяча. Этот интегрированный набор датчиков обеспечивает задержку восприятия всего около 10,2 мс, что позволяет высокоточно (с погрешностью около 3 мм) оценивать положение шара в пространстве и предсказывать сложные траектории его движения в динамичной игре.

Система управления Ace была обучена на синтетических данных, полученных на основе записи реальных игр людей, что позволяет ей адаптироваться к различным вариациям розыгрыша и наносить непредсказуемые ответные удары. Авторы отмечают, что система определяет не только куда, но и с какой ориентацией ракетки бить по мячу, что особенно важно для придания ему вращения.

Чтобы соответствовать нормам манёвренности профессиональных игроков в настольный теннис, робот был оснащён двумя призматическими и шестью вращательными шарнирами, оптимизированными для быстрого бокового перемещения и высокоточного удара. Низкоуровневый контроль основан на обратной связи по положению и обеспечивает задержку отслеживания менее 5 мс даже при максимальной скорости. Система позволяет Ace отбивать мячи, летящие со скоростью до 19,6 м/с.

В ходе официальных тестов Ace провёл серию матчей по правилам ITTF. Против пяти игроков элитного уровня робот одержал три победы. Также состоялись матчи против двух профессиональных игроков японской лиги T.League. Хотя оба матча Ace проиграл, он смог выиграть одну игру у одного из них. В матчах Ace использовал 15 различных типов подач, заработав 16 очков.

Источник: Nature

Наш канал в Мах
  • 🔥 6
  • ❤ 1
Post #920 677
Четвертый выпуск CSI Journal теперь доступен на нашем сайте.

Напомним, что основными тематиками статей четвертого выпуска журнала стали:
•Сверхпроводники в робототехнике
•Термоакустические двигатели в робототехнике
•Советские роботизированные миссии на Венеру
•mmNorm: технология визуализации скрытых объектов посредством использования миллиметровых волн.
•Состояние рынка робототехники Японии
•Состояние рынка робототехники Индии

csifuture.com

Приятного чтения!
  • 🔥 6
  • ❤ 3
  • 🆒 1
Post #917 622
Электрожидкостные волоконные мышцы: новый класс искусственных мышц для роботов и носимых устройств

Учёные из MIT Media Lab и Политехнического университета Бари (Италия) при поддержке гранта Европейского исследовательского совета представили новый класс искусственных мышечных волокон — электрожидкостные волоконные мышцы (Electrofluidic Fiber Muscles). Эти мышцы толщиной около 2 миллиметров работают без моторов, компрессоров и внешних шлангов, объединяя в себе две ключевые технологии: тонкие приводы Маккибена и миниатюрные волоконные насосы, работающие на принципах электрогидродинамики.

Плотность мощности системы достигает 50 ватт на килограмм, что сравнимо со скелетными мышцами человека, деформация сокращения составляет до 20%, а время отклика — 0,3 секунды.

Волоконные насосы
Основой технологии стали волоконные насосы, изготовленные методом намотки. Восемь нитей (шесть из термопластичного полиуретана и две из платиновой проволоки) наматываются на стальной стержень под углом около 63 градусов. При пропускании тока стержень нагревается до 180 °C, полиуретан спекается, образуя герметичную трубку. Внутренний диаметр готового насоса — 1,1 мм, наружный — 1,6 мм. Расстояние между платиновыми электродами составляет 500 мкм. Выбор учеными платины объясняется ее коррозионной стойкостью и стабильностью под высоким напряжением.

Электрогидродинамический принцип
При подаче высокого напряжения (2–8 кВ) между электродами возникает сильное электрическое поле (более 2 кВ/мм). Оно ионизирует молекулы диэлектрической жидкости (Novec 7100), создавая заряженные частицы, которые под действием кулоновской силы начинают двигаться, увлекая за собой жидкость и создавая направленный поток. Максимальная разность давлений, создаваемая волоконным насосом, достигает 300 кПа.

Тонкие приводы Маккибена
В качестве сократительного элемента системы используются тонкие приводы Маккибена: эластичные трубки из термопластичного полиуретана, поверх которых надет нейлоновый оплёточный рукав. При подаче давления внутрь трубка расширяется, но оплётка ограничивает радиальное расширение, заставляя привод укорачиваться.

Антагонистическая пара 
Исследователи реализовали в проекте одну из основополагающих концепций биологии — антагонистическую пару. Два пучка волокон соединены так, что один сокращается, а другой растягивается. Это повторяет принцип работы человеческих мышц, когда, например, при сгибании руки бицепс сокращается, а трицепс растягивается. Между пучками при этом располагается волоконный насос, который перекачивает жидкость из одного пучка в другой.

Ключевая инновация проекта - замкнутый гидравлический контур. Благодаря соединению волокон в антагонистическую пару отпала необходимость в наличии внешнего резервуара для хранения жидкости, что долгое время было главным препятствием для применения электрогидродинамических насосов в реальных проектах. Вся жидкость циркулирует внутри замкнутой системы.

Борьба с кавитацией
Ещё одно важное открытие — необходимость наличия предварительного давления в системе. Если давление внутри слишком низкое, возникает кавитация: на входе насоса образуются пузырьки пара, что приводит к дефектам в его работе. Ученым удалось решить это проблему методом подбора оптимального «смещающего» давления (около 75 кПа), что позволило предотвратить кавитацию в системе и стабильно работать при напряжениях до 8 кВ.

Результаты эксперимента
В антагонистической конфигурации использовались два пучка, каждый из которых состоял из 8 тонких приводов Маккибена и двух волоконных насосов. Вся система работает от высоковольтных (2–8 кВ), но низкотоковых источников питания (<1 мА), что безопасно для человека. При этом насосы практически бесшумны и не создают вибраций, так как в них отсутствуют движущиеся части.

Исследователи ожидают, что новый тип искусственных мышц может найти применение в протезах, экзоскелетах, мягкой робототехнике, носимых устройствах и медицинских роботах.

Полная научная статья исследования доступна на сайте Science.

Наш канал в Мах
  • ❤ 7
  • 👍 1
  • 🔥 1
  • 🤔 1
Older posts →
Threads Profile ViewerView any public Threads profile without an account.Open ThreadLook →Writing with AI? Make it sound human.Metric37 rewrites AI drafts so they read naturally. Free AI detector, 1,500 words free.Try Metric37 →