
BlueME: инновационная магнитоэлектрическая антенна для подводной связи между роботами
Подводная связь между роботами имеет важнейшее значение для обеспечения скоординированной работы автономных подводных аппаратов, применяемых в целях мониторинга окружающей среды, поисково-спасательных операций и научных экспедиций. Однако эта задача всегда оставалась слабым местом подводной робототехники. Наиболее распространённой технологией является акустическая связь, которая имеет низкую скорость передачи данных, может негативно влиять на окружающую среду и подвержена значительным задержкам распространения сигнала. Оптическая связь (например, модемы LUMA от Hydromea, поддерживающие скорость передачи данных 10 Мбит/с на расстоянии до 50 метров) также не лишена недостатков, главным из которых является критическая зависимость от мутности воды.
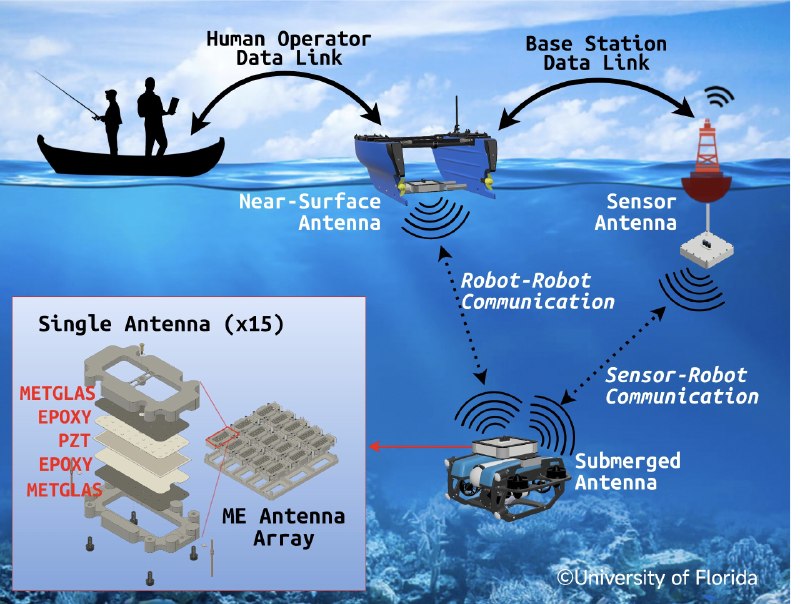
Группа учёных из Университета Флориды под руководством профессоров Джахидула Ислама и Адама Халифы работает над проектом BlueME, главной целью которого является создание надёжной подводной связи между роботами. В ходе работы ими была разработана магнитоэлектрическая антенная решётка BlueME, которая эффективно работает в диапазонах очень низких и низких частот, оставаясь при этом компактной и производительной.
Физический принцип работы
В основе функционирования BlueME лежит магнитоэлектрический эффект. Антенна представляет собой многослойную структуру из магнитострикционного материала Metglas и пьезоэлектрика PZT-5J. При подаче переменного тока возникает магнитное поле, которое вызывает механическую деформацию композита, заставляя его резонировать на собственной частоте, составляющей около 35 килогерц. Этот механический резонанс многократно усиливает излучаемое магнитное поле. При приёме внешнее магнитное поле деформирует магнитострикционный материал Metglas, а пьезоэлектрик преобразует эту деформацию в электрический сигнал.
Конструкция
BlueME представляет собой антенную решётку, состоящую из пятнадцати элементов, расположенных в три ряда по пять. Каждый элемент имеет трёхслойную структуру Metglas-PZT-Metglas толщиной 25, 150 и 25 микрометров соответственно. Для создания постоянного магнитного смещения используются двадцать неодимовых магнитов. Вся конструкция помещена в герметичный корпус, напечатанный на 3D-принтере, и заполнена маслом для компенсации гидростатического давления на глубине. Антенна работает в частотном диапазоне приблизительно от 31 до 41 килогерц.
Передающая решётка соединяется параллельно, а приёмная — последовательно. Такая схема даёт линейный рост магнитного момента от числа элементов. Поскольку мощность излучения пропорциональна его квадрату, 15 передающих элементов увеличивают её в 225 раз. Приёмная же решётка повышает чувствительность в 15 раз за счёт суммирования наведённых напряжений.
Результаты испытаний
В пресной воде озера система продемонстрировала устойчивую связь на расстоянии не менее 200 метров при потребляемой мощности около 1 ватта. В солёной воде у побережья Флориды, где проводимость достигает 5 сименсов на метр, связь была успешно установлена на дистанции свыше 730 метров при потребляемой мощности около 10 ватт. Авторы работы подчёркивают, что качество связи не зависит от мутности воды, наличия препятствий и многолучевого распространения сигнала.
Дальнейшее развитие
По мнению исследователей, BlueME открывает путь к созданию кооперативных групп подводных роботов. Аппараты смогут обмениваться картами местности, перераспределять задачи и синхронно отслеживать цели без необходимости всплывать на поверхность для передачи данных. Это критически важно для экологического мониторинга, подводной инспекции инфраструктуры и поисково-спасательных работ.
Авторы работы подчёркивают, что это первая практическая демонстрация компактных магнитоэлектрических антенн для подводной связи между роботами вне лабораторных условий. Они уже подали предварительный патент и ищут финансирование для дальнейших испытаний на автономных подводных аппаратах.
Ссылка на полную научную статью
Масштабная статья по подводной робототехнике доступна в пятом выпуске CSI Journal.
Post #943
739
- 👍 5
- 🔥 2
- 🗿 1