TGViewer
Channel Public Channel
ЭкзоМех

ЭкзоМех

@exo_bionic

Канал о бионике и экзоскелетах.

Основное тут
https://vk.com/exomech

Модели, чертежи и готовые проекты
boosty.to/exomech
Subscribers
613
Photos
453
Videos
114
Links
104

Showing posts older than #339 · Back to latest

Older Posts 12 shown
Post #338 236
3. M-12. Большой пневморобот на четырех ногах. Стабилизирован. Системы работают приемлемо. Ноги двигаются как нужно. Добавлен аккумулятор. Остается только программирования алгоритмов движения. Корпус усилен. Проводка усилена и аккумуляторы выдают свои 35А без дыма.
Сейчас программируется алгоритм вставания и ходьбы. И "парковки" в положения обслуживания. Готовность 70%.


4. M-13. НейроАндроид. Двуногий робот. Очень болезненный и сложный проект. Основа будущего комплементарного проекта "Второе тело". В будущем планируется перевести всё направление роботов под нейроуправление. Пока макет не может устойчиво стоять или же ходит в режиме гейши как японские роботы. Это не то что мы хотим и не то что мы заслужили.
Готовность 10% .Ведутся поисковые работы. Перестроено уже 5 макетов ног.


5. PG-26. Руки. Будет 2 варианта . Это экзоскелет рук. Будет как модуль для моделей 23/25 так и отдельно можно. Приводы и всё такое. Спина тоже будет.
Сделан черновой прототип. Тестирую. Нужно много всякого проверить и перевести всё в нормальный красивый производственный вид. Как только будет то что нужно передам своему технологу и в производство на резку.
Всё так же 60%.


6. ПО для MS-06A. Сам интерфейс готов. У него убраны иглы и теперь он чуть удобнее стал. Но основное для него ПО. Нужно чтобы оно работало быстро и самое главное имело возможность управлять какими то устройствами без предварительного анализа на компе. Пока что только стабильное снимаются данные. Работы ещё много. Сложно оценить.
  • 🔥 4
Post #337 248
Товарищи, скелетов временно нет в наличии т.к. они в производстве. Все игрушки будут в наличии в ближайшее время.


Но сейчас основное усилие и вложение времени и ресурсов идет в исследовательские и поисковые работы:


1. MS-07A. Оптический (NIRS) нейроинтерфейс. Можно будет смотреть активность мозга по кровотоку.
Готовность 40%. Переработка 2 канального макета в 7 канальный. Сейчас исследуется как связана мощность засветки и качество получаемого сигнала. Ищется корреляция. Исследуется влияние ИК наводок. От солнца например.


2. PG-25-G . Гидравлическая активная модификация серийного экзоскелета PG-25. А тут всё хорошо! 80% готовности. Монтаж и герметизация соединений. Каркас готовый на 100%. Силовая систем готовая на 100%. К зиме будет готов первый российский гидравлический экзоскелет.
  • 🔥 2
Post #335 343
Уже помнится был вопрос о безопасности скелетов.

Так вот по моему мнению это самый опасный из всех скелетов. Опасен изза мощности приводов, большой энергии аккумов и сложности электроники.
Электронику пришлось перестраивать 5 раз, если не больше. Постоянно то одно то другое было плохо. То просто сгорало, то была ужасная стабильность.

Но эти приводы можно заставить работать стабильно и хорошо. Но тогда теряется их резкость.
В итоге у нас 2 стула - резкость и мощность или стабильность и плавность.
Тут было выбрано первое.

Но на втором видео можно увидеть стабильную и плавную работу.

#экзоскелет
  • 🔥 6
Post #334 282
Во время запуска можно услышать звук срабатывания реле.
Это дополнительная система безопасности. Приводы очень мощные и потребляют большой ток.
Аккумуляторы тоже очень большие по емкости.

Дабы обезопасить всю систему и человека драйверы и силовая система запитывается только в момент работы системы управления. В основное время система питания отключается.

#экзоскелет
  • 🔥 5
Post #333 259
Видео с работой PG-24
Система управления простейшая, но много и не нужно тут. Тензоры реагируют на силовое воздействие и пускают приводы. Силовое воздействие можно регулировать кодов. Да и вообще все параметры приводов можно задавать кодом.

Приводы резкие т.к. сейчас все настроено на вес ноги....но с ногой не будет видно как работает. Основной упор тут на простоту.

Как это организовано отлично описано в экзоскелетной методичке, которая выкладывалась много много раз уже.
  • 🔥 4
Post #332 236
Подвижность...
Больной вопрос для активных скелетов. Был и есть. Приводы всегда как то, но ограничат движение.
Даже пневматика если открыть клапана создает небольшое, но сопротивление изза дросселирования воздуха.
Линейные приводы просто стопорят ноги. Как и будущая гидравлика.

Но сервоприводы нет. Они работает как суставы. Если их не запитать то это просто огромный подшипник. Весят они кстати по 600гр и по итогу скелет весит менее 10 кг.
В включенном же состоянии сопротивляться им, мягко говоря, сложновато.

#экзоскелет
  • 🔥 6
Post #331 211
Система управления пока что тензорные датчики. Проверенный и точный метод. Скорее всего добавлю ещё что то. Но работает стабильно и хорошо - требуется только подогнать чувствительность.


Модель экспериментальная и серийно не пойдет. Дорого и очень сложно такое делать.
  • 🔥 5
Post #327 224
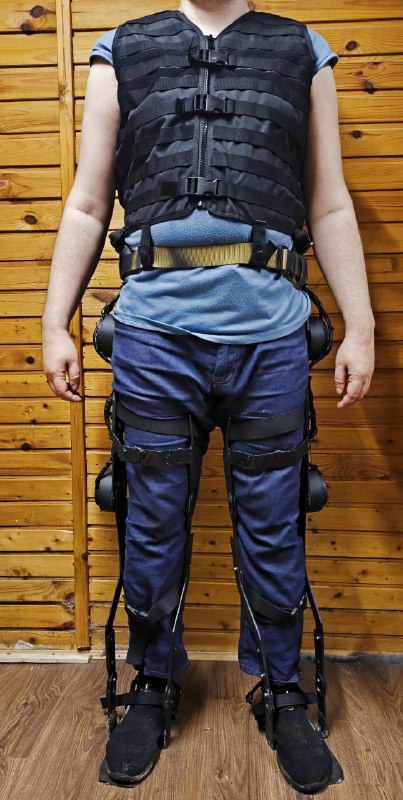
Ещё один экспериментальный экзоскелет готов!
И это экзоскелет модели PG-24-ZEV.

Это сложная и долга разработка. Самый дорогой и самый сложный образец из всех сделанных.

Он оснащен следящей системой управления. Следящая система двигает приводы экзоскелета за движением ног. Полностью автоматически. Видео с этим будет в течении дня или завтра.

Корпус экзоскелета это 6 мм сталь, но могу точно сказать - вес не ощущается совсем. Скелет сложно одеть, но ношение не ощущается. По структуре это улучшенная модель PG-25 т.е. при работе в активном режиме приводы двигают ноги и помогают, а если питания нет то это отличный пассивный образец. Приводы не мешают. Спина гибкая и позволяет нагибаться.

Сервприводы (черные банки на коленях и бедрах) очень очень очень мощные и быстрые. И это лучшие приводы для беговых и легких скелетов. Питание сейчас 24в, но это самый самый минимум. Максимум 72в. ШИМ (мощность) задан в 1/3. Если кратко то я режу мощность в 9 раз от максимальной.

#экзоскелет
  • 🔥 6
Post #325 347
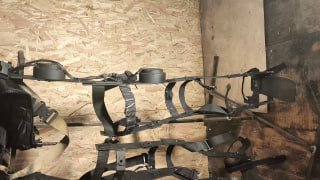
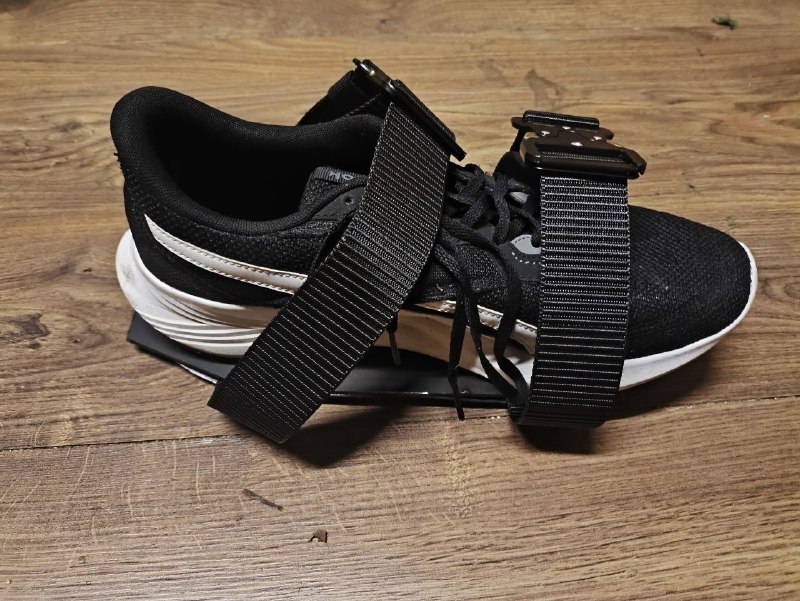
Изначальные ступни нельзя сказать что были плохи. Они удобны и хорошо держат ногу.

Но есть много всякого что можно увидеть только опытно и на месте.

Агрессивные и враждебные условия ускоряют эволюцию. как обычно
  • 👍 7
  • 🔥 1
Post #321 319
Небольшое, но очень важное обновление скелетов моделей 23/25

Благодаря многочисленной обратной связи наших парней с сво был обнаружен очень неприятный косяк со ступнями. Большое им спасибо!
Теперь во всех моделях очень усиленно крепление к ноге и добавлены шипы.
Резина так же остается.

#экзоскелет
  • 🔥 6
Post #320 349
https://rutube.ru/video/41ad7dcf89644e5cf308f871fb16cf23/

Небольшой комментарий насчет пульта.
Для макетов и каких то простых вариантов это самое логичное и простое. Тут не требуется долгое время на обучение и не требуется много ресурсов на сборку. Теже пульты в активных модулях для PG-23/25 - управление всегда обычный пульт.

Потому что следящие системы как на видосе сложные. Сложные в обучении и если что то не так могут неверно понять движение.

На видосе выше в 18 модельке стоят следящие тензорные датчики в ступнях и выше. Как только человек пытается сделать движение - система запускает приводы. Но если человек упадет? Если человек неверно будет ходить? Очень много ЕСЛИ для такого.

Но технология отслеживания движения и даже съема биотоков с мышц давно есть.
RUTUBE Активный пневматический экзоскелет PG-18-IAU Активный пневматический экзоскелет PG-18-IAU. Чуть тестов #Экзоскелет
  • 👍 6
  • ❤ 1
Post #319 326
Если мы доживем до модели 26 (активные руки) то там всё будет сделано так же. Т.е. сменный модуль.

Но это не точно
  • 🔥 6
  • 👍 1
Older posts →
Threads Profile ViewerView any public Threads profile without an account.Open ThreadLook →Writing with AI? Make it sound human.Metric37 rewrites AI drafts so they read naturally. Free AI detector, 1,500 words free.Try Metric37 →