Уже и не помню сколько месяцев искал это видео. Хотел найти описание всех роботов бостон динамикс, но нашел кое что даже лучше. Можно увидеть прогресс за все 40 лет работы.
Nike превратила кроссовки в экзоскелет: к щиколотке крепится мотор, манжета с аккумуляторами обхватывает икру, от неё вниз идёт механическая «рука», которая синхронизируется с походкой и подбрасывает стопу в нужный момент . Подъём в гору ощущается как по асфальту, скорость бега увеличивается примерно на 20% без дополнительных усилий . Релиз — 2028 г.
Смотрю какие новости про роботов мне сейчас собрал мой бот с тг и вот что попалось.Надо будет и сюда кидать их. Забавно же.)) Готов спорить что 90% таких же будут.
Домашний робот за $20 000 управляется ЧЕЛОВЕКОМ — через камеру и удалённый доступ
Создатели хайпового робота Neo признались: в сложных ситуациях устройством дистанционно рулит оператор. Покупатели обязаны дать согласие на сбор данных — камеры в доме фиксируют происходящее, разработчики обещают размывать лица. Получается, за $20 000 ваш пол пылесосит не «ИИ», а удалённый оператор из кол‑центра.
Кроме робота на четырех ногах сейчас (на самом деле уже давно) прорабатывается ещё один макет - робот на двух ногах (м-13).
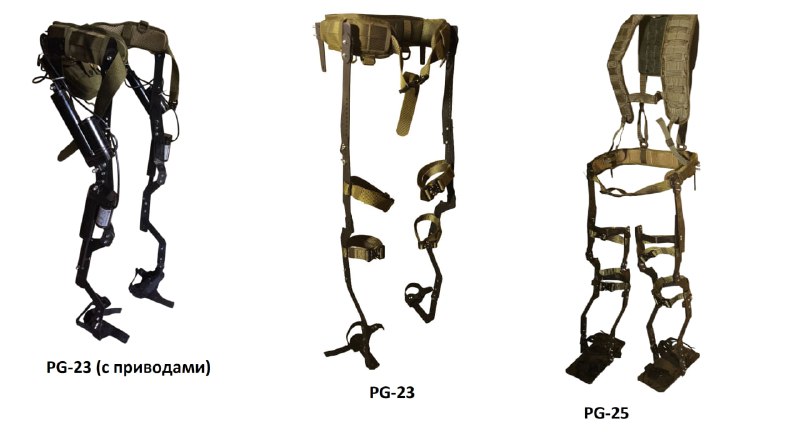
Этот макет прошел уже стадию пневматики и линейных приводов и сейчас пробуется на сервоприводах. Неполную эволюцию макета можно увидеть на 1 картинке. Для самого минимального движения, как мне кажется , хватит и 6 приводов. На ступнях будут стоять тензоры. Макет частично стальной, а частично акриловый. Так проще быстро модифицировать и менять узлы. Сервоприводы те же что и на экзоскелете PG-24. Только тут более чувствительная система контроля положения.
В общем то это основа для андроида. Далее будет и туловище и руки, но начать я решил с ног. Сейчас макет ещё не смонтирован до конца и не может двигаться.
На робота с 4 ногами, конечно же, не забито. Он в проработке. Уже дней 5 печатаются новые компоненты. Благо спешить мне некуда)
Запасы экзоскелетов пополнены! И даже чуть нейроинтерфейсов.
В этот раз они добавлены и на велбарис. Следующее пополнение будет уже с модель PG-26 (это руки и спина). Она полностью готовая для производства. В черновом фанерном виде я уже показал тут чуть выше\.
Чем более сложнее делается экзоскелет тем больше я прихожу к мысли что нужно придумать как его "собирать" уже на человеке. Одевать просто только самые простые модели, но стоит добавить чуть чуть усложнение и одевать одному уже сложно. А иногда и просто нереально. Тут сложность в дугах. Без них плохо распределяется нагрузка в ноги, но с ними одевать скелет нужно как штаны. Как тяжелые стальные штаны с 2 осями вращения. Такое себе.
Тоже самое и системой управления. Датчики на скелете это хорошо, но теже тензоры тут нужно калибровать не только под каждого человека, но и под каждый стиль ходьбы и задачи.
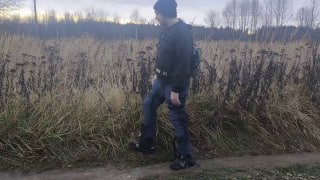
Удивительно, но сегодня была хорошая погода для небольших тестов. И тестил я что давно собирался, а если точнее прототип PG-24. Это сервоприводный экзоскелет с тензорной следящей системой. Дорогой и сложный. Может работать в активном режиме с сервоприводами, а может в пассивном и будет прямо как модель серийный PG-25.
И какие же выводы: Мне нравится. Хорошая игрушка, но неудобно стоят датчики. Нужно сделать что то иное. Они больно врезаются в мышцы. В пассивном режиме приводы не создают сопротивление и ощущаются как жужжащие подшипники. Сам скелет очень сложно и неудобно одевать. Одному и без тренировки с моделями 25 практически нереально. Очень аккуратно надо быть с датчиками - они хрупкие и сломать их ногой ну очень просто. Провода идущие от них порвать при движении так же очень просто. Сам скелет нарезан лазером и по сути готов для серийности.
По хорошему тут много что можно добавить и поправить, но я наигрался и нужно идти дальше. Этот образец уйдет в мой музей. #экзоскелет
Удивительное для меня показал этот опрос. Реально кто то думает что экзоскелеты популярны и интересны?) В общем вы ошибаетесь. Сейчас во всех технических новостных каналых везде мелькают новости про андроидов. Этого много...но по сути одно и тоже.
Экзоскелеты, импланты, протезы, нейтехнологии это не наглядно, но танцующий робот-клоун это да. Это то что будет интересно
Не смог я стерпеть неудачу с м-12 и решил попробовать иной подход. Сделать на сервах и линейках.
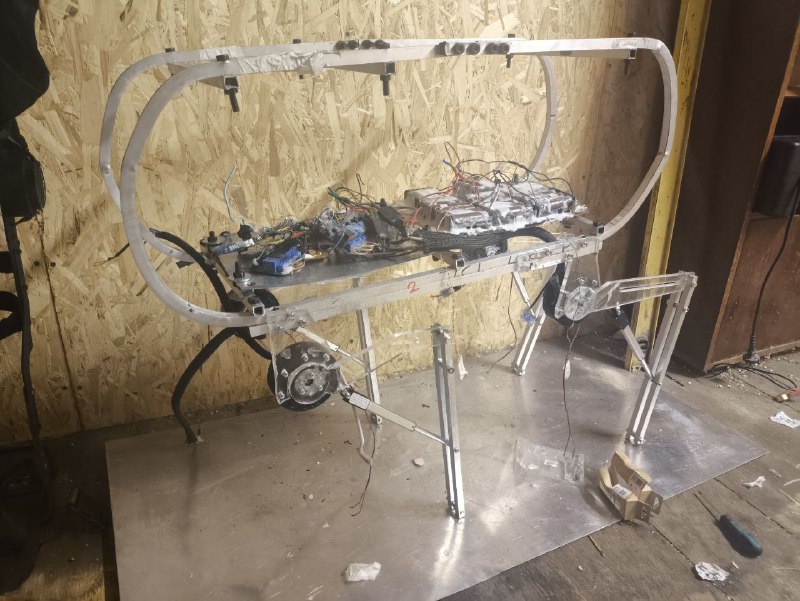
Всего неделька работы и могу показать новый макет - робота м-12.1! От пневматической модели остался только основной корпус т.ч. можно считать это полностью новой моделью. Ногах сервоприводы. В коленях стоят линейные приводы для стабилизации по высоте. Из датчиков пока только магнитные энкодеры и гироскоп сверху, но потом на каждой ноге будет по тензору. Чтобы робот "ощущал" землю под ногами.
Сделано всё быстренько, дабы проверить идею да и пока энтузиазм не ушел. Что ещё нужно: 1. Доделать драйверы линейных приводов чтобы они тоже управлялись кодом. Пока всё просто болтается. 2. Если всё хорошо то нарезать ноги в стали , а не как сейчас акрилом. 3. Стабилизировать код. Можно увидеть как иногда сбивается работа энкодеров и приводы дребезжат. 4. Дождаться когда придут остальные компоненты. Драйверов для линеек пока нет. Может показаться странным что вместо драйверов моторов у меня стоят реле. Это норма.
Ну с пневматическим роботом не вышло, а значит попробуем иное. Попробуем на сервах и линейных моторах! Более классическое (если можно так сказать про новых роботов) исполнение.
Сервы такие же как в экзоскелете PG-24 и они очень мощные. Тут уже можно не сомневаться что они поднимут и будут шагать. Линейные же приводы нужны для стабилизации и балансировки ног. Чтобы можно было менять уровень и амплитуду шага.
Пока что каркас ноги нарезан в акриле, но потом если будет всё хорошо можно и в стальном виде.
Электроника готовая. Благо ОЧЕНЬ много неудач с электроникой в PG-24 позволили разработать очень легкую и быструю систему.
Сервы будут следить через магнитные энкодеры и оптические концевики. Кроме того на концах ног будут тензоры. Как раз для балансировки. Электроника уже готовая и спаянная. Лежит вот на корпусе. Надо только соединить.
Вот так. 2 дня и новый макет робота. Весит кстати уже 5 раз меньше. 2.3 кг против 11 кг в пневме. #робототехника