
Так
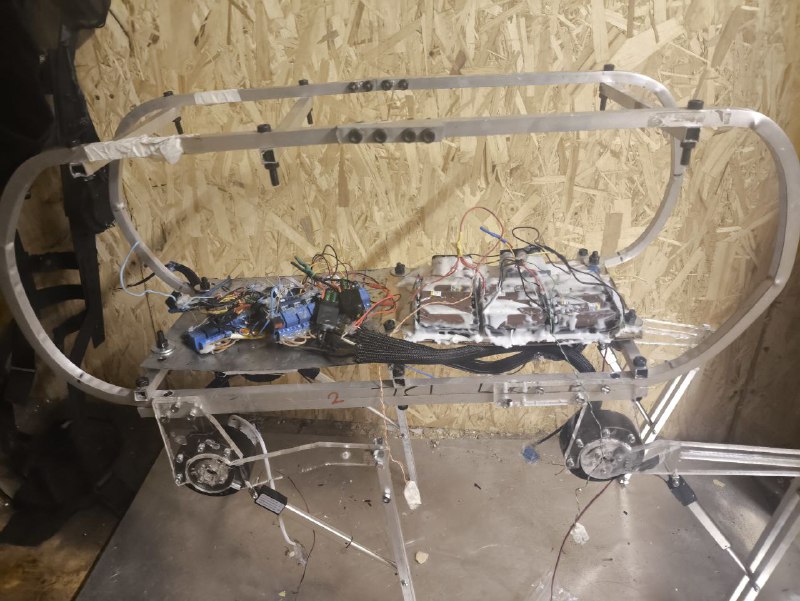
Ну с пневматическим роботом не вышло, а значит попробуем иное. Попробуем на сервах и линейных моторах! Более классическое (если можно так сказать про новых роботов) исполнение.
Сервы такие же как в экзоскелете PG-24 и они очень мощные. Тут уже можно не сомневаться что они поднимут и будут шагать.
Линейные же приводы нужны для стабилизации и балансировки ног. Чтобы можно было менять уровень и амплитуду шага.
Пока что каркас ноги нарезан в акриле, но потом если будет всё хорошо можно и в стальном виде.
Электроника готовая. Благо ОЧЕНЬ много неудач с электроникой в PG-24 позволили разработать очень легкую и быструю систему.
Сервы будут следить через магнитные энкодеры и оптические концевики. Кроме того на концах ног будут тензоры. Как раз для балансировки.
Электроника уже готовая и спаянная. Лежит вот на корпусе. Надо только соединить.
Вот так. 2 дня и новый макет робота. Весит кстати уже 5 раз меньше. 2.3 кг против 11 кг в пневме.
#робототехника
Post #384
324

- 🔥 3
- 👍 2