Post #220
215



Тренд 3. Навигация в открытом мире (Open World Navigation) на пересеченной местности, в условиях динамических препятствий и изменяющейся среды.
- Autonomous Hiking Trail Navigation Via Semantic Segmentation and Geometric Analysis (Award Finalist) (статья)(датасет) Авторы: Reed, Camndon; Tatsch, Christopher; Gross, Jason ; Gu, Yu (West Virginia University). В этой работе показано, что построение семантической 3D-карты по данным камеры и лидара позволяют более эффективно решать задачу планирования на пересеченной местности.
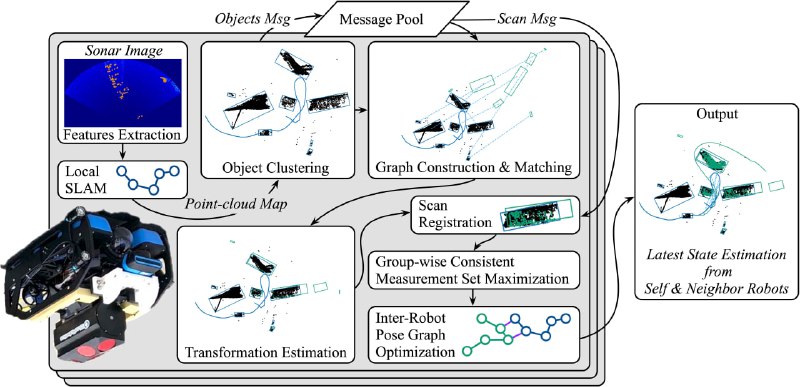
- DRACo-SLAM2: Distributed Robust Acoustic Communication-Efficient SLAM for Imaging Sonar Equipped Underwater Robot Teams with Object Graph Matching (Award Finalist) (код) Авторы: Huang, Yewei (Dartmouth College), McConnell, John (United States Naval Academy) Lin, Xi; Englot, Brendan (Stevens Institute of Technology). В этой работе продемонстрировано, что построение графа подводных объектов на основе процедуры кластеризации позволяет повысить качество глобальной локализации подводного робота.
- MR-COGraphs: Communication-efficient Multi-Robot Open-vocabulary Mapping System via 3D Scene Graphs. (статья)(код) Авторы: Gu, Q., Ye, Z., Yu, J., Tang, J., Yi, T., Dong, Y., ... & Wang, Y. (Tsinghua University). Эта статья иллюстрирует, что совместное построение 3D графов сцены несколькими роботами позволяет повысить качество построения семантических карт.
#IROS2025 #References
- 🔥 3