TGViewer
Channel Public Channel
SeaRobotics

SeaRobotics

@searobotics

Морская робототехника. Новости и тренды. Редакция: Алексей Бойко, @ABloud
Резервный канал на случай блокировки Telegram в РФ - https://max.ru/channel_searobotics - подпишитесь, чтобы не потеряться
Subscribers
1.8K
Photos
1.9K
Videos
34
Links
1.2K
Recent Posts 14 shown
Post #2616 197
🇳🇴 Подводные исследования. Офшорные. Контракты. Участники рынка. Норвегия

Njord Survay получила 3-летний контракт на подводные исследования от RWE
 
Компания RWE заключила со шведской Njord Survey трехлетнее рамочное соглашение на проведение подводных обследований с использованием ТНПА (ROV) на территории офшорных ветропарков в водах Великобритании и Европы. Предусмотрена также опция продления соглашения на 1 год. Новый контракт свидетельствует об укреплении позиций компании в качестве существенного участника рынка подводных роботизированных обследований на рынке офшорной энергетики.
 
«За последние годы наши команды обследовали более 23 полных площадей офшорных ветропарков в интересах отрасли, и мы считаем, что это рамочное соглашение – прямое признание нашего опыта», - заявил Филип Юнгстрём, директор проектов Njord Survey.

 
В апреле 2026 года Njord Survey подписала трехлетнее рамочное соглашение с норвежской государственной энергетической компанией Equinor на оказание услуг по инспекции трубопроводов и оценке их целостности в оффшорной зоне Европы. Соглашение включает проведение геофизических изысканий и офшорных операций по инспекции трубопроводов и их целостности в европейских водах.
 
Кроме того, Njord Survey в октябре 2025 года заключила долгосрочные соглашения с двумя операторами передающих систем:
 
✦ Energinet (Дания) - рамочное соглашение на услуги по изысканиям площадок и маршрутов для проектов офшорной ветроэнергетики и подводных кабелей.
 
✦ 50Hertz (Германия) - долгосрочное рамочное соглашение на поддержку развития офшорной ветроэнергетики в Балтийском море, включая геофизические и ROV-изыскания на морском дне.
 
Компания в своей работе пользуется не только ROV, но и AUV: в марте 2026 года Njord Survey объявила о выборе навигационной технологии Sonardyne для своих автономных необитаемых подводных аппаратов (AUV) ecoSUB Robotics. Цель - масштабирование изыскательских операций, начиная с поиска неразорвавшихся боеприпасов (UXO). Использование малогабаритных AUV позволяет развертывать несколько платформ параллельно, снижая зависимость от судов сопровождения и повышая эффективность изысканий.
 
Справка: Кратко о Njord Survey – это шведская офшорная изыскательская компания, основанная в 2015 году со штаб-квартирой в Гетеборге. Компания специализируется на гидрографических и геофизических изысканиях для навигации, дноуглубительных работ, картографирования, морского строительства и возобновляемой энергетики. Компания среднего размера, число сотрудников в 2025 году превысило 100 человек. У компании – растущий флот судов с гибридными энергоустановками. Компания позиционирует себя как одного из немногих в мире исполнителей, способных проводить углеродно-нейтральные геофизические изыскания за счет использования передового и экологически ответственного флота, работающего по всей Северной Европе. Говорить об «углеродной нейтральности» компании позволяет ориентация на использование в качестве топлива HVO100 (гидрированного растительного масла).

► SeaRobotics в Telegram | на RoboTrends | в Max
  • ❤ 3
Post #2615 209
🇺🇸 eWROV. Участники рынка. Производители eWROV. США

Nauticus Robotics объявляет о двух проектах в открытом море, где задействованы ее eWROV Comanche

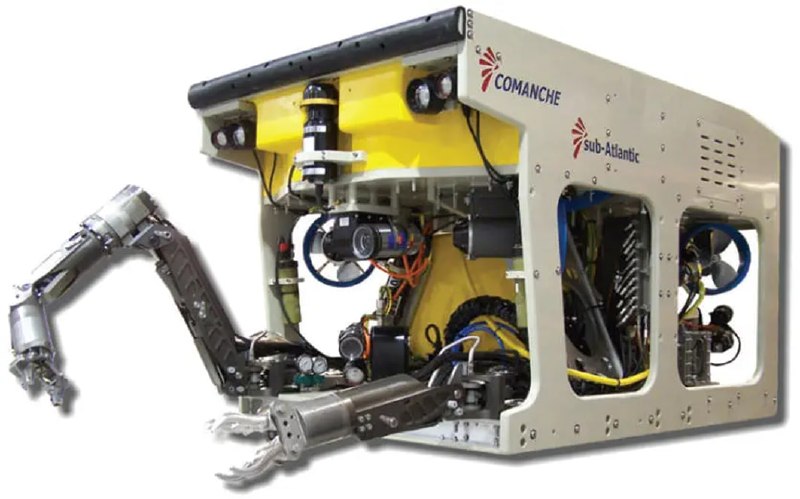
Американская компания Nauticus Robotics известна своими разработками подводных роботов и ПО для их автономной работы. Компания сообщила, что оба ее электрических ROV рабочего класса Comanche сейчас развернуты на проектах заказчиках. Один аппарат задействован на северо-востоке США в поддержку развития шельфовой ветроэнергетики, второй выполняет работы по инспекции платформ в Мексиканском заливе у побережья США. Это не полностью электрический аппарат, в узком смысле, как Saab Seaeye eWROV или SMD Quantum EV, манипуляторы и рабочий инструмент Comanche работают от бортового гидравлического блока мощностью 15 кВт (20 л.с.). Общая мощность аппарата сравнительно невелика – 35 кВт, тяга – 225 кгс, вес – 1130 кг. Аппарат оснащен 7 бесколлекторными движителями постоянного тока с технологией Statorshield. Питание подается через систему 3000В / 400Гц.

Nauticus Robotics разрабатывает автономных роботов для океанической индустрии. Автономность требует широкого использования датчиков, ИИ и эффективных алгоритмов восприятия и принятия решений, позволяющих работу адаптироваться к меняющейся обстановке. Бизнес-модель компании включает использование роботизированных систем для оказания услуг, продажу аппаратов и компонентов, а также лицензирование соответствующего ПО, как в коммерческом, так и в оборонном секторе.

Программная платформа Nauticus ToolKITT - это интеллектуальная система управления и автономности, которая позволяет подводным роботам ориентироваться в трёхмерном пространстве, автономно удерживать позицию, снижая нагрузку на оператора. Ключевым достижением 2025 года стала сертификация ToolKITT на сторонних коммерческих ROV, что открыло возможность масштабирования технологии за пределы собственного парка аппаратов Nauticus.

Стратегическое приобретение SeaTrepid International (завершено 20 марта 2025 года) позволило Nauticus в кратчайшие сроки выйти на рынок коммерческих ROV-услуг и интегрировать программное обеспечение ToolKITT в существующий флот SeaTrepid. Это приобретение также расширило географическое присутствие компании и клиентскую базу.

В 2026 году Nauticus объявила о стратегическом партнёрстве с Master Investment Group (ОАЭ) с первоначальными инвестициями в размере $3 млн и потенциальным масштабированием до $50 млн для расширения в регионе Персидского залива.

Выручка за 2025 год составила $5,3 млн по сравнению с $1,8 млн долларов за 2024 год, что отражает рост коммерческой активности после интеграции SeaTrepid. В четвёртом квартале 2025 года выручка достигла $1,1 млн против $0,5 млн годом ранее. Компания продолжает инвестировать в разработку и сертификацию новых аппаратов, включая флагманскую машину Aquanaut, которая завершила все требования операционной готовности и прошла испытания в открытой воде.

Aquanaut – это полностью электрический автономный подводный аппарат гибридного типа (AUV/ROV), интегрирующее 8 независимых движителей для точного позиционирования и высокоэффективного сбора данных. В отличие от традиционных ROV, требующих кабельного соединения с судном, Aquanaut способен работать без троса, что существенно снижает потребность в дорогостоящем надводном обеспечении. Кроме того, он может быстро проходить немалые расстояния к точке работ, как AUV. В конце августа 2025 года Aquanaut достиг новой рекордной глубины 2 300 м у побережья Луизианы без троса, что подтвердило способность аппарата покрывать около 90% мировых нефтегазовых месторождений. Впрочем, в отчете за 4q2025 компания сообщала, что аппарат был отозван с полевых испытаний из-за технической проблемы. Так что говорить о его полной готовности пока что, вероятно, рано.

((фото ROV Comanche – компании Nauticus Robotics))

► SeaRobotics в Telegram | на RoboTrends | в Max
Post #2613 239
🇦🇪 🇳🇴 Гидролокация. Охранные системы. Контракты. ОАЭ. Норвегия

Falcon Eye Technology и Norbit Security получили контракт на создание системы подводной охраны культурного объекта в Абу-Даби

Компания Falcon Eye Technology, ОАЭ, объявила о получении контракта на интеграцию охранных гидролокационных систем NORBIT Security для защиты «известного культурного объекта на набережной» в Абу-Даби. Контракт был присуждён по итогам конкурентного отбора, в котором участвовали несколько поставщиков охранных технологий. Выигрыш контракта компанией Falcon Eye Technology поднимет репутацию этой компании на региональном рынке безопасности.

Служба безопасности конечного пользователя выбрала гидролокаторы NORBIT для защиты своего объекта. Эти системы, как считается, позволят обеспечить охрану сложного периметра в условиях как сверхмелководья, так и глубоководья, предоставляя возможность обнаруживать и отслеживать потенциальные подводные угрозы и реагировать на них.

Портфель охранных гидролокаторов NORBIT включает серию GuardPoint - систему обнаружения вторжений на базе гидролокаторов (Intruder Detection Sonar, IDS), предназначенную для непрерывного мониторинга подводной обстановки в реальном времени:

✦ GuardPoint 70 - гидролокатор дальнего действия, 70 кГц, 360° горизонтального охвата, частотно-модулированная и непрерывноволновая передача, обнаружение целей на дистанциях до 1000+ м.

✦ GuardPoint 100 - оптимизирован для мелководья и сложных акваторий, используется в гаванях и в VIP-прибрежных зонах;

✦ GuardPoint 200 - компактная конфигурация для промышленных зон и прибрежного мониторинга;

✦ GuardPoint 400 - высокомобильная система для рек, дамб и для временного развёртывания. 400 кГц. Система оптимизирована для сверхмелоководья (1-2 м).

Системы GuardPoint используют во многих странах мира для защиты электростанций, портов и других критически важных объектов. Эти системы обеспечивают круглосуточную подводную осведомлённость в сложных условиях.

Отсутствие так называемого «биржевого анонса» NORBIT в отношении этого контракта может означать, что он не слишком значимый. Этой гипотезе противоречит то, что в цитате вице-президента по продажам NORBIT упоминается о способности компании выпустить «такое значительное количество устройств».

Конкретное название культурного объекта в официальных сообщениях не раскрывается - он описывается как «известный культурный объект» с выходом к воде. Учитывая расположение в Абу-Даби и характер формулировок, можно предположить, что речь идет об одном из знаковых музейных комплексов на острове Саадият, однако это лишь предположение.

((фото и картинка GuardPoint 70 - компании Norbit))

► SeaRobotics в Telegram | на RoboTrends | в Max
Post #2612 269
(2) Zupt развертывает технологию 3D-инспекции подводных объектов для кампании в Мексиканском заливе

Рынок подводных систем фотограмметрии и структурированного света не столь уж широк. Представлю нескольких существенных участников:

🇨🇦 Voyis (Канада, Онтарио, Уотерпи): один из главных конкурентов. Их система Recon LS (и более мощная Discovery) - это специализированный модуль лазерного сканирования + камера, но без встроенного IMU/INS. Voyis Discovery (и Discovery Stereo) – стереокамеры со встроенным IMU, с немедленной обработкой, для ROV, для глубин до 4000 м, генерируют облака точек в реальном времени.

🇨🇦 2G Robotics (Канада, Онтарио, Уотерпи): производитель решений для подводного мониторинга конструкций. Приборы серий ULS используют технологию лазерных линий (структурированный свет) для создания камерой мгновенных профилей конструкций. 2G Robotics ULS-500 PRO в режиме динамического сканирования (с ROV/AUV) генерирует плотные облака точек в реальном времени - создает 3D-модели.

🇩🇰 EIVA (Дания): известны своим программным обеспечением (Navipac/Navimodel), которое превращает данные с обычных видеокамер ROV в 3D-модели постфактум. Это программное решение-конкурент, позволяющее обойтись без специального аппаратного модуля Zupt, если оператор готов пожертвовать скоростью получения модели в реальном времени. Но уже есть и решение Voyis VSLAM Powered by EIVA NaviSuite – генерирует облака точке в реальном времени из данных стереокамеры Discovery Stereo. NaviModel интегрирует батиметрию, лазерные данные, сонарные изображения и фотограмметрию.

🇳🇿 Boxfish Robotics (Новая Зеландия): предлагают интегрированные платформы AUV/ROV, где высокоточная визуальная навигация и построение карт являются базовыми функциями аппарата, не требующими добавления отдельного навесного модуля.

Система Zupt выделяется на их фоне своей ориентацией на максимальную энергоэффективность и возможность генерации разреженных моделей прямо во время миссии для контроля качества, что критично для сокращения количества судо-дней при обследовании сотен глубоководных платформ.

Отмечу, что уже можно говорить о тренде перехода от решений «аппарат + внешний сенсор + внешняя навигация + отдельное ПО» к решениям типа «аппарат со встроенным 3D-зрением, SLAM и бортовой обработкой данных». Этот тренд не универсален, но мы видим все больше примеров решений, «как у Boxfish Robotics».

🇷🇺 Не знаю, есть ли аналог системы 3D Recon V2 в России. Если и есть, я его не нашел (в сочетании форм-фактора, встроенного INS и рабочих глубин). У ООО Гидроскан есть система VSLAM с построением облака точек в реальном времени, но на существенно меньшие глубины. Впрочем, это не значит, что аналогов нет, просто я о них, возможно, не осведомлен.

Есть проект «Подводный 3D-сканер» у Университета НТИ 2035, но там пока нет коммерческого продукта. МЭМС и инерциальные навигационные системы на их основе в России производят, например, «Лаборатория микроприборов», «Гиролаб», «Миландр». Их применяют, в том числе, на подводных аппаратах. В «НИИ телевидения» (Росэлектроника/Ростех) разрабатывают адаптивные системы подводного видения (АСПВ) для глубин до 6000 м. ||

► SeaRobotics в Telegram | на RoboTrends | в Max
  • 🔥 2
  • 👍 1
  • 👏 1
Post #2609 253
🇺🇸 Системы подводного зрения. Создание 3D-моделей на основе данных стереофотограмметрии. США

Zupt развертывает технологию 3D-инспекции подводных объектов для кампании в Мексиканском заливе

Компания Zupt предоставит свою систему подводной визуализации (построения точных 3D-моделей) 3D Recon V2 для инспекционной кампании неназванного участника рынка в Мексиканском заливе. Система будет строить модели высокого разрешения для поддержки оценки точности подводных активов. Zupt уже оценила необходимые траектории, объемы данных, времени на операции для обследования конструкций.

Собранные инспекционные данные будут обработаны для создания плотных облаков точек, что необходимо для инспекции, ремонта и технического обслуживания объектов (IRM – Inspection, Repair and Maintenance) или управления целостностью объектов (IM – Integrity Management).

Компактную систему 3D Recon V2 можно устанавливать на ROV или AUV, ее рабочие глубины – до 4000 м. В составе системы стереофотограмметрического машинного зрения – две камеры высокого разрешения (2028x2448) с «глобальным затвором» и встроенный инерциальный измерительный блок MEMS IMU в титановом корпусе. Система может генерировать разреженные облака точек в реальном времени для навигации и контроля качества, в то время как более плотные модели могут использоваться инженерами для оценки состояния активов.

С применением 3D Recon ранее было обследовано более 400 подводных конструкций для другого «крупного клиента». Данные по 200 из этих конструкций были полностью обработаны на месте. Заявлялось, что это позволило добиться 40% сокращения количества судо-дней по сравнению с традиционными методами подводной инспекции.

Ключевые улучшения версии 3D Recon V2 – переход на двухкамерную конфигурацию с 30-см базой, встроенный 10 Гбит/с коммутатор для повышения пропускной способности, а также модернизация системы освещения – до 100 тысяч люмен (x5 относительно предыдущей версии). Система переведена под ROS/Linux для более быстрой обработки данных и поддерживает синхронизацию PTP без внешней инерциальной навигационной системы. (..)

((фотографии решения 3D Recon V2 – компании Zupt))

► SeaRobotics в Telegram | на RoboTrends | в Max
Post #2608 260
🇬🇧 🇨🇳 WROV. Сервисные компании. Великобритания. Китай

Флот британского исполнителя подводных работ растёт благодаря ещё одному ТНПА от SMD

Film-Ocean, британский подрядчик по подводным работам, предоставляющий услуги инспекции и подводных работ с помощью ТНПА, получил ещё один аппарат производства SMD (Soil Machine Dynamics).

Это произошло после того, как Film-Ocean получил два тяжёлых ТНПА рабочего класса Quantum мощностью 250 л.с. в октябре 2025 года и январе 2026 года в рамках инвестиционной программы, объявленной в сентябре 2025 года. Поставка третьего аппарата - сверхкомпактного ТНПА рабочего класса SMD Atom - доводит общий парк аппаратов SMD у компании Film-Ocean до шести.

Флот будет мобилизован позднее в 2026 году на судне Boka Komodo для долгосрочного проекта в Анголе.

«Получение нашего второго SMD Atom завершает значительную главу в развитии нашего флота. Наряду с двумя нашими системами SMD Quantum, поставленными в 2025 году и начале 2026 года, мы расширили наши возможности для поддержки клиентов в гораздо более широком диапазоне подводных операций - от тяжёлого строительства до инспекции и лёгкого вмешательства», - сказал Мерв Нью, генеральный директор Film-Ocean.


«Регион Западной Африки остаётся для нас ключевым направлением наряду с Азией и Норвегией, и мы хорошо подготовлены к удовлетворению спроса, который мы там наблюдаем».


По данным Film-Ocean, SMD Atom развивает мощность 100 л.с., работает на глубине до 3000 метров.

SMD - формально британская компания, с производственной базой и штаб-квартирой в Великобритании (Тайнсайд), но собственник - китайский. У компании также есть офисы в США (Хьюстон, Техас), Бразилии и Сингапуре. С 2015 года SMD полностью принадлежит китайской корпорации CRRC (China Railway Rolling Stock Corporation) - конкретно её дочернему подразделению CRRC Times Electric. В 2017 году в Шанхае было создано дочернее предприятие SMD China (Shanghai CRRC SMD Marine Equipment Co., Ltd.). ||

((источник фото - Film Ocean))

► SeaRobotics в Telegram | на RoboTrends | в Max
Post #2607 309
(2) Полностью дистанционно управляемый подводный проект выполнен с борта 24-метрового USV

Подробности:

✦ За ситуационной ситуацией на USV позволяют судить, как минимум, 42 камеры различного типа. Общая мощность пяти АКБ судна – 492 кВтч. USV сертифицирован как для безэкипажных операций на норвежском шельфе, так и для варианте с числом членов экипажа – до 4 человек в прибрежной зоне.

✦ Задействован eWROV (полностью электрический рабочего класса), 156 кВт. Это аппарат компании Argus Remote System (предполагаю, что Argus Worker или его модификация). Рабочие глубины 1500 м. ROV адаптирован под требования дистанционного управления.

✦ ROV оснащен системой спуска-подъёма Evotec 6Te SWL с электрической лебёдкой и 1500-метровым кабеь-тросом. Навигация: ROV INS 9 DVL; есть система удержания позиции и автослежения. На ROV установлена пара «классических» манипуляторов Schilling Robotics (TechnipFMC): Schilling T4 7F (вылет 1922 мм, грузоподъемность 122 кг на полном вылете); Rigmaster 5F (181 кг на полном вылете).

✦ Система автономного спуско-подъема (LARS) – оригинальная разработка Deep Ocean – Evotec CORE Remote. Ключевые элементы: автоматизированная электрическая лебедка 6т SWL; кабель-трос 1500 м; запуск ROV – через корму, при движении судна вперед аппарат сталкивается в воду. ||

((источник видео - Offshore Energy))

► SeaRobotics в Telegram | на RoboTrends | в Max
  • 👍 1
Post #2606 287
🇳🇴 USV + ROV. Гибридные тандемы - надводно-подводные. Норвегия

Полностью дистанционно управляемый подводный проект выполнен с борта 24-метрового USV

24-метровое безэкипажное надводное судно (USV) Challenger, принадлежащее совместному предприятию DeepOcean, Solstad Offshore и Østensjø Rederi, завершило свой первый полностью дистанционный проект.

Как сообщила DeepOcean 4 сентября, как судовые операции, так и работы с телеуправляемым подводным аппаратом (ROV) управлялись исключительно из берегового центра дистанционного управления (ROC) в Хёугесунне. Работы выполнялись в режиме одновременных операций (SIMOPS) неподалеку от судна BB Ocean и включали дистанционную корректировку и отсоединение защитной крышки подводного манифольда в рамках поддержки монтажных работ в подводном испытательном центре Equinor Kårstø.

Строительство Challenger началось в марте 2024 года на верфи GONDAN Shipbuilders в Испании по заказу USV A/S. Судно было спущено на воду 26 февраля 2025 года, церемония крещения состоялась в марте, а передача заказчику - в мае 2025 года. Проект с самого начала был нацелен на снижение выбросов CO₂ более чем на 90% по сравнению с традиционными методами.

Безэкипажное судно, спроектированное Salt Ship Design, оснащено гибридной дизель-электрической силовой установкой, которая позволяет работать дистанционно и находиться в море автономно до 30 дней. На борту размещён полностью электрический рабочий ROV с гидравлическими возможностями, способный работать на глубинах до 1500 метров, а также система спуска-подъёма, разработанная DeepOcean. ROV оснащён набором инструментов для выполнения широкого спектра подводных операций, включая прокладку кабелей. Ключевая особенность USV - возможность работать как самостоятельно, так и в качестве дополнения к более крупным судам, что снижает потребность в повторных переходах больших судов и обеспечивает значительную экономию.

«Мы очень рады успешной сдаче этого подводного объёма работ для Equinor. Проект знаменует собой важную веху для нашей программы USV и демонстрирует, что возможно с подводными услугами нового поколения», - заявил Джонни-Андре Спангберг, директор по развитию бизнеса и руководитель программы USV в DeepOcean.


Кейс Challenger иллюстрирует возможность промышленной эксплуатации безэкипажных гибридных аппаратов в комбинации USV + ROV в реальных подводных проектах. В сочетании с использованием цифровых двойников для управления ROV в условиях низкой видимости это закладывает основу для нового операционного стандарта в offshore-индустрии, где экономическая эффективность и декарбонизация достигаются не за счёт отказа от сложности работ, а за счёт выноса управления и принятия решений на берег.

После завершения тестов Challenger должен перейти на долгосрочный чартер с DeepOcean, первым клиентом заявлен Aker BP - рамочное соглашение на IMR и съёмочные работы на норвежском шельфе. (..)

((источник фото - Offshore Energy))

► SeaRobotics в Telegram | на RoboTrends | в Max
  • ❤ 1
Post #2605 379
🇨🇳 Подводная энергия. Подводная фотовольтаика. Китай

Подводные солнечные батареи – тема, заслуживающая внимания

До недавнего времени многие были уверены в том, что использование солнечных батарей под водой – плохая идея. Действительно, солнечный свет быстро угасает в толще воды, причем красные и инфракрасные волны, на поглощение которых ориентированы типовые кремниевые панели, исчезают уже на первых же метрах. Эти факты не остановили китайских исследователей из Юньнаньского университета, которые показали, что перовскитные солнечные элементы могут работать на глубине 10 м, вырабатывая полезную электроэнергию за счет синей области солнечного света в условиях Южно-Китайского моря.

Более того, в лабораторных тестах, которые имитировали свет на этой глубине, было зафиксировано, что под водой перовскитные элементы преобразовывают в электричество 34.71% падающего на них света, это примерно в 2 раза больше, чем при обычном солнечном свете. Исследование опубликовано в научном журнале, а я кратко перескажу для вас публикацию Intelligent Living Co.

Подводные роботы, особенно автономные, а также датчики, камеры, акустические модемы и т.п., работают в основном от аккумуляторов. Их необходимо заменять, например, на судне сопровождения, либо на берегу. Альтернативные варианты типа энергетических буев, подводных батарей, подводных док-станций, подключенных подводным энергокабелем к береговой сети промышленного тока – это пока что редкость. Как и кинетические или акустические сборщики энергии. Короткое время автономной работы от батарей на сегодня остается одним из «узких мест» для подводных устройств. Иногда извлечение датчика для замены его батареи обходится дороже, чем новый датчик с батареей.

Солнечный свет долго не рассматривали как доступный под водой источник энергии из-за свойств воды. Морская вода толщиной всего 2 метра поглощает почти весь свет с длинами волн более 700 нм, а к 10 метрам от всего светового потока остается «сине-оранжевая» полоса с длинами волн от 400 до 600 нм. Кремниевые фотоэлектрические преобразователи, оптимизированные под полный диапазон света, неэффективны для работы с такими потоком, в отличие от широкозонных перевскитных элементов.

Именно поэтому китайская команда под руководством Симинь Ма и старшего автора Вэнь-Хуа Чжана создала первоскитный элемент на основе галогенида свинца с шириной запрещенной зоны около 1,96 электрон-вольт, согласованный с сине-зеленым светом.

В созданном имитаторе подводного солнечного света, на излучении соответствующем глубинам в 10 м, малые элементы показали эффективность преобразования около 34,71%, а крупноформатные модули – 29.4%.

Команда не ограничилась лабораторными экспериментами, а интегрировала разработанные перовскитные модули с подводными роботами и развернула их на глубине 10 м у островов Вэйчжоу в Южно-Китайском море. За 2 часа крупноформатные модули выработали 324 мВтч электроэнергии – этого достаточно для перезарядки стандартных литий-ионных батарей. Скромные цифры, если мы хотели бы обеспечить питанием двигатели мобильных аппаратов, но этой мощности может быть достаточно для «вечной» работы маломощных датчиков и коммуникационного оборудования систем Интернета подводных вещей.

Из других плюсов:

✦ Почти нулевая деградация за 1160 часов работы на имитированной 10-метровой глубине.
✦ Примерно 96% сохраненной эффективности после 300 дней хранения
✦ Оценочный срок непрерывной эксплуатации на глубине 10 м – около 5.5 лет

С подводными фотоэлектрическими батареями экспериментируют не только в Юньнани. Есть эксперименты iScience с солнечными элементами из галлия-индия-фосфида; есть работа 2025 года, в которой исследовались гибкие аморфные кремниевые элементы. Так что тема подводной фотовольтаики развивается. 10 метров – не является физическим пределом, оценочный теоретический предел полезной подводной фотовольтаики – 50 м.

Конечно, много зависит от такого переменчивого фактора как прозрачность воды. Мутная вода, цветение планктона и т.п. – факторы, значительно ограничивающие потенциал технологии. Другие проблемы – это биообрастания, коррозия. Галогенидные первоскиты на основе свинца чувствительны к влаге, герметизация должна быть очень качественной. Тем более, что и попадание свинца в воду – тоже нежелательно. Среди множества проблем можно отметить также и проблему стандартизации – пока что нет соответствующих протоколов тестирования, что затрудняет даже сравнение различных образцов, создаваемых учеными.

Тем не менее, тема представляется интересной для дальнейшего изучения. Надеюсь, что в России ей тоже занимаются. ||

► SeaRobotics в Telegram | на RoboTrends | в Max
Intelligent Living Underwater Solar Cells Just Proved Themselves at 10 Meters Deep Underwater solar cells hit 34.71% efficiency and ran for hours 10 meters down in the South China Sea, unlocking battery-free ocean monitoring.
  • 🔥 3
Post #2604 427
🇨🇳 Биомиметика. Роборыбы. Китай

Китай показал реалистичную роборыбу Golden Dragon Fish
 
Китай представил подводного робота, схожего с рыбой, что дает представление о расширении работ Китая в области биомиметической робототехники. Компактный аппарат под названием BG-5 Golden Dragon Fish был представлен на «Китайской международной ярмарке торговли услугами 2026» (CIFTIS). Робот разработан компанией Boyangongdao Marine Technology Group и вдохновлен дизайном золотого арованы.
 
Как и «положено» роборыбе, BG-5 движется в воде с помощью гибкого многосуставного хвоста. Движение призвано имитировать волнообразные движения плывущей рыбы.
 
Бортовые датчики способны распознавать препятствия, что позволяет аппарату автономно корректировать курс.
 
BG-5 сравнительно невелик. В каталоге производителя указаны его размеры: 640 мм в длину, 204 мм в ширину и 90 мм в высоту, вес – около 3 кг. Максимальная рабочая глубина – 5 м, заявленная максимальная скорость – 0.6 м/с. Трехсуставный хвост разделен на 7 сегментов, что позволяет создавать вектор тяги за счет волнообразного движения.
 
Компания упоминает также версию BG-5V с более продвинутыми возможностями, включающими планирование маршрута, распределение задач, управление строем и взаимодействие между несколькими роботами. В такой конфигурации роботы потенциально могут разделять задачи, координировать свои действия.
 
Известно, что компания Boyangongdao связана и с проектами оборонной подводной робототехники, включая биомиметические платформы обнаружения. В частности, компания также разработала биомиметического подводного робота ROBO-SHARK в сотрудничестве с компанией, работающей в оборонной сфере. Потенциально и BG-5 может оказаться изделием двойного назначения.

 Больше информации по теме Биомиметические подводные роботы – на Robotrends

((изображение - синтезировано ИИ))

► SeaRobotics в Telegram | на RoboTrends | в Max
  • 🔥 1
Post #2603 536
(2) MOBY Robotics – еще один сторонник деликатной подводной добычи полезных ископаемых

Разовьётся ли глубоководная добыча так быстро, как ожидают ее сторонники? Это все еще вопрос без ответа. Международное сообщество еще не пришло к консенсусу. Нормативная база продолжает формироваться, экологический контроль остаётся жёстким, а коммерческие операции в промышленном масштабе ещё не доказали свою эффективность.

Но если в подводной добыче все же начнется коммерциализация, выигрышная технология может оказаться не самой крупной машиной на морском дне. Возможно, это будут флоты меньших, более умных автономных роботов, работающих сообща для решения одной из самых амбициозных задач офшорной инженерии.

Не зря же такие решения предлагает уже целый ряд компаний, занимающихся подводной робототехникой:

🇺🇸 🇨🇦 Канадско-американская Impossible Metals с ее аппаратами Eureka (Eureka III Mk1 - это уже вполне похожий на коммерческое изделие аппарат).

🇺🇸 Американская Pliant Energy Systems с ее роботами с характерными волнообразными плавниковыми движителями

🇷🇺 Российские ООО «ГИКО» и «Т-РОЙ», которые движутся в том же направлении.

⇨ Видео: Youtube

((на фото - гусеничный робот SCOOBEE компании MOBY Robotics, фото компании))

► SeaRobotics в Telegram | на RoboTrends | в Max
  • 🔥 2
Post #2602 418
🇺🇸 Подводная добыча конкреций. Деликатная подводная добыча. Роевые подводные системы. США

MOBY Robotics – еще один сторонник деликатной подводной добычи полезных ископаемых

MOBY Robotics – стартап, созданный в Майями в 2025 году, который заявляет о стремлении к лидерству в области поиска и добычи подводных полезных ископаемых.

Специалисты этой компании уверены, что будущее глубоководной добычи не будет зависеть от всё более крупных ТНПА с дистанционным управлением и громоздких райзерных систем (комплексы оборудования, которое связывает морское дно с плавучей или стационарной морской платформой / судном). Вместо этого, как и растущее число других компаний, в MOBY Robotics считают перспективными флоты автономных роботов с ИИ, работающих на морском дне кооперативно. Такие роботы предназначены для автономной добычи и способны самостоятельно оптимизировать процесс добычи, сводя к минимуму воздействие на окружающую среду.

Вместо аутсорсинга разработок MOBY проектирует и производит практически каждый компонент своих роботизированных систем собственными силами. Производственный центр в Майами оснащён станками с ЧПУ, аддитивным производством и сборочными линиями, что позволяет компании быстро дорабатывать конструкции и сохранять контроль над своим технологическим стеком.

Видение компании основано на применении автономных роев, работающих на морском дне для идентификации, сбора и извлечения полиметаллических конкреций, редкоземельных элементов и сульфидных руд. Поднятие собранной руды осуществляется с помощью системы типа «скип-лифт» на автономные поверхностные буи, откуда он затем передаётся для доставки на берег.

🔹 Возможно, важнее аппаратного обеспечения является управляющее программное обеспечение.

Вместо программирования каждого движения роботы MOBY опираются на искусственный интеллект и коллективную автономию для оптимизации стратегий сбора при минимальном вмешательстве в хрупкую подводную экосистему. Роботы постоянно совершенствуют своё взаимодействие, а не просто выполняют заранее заданные миссии.

Хотя ответственная добыча критически важных минералов является основным коммерческим направлением MOBY, базовая роботизированная архитектура изначально разрабатывалась с учётом возможностей ее более широкого спектра применений.

🔹 Модульные платформы компании включают автономный подводный аппарат NEMO для картографирования, съёмки и постоянного подводного мониторинга, а также автономный гусеничный аппарат SCOOBEE (на фото), который можно настраивать для различных задач - от инспекций до сбора полезных ископаемых. Роботы компании снабжены встроенными системами обнаружения морской жизни и предотвращения её повреждения.

Эти же автономные платформы в конечном счёте смогут поддерживать инспекции морской энергетической инфраструктуры, мониторинг подводных кабелей, военные применения, океанографические исследования и другие глубоководные миссии - достаточно просто сменить полезную нагрузку, не перепроектируя аппараты.

Как и многие стартапы, MOBY сталкивается с необходимостью доказать возможности и преимущества новой технологии на консервативном офшорном рынке. Компания планирует сначала предлагать комплексные решения горнодобывающим компаниям «под ключ» - от сбора со дна до операций на поверхности, а впоследствии, возможно, начнёт собственные операции на арендованных участках. Было бы логичнее действовать наоборот?

«Эта система требует минимальных капитальных и эксплуатационных затрат», - заявляет компания. Было бы неплохо, но нужны кейсы. (..)

((картинка, поясняющая технологию - компании MOBY Robotics, адаптированная для аудитории SeaRobotics))

► SeaRobotics в Telegram | на RoboTrends | в Max
  • 🔥 3
  • ❤ 1
Post #2598 579
🇷🇺 Очистка водной поверхности. Роботы для очистки воды от мусора. Россия

"Алмаз Вотертех" показала МНС для очистки поверхности акваторий

Заявляется, что аппарат, которому пока не придумали название, способен самостоятельно очищать поверхность воды от мусора и даже от нефтяных пятен.

В частности, говорится о том, что робот способен собирать плавающие бутылки, пенопласт, деревяшки, пакеты. Боковые лопасти-элеваторы подгребают мусор к центру, основной элеватор поднимает его в бак. Вода подается на борт помпами, проходит перфорацию и тканевый протяжной фильтр. По мере загрязнения фильтр проматывается.

Это уже третья версия аппарата, который разрабатывает и производит приморская компания Алмаз Вотертех. Вторая версия аппарата этим летом прошла испытания в акватории Амурского залива.

Заявляемые параметры:

• Производительность: порядка 1 га поверхности воды в час
• Энергоустановка: аккумуляторы
• Время автономной работы от АКБ: 8-10 часов (хорошо!)
• Вместимость бака для мусора: 1.5 куб. м (неплохо!)
• Габариты: порядка 2 м в высоту и порядка 4 м в длину и в ширину (с боковыми элеваторами) (многовато!)
• Триммеры водорослей: на глубине до 40 см
• Навигация: требуется GNSS, аппарат обходит акваторию автономно
• Освобождение бака: не автономное, требуется его обслуживание

Компания заявляет о готовности к серийному производству своих аппаратов, причем она не только готова их продавать, но также и сдаст их в аренду (с оператором), снижая барьер для начала пользования. Но «срастется ли» бизнес-модель с запросами российского рынка пока что неясно.

💎 Такой аппарат в теории может быть полезен для повышения чистоты в той или иной акватории. Надеяться на идеальную очистку не стоит, но при постоянном использовании ситуация на водоеме скорее всего будет выглядеть лучше, по крайней мере, визуально. Особенно, если запустить в работу несколько таких аппаратов.

В доступных мне описаниях я не нашел упоминаний о том, как решена проблема автоматического уклонения от столкновений с движущимися в той же акватории другими объектами. На корпусе не видны лидары – решена ли проблема технического зрения и надежного уклонения - не ясно. Какая степень автономности у аппарата? Наверное, где-то между 3-й и 4-й степенью. На текущий момент он вряд ли прошел процедуру классификации в Российском морском регистре.

В целом разработка, на мой взгляд, больше напоминает инженерный прототип, чем промышленное изделие, промышленный дизайнер вряд ли был задействован. Сравните, например, с WasteShark, PixieDrone и Clearbot.

Производительность для таких размеров кажется невысокой. Тот же Clearbot может собирать до 200 кг мусора в час, а более компактный WasteShark за сутки обещает собирать до 500 кг мусора. Бак на 1.5 куб.м – неплохо, но нужна и хорошая скорость сбора.

Смущает высокая парусность аппарата - хотелось бы понимать какая скорость ветра является для него ограничивающим фактором. ||

⇨ Видео: RenTV

подборка краткий описаний разработок надводных роботов для очистки поверхности водоемов – Robotrends

((фото – Новости Владивостока; изображение вида сзади – скриншот видео))

► SeaRobotics в Telegram | на RoboTrends | в Max
  • 👍 2
  • 🔥 1
  • 👏 1
Post #2597 522
🇺🇸 Технологии. Автономное возвращение AUV на борт судна. Автономный подъем AUV. Глубоководная добыча металлов. АНПА / AUV. США

Автономизация на марше - робот, способный работать на глубине 6000 метров, способен также автономно возвращаться на палубу судна сопровождения

Американская компания Impossible Metals представила видео, демонстрирующее, как ее АНПА Eureka OO самостоятельно возвращается на борт судна сопровождения без вмешательства в этот процесс человека. Испытания прошли в открытых водах у побережья Галифакса, Канада.

АНПА, предназначенный для деликатного сбора со дна металлических конкреций, с помощью акустической системы позиционирования определил местоположение судна, поднялся к поверхности, переключился на систему компьютерного зрения для оценки обстановки, состыковался с спуско-подъемной системой с помощью встроенной механической системы SmartHook и был поднят на палубу – полностью автономно.

Технический директор компании отметил, что автономный спуско-подъем, это ключевое условие для масштабирования коммерческого использования подводных роботов. Если подводная плаформа не способна надежно возвращаться на судно в реальных условиях эксплуатации, то ее масштабирование невозможно.

Eureka II – сравнительно крупный АНПА, способный работать на глубинах до 6000 м. Его габариты: 3.2 м в длину, 1.95 м в ширину, 1.93 м в высоту; вес на воздухе – около 3950 кг; аккумулятор – 14.4 кВт.ч. Аппарат оснащен тремя парами манипуляторов для сбора конкреций со дна.

Технология автономного возврата может существенно снизить стоимость подводных операций: традиционно подъемные операции требуют участия экипажа, что увеличивает затраты, время и создает риски для персонала.

Успешная демонстрация автономного возврата АНПА на борт судна в условиях открытого моря снимает ключевое ограничение для использования глубоководных роботов, теперь подводные работы могут выполняться без привлечения к ним операторов или даже водолазов, что открывать путь к масштабной автоматизации добычи полезных ископаемых и обслуживания подводной инфраструктуры. ||

⇨ Видео: youtube

((фотографии - компании Impossible Mission))

► SeaRobotics в Telegram | на RoboTrends | в Max
  • 👍 1
  • 🔥 1
Older posts →

About this channel

How can I read @searobotics without a Telegram account?
TGViewer shows the public web preview Telegram publishes for SeaRobotics: recent posts, photos, videos and the subscriber count, with no app, login or account.
How many subscribers does SeaRobotics have?
SeaRobotics (@searobotics) has 1.8K subscribers on Telegram, refreshed roughly every 30 minutes.
Does SeaRobotics know I viewed it here?
No. Public channel previews carry no viewer identity, and TGViewer has no accounts or tracking of what you look up.
Threads Profile ViewerView any public Threads profile without an account.Open ThreadLook →Writing with AI? Make it sound human.Metric37 rewrites AI drafts so they read naturally. Free AI detector, 1,500 words free.Try Metric37 →