TGViewer
Channel Public Channel
iMapDAY

iMapDAY

@imapday

Сделал канал для размещения новостей от меня @yuddim и моей команды, занимающейся трехмерным компьютерным зрением роботов и автомобилей. Также давно хотелось собирать в одном месте интересные для меня научные публикации и технологические заметки.
Subscribers
357
Photos
631
Videos
74
Links
177

Showing posts older than #574 · Back to latest

Older Posts 9 shown
Post #572 460
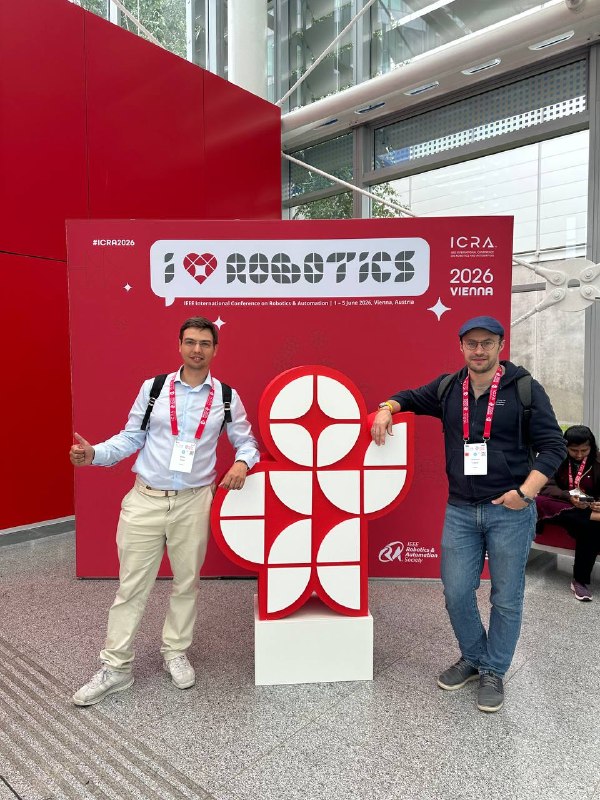
Робопарад прошел и проехал сегодня на конференции ICRA’2026

#News #ICRA
  • 🔥 12
  • ❤ 2
  • 🤔 2
  • 👍 1
Post #571 268
Поделюсь объявлением, которое раздавали на конференции ICRA’2026 о Летней школе по робототехнике для молодежи в Праге: The 2026 IEEE RAS Summer School on Multi-Robot Systems (July 29 - August 4, 2026).

Лекторы - широко известные, но за учебную программу и жилье участники платят сами.

Ссылка: https://mrs.fel.cvut.cz/summer-school-2026/

#News #ICRA
  • 👍 1
Post #566 238
На постерной сессии A*-конференции ICRA’2026 в Вене представили нашу работу Knowledge-Guided Manipulation Using Multi-Task Reinforcement Learning

В ней был разработан метод KG-M3PO, который для решения задачи манипуляции предметами по текстовому запросу помимо входного изображения и состояния звеньев манипулятора использует закодированный граф окружающей 3D-сцены. Эту работу приняли на конференцию с первого раза, рецензенты отметили новизну и пользу такого подхода.

#Papers #ICRA
  • ❤ 9
  • 🔥 3
Post #565 166

Forwarded from Center for Cognitive Modeling

🎓 — Семинар 18. Повышение качества ответов на пространственно-временные вопросы по видео | София Зимина, Александр Лазарев, Роман Кузнецов

Современные мультимодальные модели умеют анализировать видео, однако их ответы на пространственно-временные вопросы часто остаются недостаточно надежными. Для таких вопросов важно понимать не только, какие объекты присутствуют в сцене, но и где они находятся относительно друг друга, как перемещаются и как меняются их отношения во времени. Для повышения качества ответов предлагается использовать графы сцены как структурированное представление видео: объекты описываются вершинами графа, а отношения между ними — ребрами. Это позволяет явно хранить информацию о взаимном расположении объектов и использовать ее для более точных ответов на вопросы.

В рамках семинара будет рассмотрено, какие сложности возникают при ответах на пространственные вопросы по видео, как строятся графы сцены и как они могут применяться для задачи Visual Question Answering.


👉🏻 Дата: 04.06.26, четверг в 17:00
📹 Трансляция: ВК или YouTube

Подключайтесь к живому обсуждению и задавайте вопросы в прямом эфире! Ждем всех!

#семинары #CV
  • ❤ 1
Post #564 183
Подключайтесь завтра!
Post #561 211
Наконец-то в журнале PeerJ CS опубликовали нашу работу NeRFUS: neural radiance fields with uncertainty and semantics . C октября 2024 года она рецензировалась там - было много итераций, журнал уже успел из Q1 выбыть в Q2 (надеемся что вернется назад).

В этой работе мы показали как учет неопределенности (uncertainty) позволяет повысить качество формирования семантических полей яркости. Это также дает возможность искать ошибки в разметке изображений семантическими масками. Подобную технологию можно также распространить и на популярные сейчас методы гауссовского сплаттинга.

Код здесь: https://github.com/yuddim/NeRFUS

#papers
  • 🔥 5
Post #560 182

Forwarded from BaseLine

Друзья!

Мы с командой @amazing_research просим помочь с проведением пользовательского исследования для статьи

Задача — оценить реалистичность автоматически сгенерированных текстовых контекстов для персонализированной рекомендации фильмов

Прохождение задания занимает около 5 минут и не требует специальных знаний

Telegram-бот: @RecSysUserStudyBot

Заранее спасибо всем, кто пройдет!

Важно пройти его до 5го июня, чтобы мы успели обработать результаты 🤗
  • 👍 1
Post #559 196
Поможем коллегам!
Post #554 168

Forwarded from Center for Cognitive Modeling

☀️Последний день подачи заявки в магистратуру ЦКМ! А наши студенты и сотрудники уже на ICRA 2026!

ICRA — это главная мировая конференция по робототехнике и автоматизации. Топ-уровень, категория A*.

Итог от нашей команды: 3 принятых статьи — снова лучший результат в России🔥

Поздравляем Александра Панова, Адитью Нарендру, Юлию Даник, Дмитрия Макарова, Мухаммадризо Марибджонова, Дмитрия Юдина, Алексея Староверова, Константина Миронова и Мухаммеда Альхаддада!


Статьи:
1) Dynamic Neural Potential Field: Online Trajectory Optimization in Presence of Moving Obstacles — представляет метод нейросетевой генерации траекторий для объезда динамических препятствий в реальном времени
2) Knowledge-Guided Manipulation Using Multi-Task Reinforcement Learning — представляет метод, объединяющий 3D-сцену, граф знаний и обучение с подкреплением для управления манипуляциями робота
3) TOCALib: Optimal control library with interpolation for bimanual manipulation and obstacles avoidance — представляет библиотеку оптимального управления с интерполяцией для бимануальных манипуляторов и избегания препятствий

Столько побед ещё впереди. Хотите стать частью команды, которая выступает на ICRA, AAMAS и не только?
Подавайте заявку на собеседование в магистратуру ЦКМ до конца дня. Подробнее.
  • 🔥 9
  • ❤ 1
  • 👍 1
Older posts →
Threads Profile ViewerView any public Threads profile without an account.Open ThreadLook →Writing with AI? Make it sound human.Metric37 rewrites AI drafts so they read naturally. Free AI detector, 1,500 words free.Try Metric37 →