TGViewer
Channel Public Channel
TDM Lab

TDM Lab

@tdmlab

Канал о электронике для электронщиков
Ютуб канал: https://www.youtube.com/@TDMLab
Subscribers
3.12K
Photos
671
Videos
51
Links
189

Showing posts older than #795 · Back to latest

Older Posts 8 shown
Post #793 3.23K
На канале Robert Feranec появилось интересное видео с применением GaN инверторов для "дроновых" BLDC.
https://youtu.be/39oh-85G_m0
Цифры у них довольно впечатляющие, 80кГц ШИМ с dead-time 75nS на токах до 116А и всей шкалой в 330A.
Используют STM32G431RB с платой Nucleo.

Оставлю эту заметку как памятку себе вернуться к этому вопросу спустя какое-то время.

https://github.com/epc-co/MotorDrive-RefDesign-Firmware

При проблемах с загрузкой канал MAX.
  • 🔥 35
  • 👍 9
Post #790 4.5K
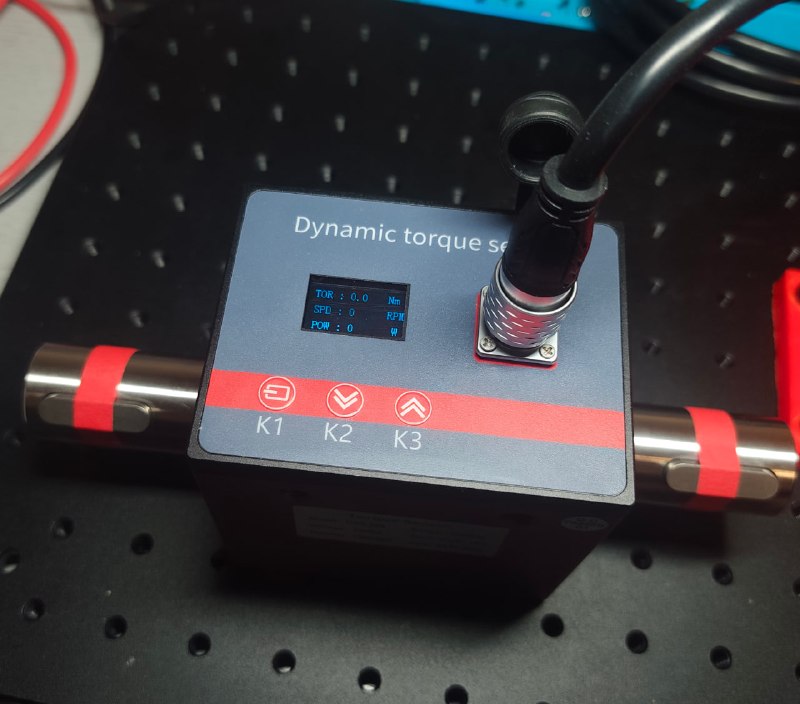
Датчик динамического момента😊
Даная версия на 300Нм, но вообще есть на любой диапазон. Брал на Али тут.
Инструкция и технические параметры тут и тут.
Питание 24В, потребление у меня получилось 140мА.
Максимальная скорость заявляется в 15000об/мин и гарантируемая по точности не более 10000об/мин.

Есть небольшой экран, показывающий собственно крутящий момент со знаком, скорость вращения вала без знака и механическую мощность, полученную из двух предыдущих величин, так же без знака.

Аналоговый выходной сигнал момента вращения может быть из вариантов: ±5V/0-10V/4-20mA
Сигнал скорости вращения частотно-импульсный (60 импульсов на оборот).

Цифровой выход RS485. Можно использовать Modbus RTU протокол. Можно настроить режим который просто шлет по RS485 данные о моменте и/или скорости непрерывно. Есть несколько вариантов настроек этого.
Я попробовал и так и так, работает и по запросам и непрерывно.

Есть оригинальное ПО для ПК которое строит графики с него, может что еще умеет, стоит 87 баксов, тут можно и взять, а можно и обойтись.

А теперь немного грусти, но не очень сильной.
Внутренний АЦП как заявляется 24-разрядный, то есть теоретически даже в диапазоне ±300Нм можно было бы с ним получить великолепное разрешение, но увы. Для моей версии разрешение 0,1Нм и это никак не изменить, по крайней мере я способа не нашел. На весь диапазон имеем ±3000 отсчетов.

У меня была небольшая надежда, что через RS485 можно будет получить более широкий размер данных, но нет. На всех выходах, что аналоговых, что цифровых разрешение по моменту 0,1Нм.

Для той задачи для которой я его брал он конечно подходит, то есть для высоких моментов, но так мечталось, что он может быть универсальным.

Пока у меня не готов большой стенд я все таки попробую его вместе с маленькими двигателями. Мне нужен еще стенд на 10Нм, в принципе даже с 0,1Нм это будут вполне показательные данные, а дальше буду решать по поводу датчика на малый момент, но высокие обороты.

При проблемах с загрузкой канал MAX.
  • 👍 40
  • 🔥 3
  • ❤‍🔥 1
  • 😁 1
  • 🤩 1
Post #783 6.24K
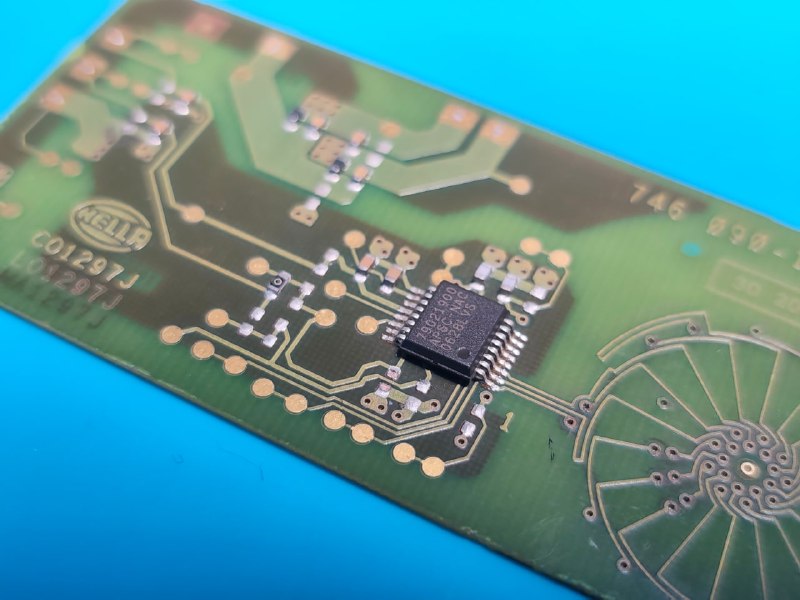
Индуктивные датчики положения, сформированные на печатных платах.

Такие датчики по сути являются разновидностью синусно-косинусных вращающихся трансформаторов с неподвижными обмотками или, что то же самое, резольверами.
Из серьезных отличий тут это частоты работы, они составляют в среднем 2-5 МГц и это накладывает свои особенности на декодировние сигналов с них.

Как устроены традиционные автомобильные резольверы и как декодировать с них сигналы я показывал тут и их демодуляцию на STM32 тут. Там частоты идут в районе от единиц до десятков кГц.
Я использовал ЦАП и АЦП на STM32 чтобы выполнить формирование возбуждающего сигнала и синхронную демодуляцию сигналов sin-cos.

К сожалению, применить такое же простое решение для частот в МГц уже не так просто.
Задача может быть решена разными методами. Ряд компаний производят интегральные решения в виде микросхем с прямой аналоговой демодуляцией.

Вся суть в аналоговом умножении возбуждающего сигнала Tx на принятые сигналы с обмоток Rx-cos и Rx-sin. После этого преобразования в сигнале остается только низкочастотная составляющая, несущая информацию о угловом положении мишени.
Затем эти сигналы могут оцифрованы любым обычным АЦП и угол вычислен через функцию atan2.

Это с одной стороны и самый простой путь, но с другой стороны требует либо специализированной микросхемы, либо построения собственного аналогового демодулятора на МГц-вые частоты, например на микросхеме AD835. Как вариант строить свой аналоговый умножитель на дискретной компонентной базе.

Другой путь синхронная цифровая демодуляция, отличается тем, что нам нужно захватывать Rx сигналы каждый раз в одной и той же временной точке и желательно на максимуме волн. Для успеха тут требуется АЦП с коротким временем выборки. Как минимум на порядок быстрее чем сами сигналы Rx (2-5МГц).

И есть еще одна небольшая лазейка которую я хочу попробовать дабы сделать максимально простое устройство декодирования. Использовать встроенный низкоскоростной АЦП микроконтроллеров (1-2Мвыб/c), но оцифровывать сигнал захваченный быстрым внешним УВХ (устройством выборки и хранения), построенным буквально на одном MOSFET.

При этом я, вероятно, смогу сделать синхронную демодуляцию, так как и формированием сигнала Tx и управлением УВХ будет заниматься один МК.
Сигнал возбуждения Tx можно в простейшем случае сформировать из выхода ШИМ таймера МК, который можно настроить в районе единиц МГц.

Общая идея в том, чтобы быстро и синхронно захватывать сигналы RX и потом уже медленно обрабатывать в АЦП МК.
Это даст не самую высокую скорость получения новых данных о угле, но скорее всего будет достаточно для широкого круга применений.

И в заключение, компания Renesas представила датчики такого типа как замену автомобильных систем позиционирования ротора, что является огромным рынком.
https://youtu.be/K1IWfqaCdE4
  • 🔥 52
  • 👍 16
  • 🤔 5
  • ❤ 4
  • ❤‍🔥 1
Post #782 3.81K

Forwarded from БЮРО 1440

Первые спутники целевой группировки связи БЮРО 1440 — на орбите

23 марта в 20 часов 24 минуты состоялся первый пакетный запуск 16 космических аппаратов БЮРО 1440.

После выхода на опорную орбиту спутники успешно отделились от ракеты-носителя и были взяты под управление ЦУП БЮРО 1440. На очереди — проверка бортовых систем и движение на целевую орбиту.

Запуск первых аппаратов целевой группировки — переход от экспериментов к созданию сервиса связи. Команда БЮРО 1440 прошла этот путь за 1000 дней — именно столько разделяет вывод на орбиту экспериментальных и серийных спутников. Впереди — десятки запусков и сотни спутников российской низкоорбитальной группировки для сервиса связи с глобальным покрытием.

На видео — кадры отделения спутников БЮРО 1440 от ракеты-носителя.

Космос на связи!

__________

®️ Мы в MAX
  • 🔥 52
  • 👍 30
  • ❤ 5
  • 👏 4
  • ❤‍🔥 2
Post #780 4.37K
Балуюсь со своим малым стендом для испытания BLDC на эквивалент вентиляторной нагрузки.

Надо что-то придумать с демпфированием, так как вибрация хоть и не критичная, но есть и это раздражает.
Основа это "оптическая" плита с резьбовыми отверстиями М6. Нагрузочный двигатель BLDC BDUAV 6384-120kV, работающий на омическую нагрузку 3x3x0,8 Ом.

Моего блока питания на 18А немного не хватает для разгона на 5000+об/мин при такой нагрузке. Заказал на 30А.

Получается 1кГц частоты тока при 28 полюсной системе (14 пар) дает нам 4285об/мин. Частота ШИМ при этом 20кГц. Управление векторное с высокочувствительным наблюдателем.
Форма тока получается синусоидальная, хотя на такой скорости вращения периоды ШИМ становятся уже заметны невооруженным глазом.

Амплитудное значение фазного тока 40А, а испытуемый (MN505-S) может переварить до 55А кратковременно.

При проблемах с загрузкой канал MAX.
  • 🔥 39
  • 👍 19
  • ❤ 7
  • ❤‍🔥 2
  • 👎 1
Post #777 4.88K
Давно я собирался сделать отладочную плату электропривода с микроконтроллерами от НИИЭТ.
И вот наконец закинул файлы в производство.

Схема под микроконтроллер К1946ВК035, но есть высокая вероятность, что отладка подойдет и под новые К1921ВГ5Т.
Из того что я вычитал в руководствах к ним получается они почти совместимы pin-to-pin кроме того что у ВГ5Т вместо выводов SERVEN (сервисный вход / выход CLKOUT) и NMI (внешнее немаскируемое прерывание) сделан вход для часового кварца.

Из интересного я для этой платы запарился подбором всех активных компонентов производства России. И в общем-то у меня это получилось😊 Я нашел не только подходящие драйвера транзисторов от АО «Ангстрем», но даже и такие вещи как супервизоры от АО "Микрон" MIK5510N-3.0ST23RG.

Конечно, собирать все платы исключительно на наших компонентах планов нет, скорее такая версия будет лимитированным изделием. Главное тут микроконтроллер и вот именно для работы с ним, надеюсь, что плата будет удобна.

Так же в планах сделать плюс-минус такие же платы для К1986ВЕ92FI (Миландр) и BE-U1000 (Байкал Электроникс).

И самое главное, так как Телеграм скоро заблокируют (или не заблокируют), я создал канал в МАХ.
  • 👍 69
  • 🔥 23
  • ❤ 10
  • 👎 6
  • 👏 1
Post #773 13.6K
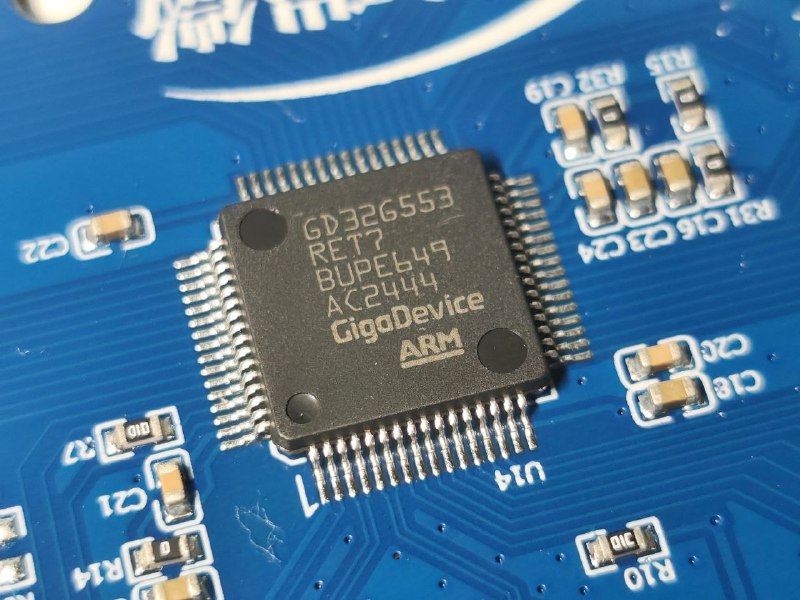
Как GigaDevice догнали и обогнали STM.

Всем известно, что китайская компания GigaDevice которая ранее делала микросхемы памяти уже довольно давно производит и микроконтроллеры.
Сначала они делали копии младших STM32, таких как F103, но год за годом улучшали свои МК. В какой-то момент оказалось, что по некоторым направлением GD стали значительно опережать STM32 по возможностям.

Я довольно давно использую серию STM32G4xx (Cortex-M4), в ней все хорошо, когда дело касается управления электроприводом, но само ядро и аппаратные возможности в нашем быстро меняющемся мире требуют постоянного улучшения. Пока компания STM до сих пор не смогла родить нам какой-нибудь STM32G7 случилось так, что GigaDevice, как бы насмехаясь над ST, назвали свою новую серию G5 и они правы в том, что они теперь впереди в этой узкоспециализированной ветке чипов.

Arm® Cortex®-M33 216MHz
LQFP64 - LQFP128
4 x ADC 12bit
3 x Advanced TM (16bit) (Таймеры управления электродвигателями)
3 x CAN FD
1 x HRTIMER (Таймер высокого разрешения 145пс мин.)
1 x TMU (ускоритель тригонометрии)
8 x HPDF (Цифровые фильтры Σ-Δ модуляции)

https://www.gigadevice.com/product/mcu/high-performance-mcus/gd32g5xx-series
  • 👍 49
  • ❤ 23
Older posts →
Threads Profile ViewerView any public Threads profile without an account.Open ThreadLook →Writing with AI? Make it sound human.Metric37 rewrites AI drafts so they read naturally. Free AI detector, 1,500 words free.Try Metric37 →