TGViewer
Channel Public Channel
SeaRobotics

SeaRobotics

@searobotics

Морская робототехника. Новости и тренды. Редакция: Алексей Бойко, @ABloud
Резервный канал на случай блокировки Telegram в РФ - https://max.ru/channel_searobotics - подпишитесь, чтобы не потеряться
Subscribers
1.8K
Photos
1.9K
Videos
34
Links
1.2K

Showing posts older than #2576 · Back to latest

Older Posts 14 shown
Post #2575 399
🇷🇺 Встречи. Стратегии. Участники рынка. Россия

Госкорпорация Ростех определила приоритетные направления развития морской робототехники

Тему обсудили на "профильной стратегической сессии" "Морская робототехника" в Мурманске. В фокусе - технологии для безэкипажных катеров и необитаемых подводных аппаратов, освоения Арктики и Мирового океана, мониторинга акваторий и поисково-спасательных работ.

«Сегодня важно объединить усилия науки, промышленности и бизнеса, чтобы перспективные разработки быстрее становились востребованными решениями. Минпромторг выстраивает эту кооперацию совместно с Ростехом и другими партнерами, поддерживая площадки для содержательного диалога. Именно такие коммуникации позволяют сопоставлять экспертные оценки, принимать взвешенные решения и формировать новые прорывные проекты. Особую актуальность приобретает морская робототехника - направление, где взаимодействие исследователей и производителей способно обеспечить быстрый технологический результат», - сказал министр промышленности и торговли РФ Антон Алиханов.


Предприятия Корпорации создают безэкипажные катера, производят телесистемы для необитаемых подводных аппаратов, глубоководные камеры, способные работать на глубинах до 12000 метров, а также системы передачи данных и управления для подводной инфраструктуры. Над этим направлением работают ряд холдингов Ростеха, включая КРЭТ, «Швабе», «СИБЕР», «Росэл», концерн «Калашников» и другие, - утверждает пресс-релиз Ростех.

«У России есть все возможности задавать мировые тенденции в морской робототехнике. Мы имеем сильные научные и инженерные школы, производственную базу и главное – запрос на собственные высокотехнологичные решения. За последние 3 года Ростех направил более 50 миллиардов рублей на совместные научные исследования с вузами. В Совет опорных вузов Корпорации входит уже свыше 30 университетов. Именно связка “промышленность, наука и государство” позволяет быстрее превращать идеи в опытные образцы, а опытные образцы – в серийные продукты», – обратился к участникам стратегической сессии генеральный директор Госкорпорации Ростех Сергей Чемезов.


"Дайте денег"

Одним из предложений на пленарной дискуссии стратегической сессии по кооперации науки и бизнеса на тему "Морская робототехника" стало формирование согласованного перечня приоритетных тематических направлений исследований и их адресное финансирование через программы Минобрнауки и Минпромторга. Такой подход призван сократить дублирование разработок и распыление ресурсов и сосредоточить усилия на технологиях, востребованных заказчиками.

В сотрудничестве с наукой

«Сегодня одной из важнейших задач Минобрнауки является усиление взаимодействия университетов и научных институтов с предприятиями реального сектора экономики. Совместные стратегические сессии Министерства и Ростеха служат «точкой сборки» запросов индустрии и возможностей науки. Благодаря таким мероприятиям формируется портфель перспективных технологических проектов, которые затем могут получить поддержку и максимально быстро найти применение в промышленности - что особенно важно для критически значимых отраслей, включая морскую робототехнику и освоение Арктики», - прокомментировал глава Минобрнауки России Валерий Фальков.


Не только разговоры

Практические возможности морской робототехники участники продемонстрировали в специальной демозоне. В нее вошли более 25 разработок – от компактных телеуправляемых подводных аппаратов до комплексных решений для поисково-спасательных операций, гидрографии, патрулирования и экологического мониторинга.

В частности, были представлены аппараты для обследования судов и прибрежных сооружений в условиях северных морей, помощи водолазам и дистанционных поисковых работ.

Всего в работе стратегической сессии приняли участие представители более 30 промышленных организаций и около 20 вузов и научных институтов. Сформированные по итогам встречи предложения станут основой для дальнейшей проработки совместных проектов в сфере морской робототехники и смежных технологических направлений. ||

► SeaRobotics в Telegram | на RoboTrends | в Max
Post #2574 332
🇳🇱 Суда обеспечения. Интеграция с подводными роботами. Нидерланды

C‑Job Naval Architects и Glomar Offshore представили проект 80‑метрового многоцелевого судна обеспечения (OSV), призванного заменить набор узкоспециализированных судов: оно объединит функции для подводных инспекций, работы с ROV и кабельных операций за счёт ROV‑ангара, лунного бассейна и специализированной палубной зоны, а гибридная энергоустановка на метаноле, MGO и батареях обеспечит гибкость режимов работы - такой подход существенно упрощает масштабирование подводной робототехники в морских проектах.

➱ Подробнее

► SeaRobotics в Telegram | на RoboTrends | в Max
Telegram Морские дроны | Маринет 🌊 🚢 Суда обеспечения морских объектов (OSV) становятся базой для подводной робототехники C-Job Naval Architects и Glomar Offshore представили проект многоцелевого судна обеспечения для морских работ. Новый OSV длиной около 80 м проектируется как единая…
  • 👍 1
Post #2572 326
🇨🇳 Экология. Автономная уборка мусора. Китай

Автономный робот-сборщик мусора с поверхности водоема

Модель G5, компанию не смог установить достоверно. Обычно видео подписывают, что это аппарат PKU Pioneer, но есть сомнения. Судя по иероглифам, робот выпущен в Китае, но не ясно - является ли он серийным, или это просто концепт.

В Китае роботов для очистки поверхности воды выпускают несколько компаний, включая Qingdao Relong Tech и Orca Tech.

Компоновка у таких аппаратов бывает различной, встречается, например, катамаранная, в которой мусор заходит в аппарат посередине. Многие аппараты снабжены металлической или "резиновой" транспортерной лентой. Как правило, есть дополнительные "ворота" для захвата большей полосы воды, чем ширина робота.

Соответствующие разработки есть и в России, но серийный выпуск, насколько я знаю, пока не налажен. В отличие от Китая.

► SeaRobotics в Telegram | на RoboTrends | в Max
  • 🔥 3
Post #2568 351
🇬🇶 🇳🇬 ROV рабочего класса. Нефтегаз. Инспекции. Подводное позиционирование. Экваториальная Гвинея. Нигерия

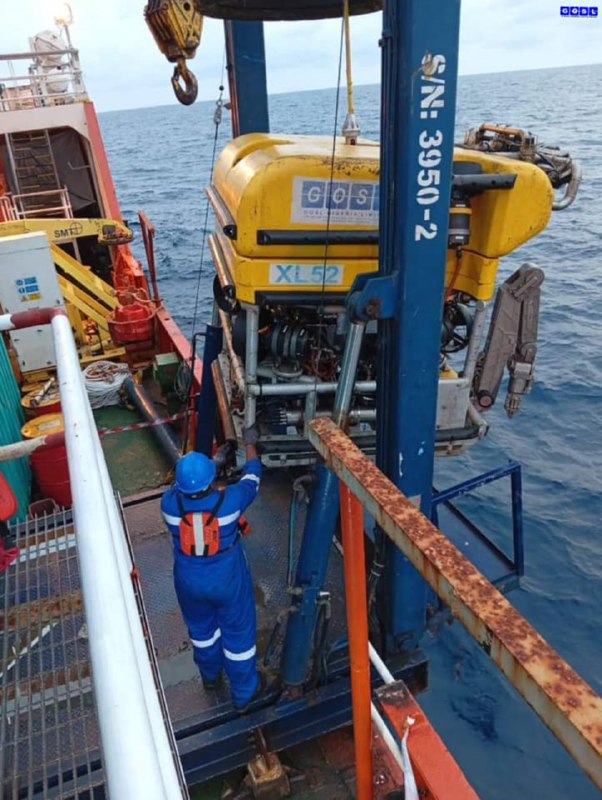
Нигерийская G.O.S.L. провела обследование с использованием ROV Argus Mariner

Речь идет о проекте в акватории Гвинейского залива, у побережья Экваториальной Гвинеи (в том числе в районе острова Биоко). Команда нигерийской G.O.S.L Nigeria Limited, которая специализируется на морских обследованиях и поддержке операций в нефтегазовой отрасли, задействовала рабочий класс ROV Argus Mariner XXL-52 (110 л.с.). Это компактный, но сравнительно мощный ROV с рабочими глубинами до 2500 метров, камерой HDTV, манипуляторами Schilling T4 Master/Slave и гидравлической силовой установкой на 18 кВт.

Компания обследовала крупные морские установки по подводной добыче природного газа и газового конденсата в Гвинейском заливе, подводные трубопроводы и PLEM (подводные соединительные модули) и рукава PLEM.

ROV Argus Mariner – аппарат легкого рабочего класса, подходящий для инспекций и легких задач подводного технического обслуживания. Аппарат способен аккуратно работать возле сложного оборудования.

Специалисты G.O.S.L. предоставили не только услуги ROV-инспекций (IMR), но и поддержку позиционирования, не только для ROV, но и для отслеживания дайверов, которые принимали участие в проекте. GOSL использует системы USBL-позиционирования Nexus (Applied Acoustics), которые ранее применялись в аналогичных проектах у берегов Экваториальной Гвинеи, включая замену подводных рукавов (Hose Change Out). Наличие собственного высокоточного оборудования для позиционирования - ключевое конкурентное преимущество.

💎 В целом этот кейс демонстрирует, как современные подводные роботы и системы точного позиционирования работают в связке, чтобы поддерживать безопасность и эффективность сложных морских нефтегазовых проектов.

Спрос на услуги ROV в Западной Африке остаётся стабильно высоким. Гвинейский залив - один из ключевых регионов мировой офшорной добычи, где крупнейшие международные операторы (Exxon Mobil, Chevron, Shell) регулярно заказывают услуги по инспекции и позиционированию подводной инфраструктуры. GOSL позиционирует себя как местная компания, что даёт ей преимущество при получении контрактов от международных операторов, стремящихся выполнять требования по локализации работ. Нигерийские компании, такие как GOSL, постепенно вытесняют международных игроков в сегменте операционных услуг благодаря требованиям локализации и наличию круглосуточно доступных местных команд.

((фото – компании GOSL))

► SeaRobotics в Telegram | на RoboTrends | в Max
  • ❤ 1
  • 👍 1
Post #2565 423
🇷🇺 USV. Беспилотные суда. Россия

Во Владивостоке стартовал первый этап ходовых испытаний БС МАНС 02

Судно разработали в МГУ им. адмирала Г.И.Невельского в рамках проекта «Межсредные робототехнические системы» (часть программы Приоритет 2030). Испытания – часть национального проекта «Акватория» в рамках НТИ, организованной инфраструктурным центром «Маринет 5.0».

Испытания стартовали на морском полигоне вуза в акватории Амурского залива 17 августа 2026 года.

Судно выполнено по схеме двухкорпусного катамарана длиной 7.2 м. Энергетическая установка – полностью электрическая, литий-железо-фосфатная АКБ (2х100 А.ч) и два подвесных лодочных электромотора общей мощностью 4.5 кВт.

На борту МАНС 02 в перспективе может быть размещен подводный аппарат с полезной нагрузкой и летающий беспилотник, в такой конфигурации МАНС 02 должен будет выступать автономным судном-носителем.

Поскольку речь идет об первых испытаниях, на борту катамарана находился инженер-оператор на случай чрезвычайных происшествий или неполадок.

Утверждается, что фактические характеристики судна соответствовали заложенным в проект параметрам, максимальная скорость достигала 6 узлов, отмечена также высокая управляемость.

((фото – с сайта МГУ им. Невельского, больше фото – по ссылке))

💎 Если судить по фото, то пока что МАНС 02 больше похож на демонстратор концепции, чем на завершенную разработку.

► SeaRobotics в Telegram | на RoboTrends | в Max
  • ❤ 2
  • 😁 2
Post #2564 317
🇷🇺 Подводная археология. Экспедиции. Россия

11 августа стартовала экспедиция "Фарватер Истории" на Волге

Организаторы - Гидрографическая служба Каспийской флотилии и Институт океанологии им. Ширшова РАН.

В составе экспедиции - малое гидрографическое судно ГС 599 и большой гидрографический катер БГК 160 и малый гидрографический катер МГК-423 (отряд судов 43-го района гидрографической службы КФл).

В распоряжении участников похода - оборудование, находящееся на оснащении гидрографических судов: многолучевой эхолот SeaBat 7125, гидролокаторы бокового обзора, магнитометр, антенна глобальной навигационной спутниковой системы «Комета», ТНПА «Гном», батометр, сети для отбора проб и другие приборы.

Маршрут экспедиции: Астрахань - село Ступино (Черноярского района) - Астрахань (почти 600 км). Планируется искать корабли и суда, затопленные во время 2-й мировой войны, а также проводить экологические исследования - изучить гидрографический режим Волги, оценить рельеф рыбозимовальных ям. В работе участвуют студенты-практиканты Астраханского технического университета и Каспийского института морского и речного транспорта.

► SeaRobotics в Telegram | на RoboTrends | в Max
  • 🔥 1
Post #2563 323
20260921_Обзор_энергетических_технологий_для_необитаемых_подводных.pdf1.1 MB
(15) Обзор энергетических технологий для необитаемых подводных аппаратов

Всем спасибо, кто ответил на опрос, принял к сведению!

Завершил (и несколько модифицировал) русскоязычную версию статьи, прилагаю ее в виде .pdf файла. Надеюсь, что это оптимальный вариант.
Перевод безусловно не идеален, если кто-то не поленится его улучшить, присылайте, опубликую.

В целом, если кто-то из читателей пишет научные статьи по нашим темам, которыми хочет поделиться, присылайте.

► SeaRobotics в Telegram | на RoboTrends | в Max
  • 👍 4
  • 🔥 2
Post #2561 253
(14) Обзор энергетических технологий для необитаемых подводных аппаратов

4.4. Технология сбора энергии окружающей среды

Технология сбора энергии окружающей среды направлена на использование тепловой, световой и механической энергии океана для осуществления парадигмального сдвига от «переносимой энергии» к «пополнению in situ». Хотя теоретически она обеспечивает бесконечную автономность, прерывистость энерговыделения и чрезвычайно низкая удельная мощность ограничивают её возможность использования в качестве основного источника движения [16,38].

Тепловые двигатели плавучести на основе фазопереходных материалов могут извлекать энергию из перепадов температур (около 24,2 кДж за цикл), однако строгие модели энергетического баланса выявляют жёсткие критические условия: глубина погружения должна превышать 900 м, а скорость должна строго контролироваться [39,40,41]. Это означает, что для сбора энергии аппарат должен быть привязан к определённым медленным глубоководным профилям, теряя тем самым способность выполнять быстрые манёвренные миссии [42,43,44].

Для сбора солнечной энергии ранние конструкции типа «летающее крыло» увеличивали площадь приёма света, но серьёзно ухудшали гидродинамическую форму, увеличивая сопротивление движению [45].

Развитие гибкой электроники предлагает смягчающее решение этого противоречия; гибкие аморфные кремниевые элементы, способные к конформной интеграции с обтекаемыми прочными корпусами и обладающие лучшей спектральной характеристикой под водой, стали новым направлением развития [46]. Однако, ограниченные пространственно-временной случайностью солнечного света и волн, такие технологии больше подходят в качестве вспомогательных источников энергии для распределённых сенсорных сетей или источников питания «подводных стыковочных станций», а не как основное питание для АНПА.

Технология сбора энергии окружающей среды - это не просто дополнение к энергии, но и инновация в режимах эксплуатации. Её преимущество заключается в теоретической «бесконечной автономности» и возможности пополнения in situ, полностью освобождая от поддержки материнского судна. Однако, ограниченные пространственно-временной неоднородностью морской среды, её узкие места заключаются в прерывистости энерговыделения и чрезвычайно низкой удельной мощности (обычно только ваттного уровня), а длительное развёртывание сталкивается с серьёзными проблемами биообрастания.

Будущее направление развития - не замена основного источника питания, а роль самоподдерживающегося источника энергии для распределённых сенсорных сетей или подводных базовых станций резидента, который способен обеспечивать долгосрочное электроснабжение маломощных узлов за счёт взаимодополнения различных видов энергии (например, ОТЭС + солнечная) [17,47]. (..)
  • 👍 1
Post #2560 255
(13) Обзор энергетических технологий для необитаемых подводных аппаратов

Рисунок 4. Схема воздухонезависимой энергетической установки на основе аммиака с каскадным использованием.

Нацеленный на экстремально большую автономность и высокие потребности в мощности, реактор с тепловыми трубами использует пассивный отвод тепла для устранения традиционных насосов охлаждающей жидкости - основного источника шума, что делает его теоретически идеальным решением для стратегических миссий. Инженерная реализуемость остаётся узким местом такого решения: материалы оболочки должны одновременно выдерживать внешнее глубоководное гидростатическое давление и коррозию морской водой, а также внутреннее интенсивное нейтронное облучение. Кроме того, значительная масса необходимой радиационной защиты создаёт серьёзные весовые потери. В итоге, ядерные двигательные установки в настоящее время ограничены крупнотоннажными платформами и сохраняется сложность их миниатюризации для использования в АНПА среднего и малого размеров.

Теплоэнергетические и ядерные технологии являются уникальными физическими решениями для обеспечения потребностей в высоком энергопотреблении крупных высокоскоростных подводных платформ. Их преимущества заключаются в чрезвычайно высокой удельной мощности и способности непрерывной выработки, поддерживающей высокоскоростное движение с крейсерской скоростью выше 30 узлов.

Узкие места для инженерного применения очевидны: низкочастотный шум, генерируемый механическими движущимися частями, серьёзно ухудшает акустическую скрытность, а ядерные технологии требуют высоких затрата и отличаются чрезвычайно высокими барьерами безопасности при внедрении.

Будущие направления развития будут сосредоточены на повышении общей энергетической эффективности системы (такой как комбинированная выработка тепла и электроэнергии) и проектировании бесшумных сисетм (например, реакторов с тепловыми трубами с пассивным отводом тепла), что сделает их идеальными источниками энергии для стратегических платформ большой автономности [37]. (..)
  • 👍 1
Post #2559 168
(12) Обзор энергетических технологий для необитаемых подводных аппаратов

4.3. Теплоэнергетические и ядерные технологии

По мере развития АНПА в сторону больших размеров и более высоких скоростей потребность в мощности возрастает экспоненциально. Расчёты Zhao и др. показывают, что при достижении АНПА скорости 32 узла потребность в мощности составляет 1,11 × 10⁵ Вт.

Традиционные электрохимические накопители энергии всё чаще не могут удовлетворять потребностям в мощности таких стратегических платформ, что стимулирует технологическую эволюцию в сторону теплоэнергетики и ядерной энергетики, что одновременно привносит проблемы значительных акустических сигнатур и проблемы ограничений в объёме [14].

Для повышения эффективности преобразования энергии воздухонезависимые энергетические установки переходят от простого движения к парадигме «полигенерации».

На рисунке 4 (см. ниже), представлена безуглеродная полигенерационная система на жидком аммиаке, которая интегрирует рекуперацию холода, крекинг и два пути генерации электроэнергии для одновременного производства холода, электроэнергии, тепла и пресной воды.

Каскадные архитектуры на основе аммиачного топлива теоретически могут обеспечить четырёхкомпонентную генерацию тепла, электроэнергии, холода и пресной воды с общей энергетической эффективностью системы до 38,58 % [37]. Однако инженерная реальность часто не соответствует теоретическим ожиданиям.

Исследования указывают, что для адаптации к ограниченному внутреннему объёму АНПА размеры камер сгорания и теплообменников должны быть значительно уменьшены, что приводит к существенному падению фактической эффективности преобразования (до всего лишь около 16–17 %, из-за неоптимальной термодинамики компактных камер сгорания и миниатюризированных теплообменников, требуемых для интеграции в АНПА) [15].

Кроме того, низкочастотный шум, генерируемый механическими движущимися частями, серьёзно нарушает акустическую скрытность платформы, ограничивая её применение в разведывательных миссиях. (..)
  • 👍 1
Post #2558 167
(11) Обзор энергетических технологий для необитаемых подводных аппаратов

4.2. Технология высокоэнергетических химических источников тока


Топливные элементы теоретически обеспечивают автономность, значительно превосходящую аккумуляторные батареи, за счёт разделения модулей энергии и мощности. Однако «бескислородная среда», характерная для подводной обстановки, заставляет систему нести с собой окислители, что делает технологии высокоплотного хранения и замкнутого цикла управления основными недостатками, ограничивающими их инженерную надёжность [33].

Ограниченное полезным объёмом, эффективное размещение или получение окислителей является первоочередной задачей. Современные исследования сосредоточены в основном на двух направлениях: высокоплотное хранение и добыча in situ [34].

🔹 Высокоплотное хранение: По сравнению с хранением в газообразном состоянии под высоким давлением, гидриды металлов несколько уступают в удельной массе, но обеспечивают высокую объёмную плотность и улучшенную безопасность при низком давлении. Они эффективно служат в качестве «функционального балласта», повышая общую эффективность системы за счёт теплового сопряжения с батареей элементов.

🔹 Добыча in situ: Технология "искусственных жабр" пытается воспроизвести биологические механизмы, используя гидрофобные мембраны для извлечения растворённого кислорода непосредственно из морской воды. К сожалению, ограниченная физическими возможностями мембранных материалов, эта технология в настоящее время может обеспечивать только энерговыделение на уровне единиц ватт. Это ограничение по потоку газа жёстко ограничивает область её применения исключительно маломощными глайдерами, не позволяя поддерживать высокоинтенсивные режимы работы крупных АНПА мощностью в киловатты.

В отличие от наземных открытых систем, подводные топливные элементы должны работать в "тупиковом режиме" (dead-ended) или с рециркуляцией, что порождает уникальные проблемы управления материалами. При работе в "тупиковом режиме" накопление продуктов реакции и примесей может приводить к нестабильности характеристик. Хотя введение активных насосных компонентов, таких как рециркуляция выхлопных газов, может смягчить эту проблему, это неизбежно увеличивает механическую сложность и частоту отказов системы.

Количественная оценка на основе байесовских сетей показывает, что это повышенная сложность приводит к экспоненциальному снижению надёжности системы с течением времени миссии (падая примерно до 0,8 через 100 ч из-за повышенной вероятности отказа механических вспомогательных компонентов) [35].

Таким образом, хотя топливные элементы обеспечивают превосходную автономность, их практическое применение зависит от преодоления проблем, связанных с хранением реагентов и работой в замкнутом цикле. Будущие направления развития лежат в построении гетерогенных гибридных силовых архитектур типа «топливный элемент + аккумулятор» и сосредоточении на прорывах в области высокоплотных твердофазных технологий хранения, таких как гидриды металлов, а также адаптивных стратегий водно-теплового управления в замкнутых условиях [11,36]. (..)
  • 👍 1
Post #2557 150
(10) 4.1. Технология электрохимического накопления энергии

Литий-ионные аккумуляторы благодаря своим преимуществам в виде отработанной цепочки поставок доминируют в современной подводной энергетике. Однако глубоководные условия высокого давления и низких температур создают серьёзные проблемы для их «макроскопической герметизирующей архитектуры» и «микроскопических механо-электрохимических механизмов сопряжения», вынуждая смещать технические направления от систем с внешним прочным корпусом к системам с внутренней безопасностью [31].

В коммерческих АНПА преимущественно используются замкнутые системы для мелководных применений. Однако для глубоководных миссий, превышающих критический порог в 2000 м, нелинейные потери веса делают жёсткие корпуса неэффективными. Следовательно, исследования смещаются в сторону архитектур с компенсацией давления (например, корпусов, заполненных диэлектрической жидкостью). Как отмечают Li и др., применение такой конструкции, устойчивой к давлению, позволяет снизить системный вес примерно на 18,3 % на глубине 6000 м по сравнению с жёсткими корпусами. Хотя это эффективно смягчает эффект усиления веса, это порождает новые проблемы с гидродинамической эффективностью, поскольку высоковязкое изолирующее масло значительно увеличивает вязкостное сопротивление внутренних движущихся частей.

В то время как системы с компенсацией давления решают макроскопическую проблему веса, прямое приложение гидростатического давления к элементу создаёт уникальные «механо-электрохимические» проблемы. Существующие исследования на основе спектроскопии электрохимического импеданса in situ показывают, что хотя высокое давление изначально может усиливать кинетику диффузии лития, непрерывное воздействие высокого давления со временем превращается в деструктивный фактор при длительных циклах. Это приводит к необратимой деградации ёмкости и нелинейному росту внутреннего сопротивления. Эти потери производительности обусловлены сложными механизмами микроскопического сопряжения, включающими в первую очередь разрушение частиц активного материала и разделительных свойств сепаратора.

Кроме того, глубоководный температурный режим (<4 °C) значительно увеличивает вязкость электролита, что потенциально может снизить полезную ёмкость более чем на 50 %. И наоборот, при разряде высокой мощностью система сталкивается с риском внутреннего накопления тепла из-за термомеханических эффектов, присущих стеснённым объёмам.

Современные коммерческие системы электродных материалов не полностью оптимизированы для этих экстремальных условий. Будущие прорывы лежат в области разработки полностью твердотельных аккумуляторных систем (ТТАС). Благодаря более высокой механической прочности модулей твёрдые электролиты могут без дополнительных ухищрений лучше противостоять глубоководному давлению, прокладывая путь к структурно-энергетической интеграции, которая устраняет необходимость как в тяжёлых прочных корпусах, так и в маслозаполненных компенсаторах [32].
  • ❤ 1
  • 👍 1
Post #2556 195
(9) Обзор энергетических технологий для необитаемых подводных аппаратов

Модифицированная для подводных условий диаграмма Рагона, представленная на рисунке 3, даёт количественную визуализацию этой взаимодополняющей связи.

В этой системе координат, где удельная энергия отложена по оси абсцисс, а удельная мощность - по оси ординат, диагональные контуры представляют собой время непрерывного разряда системы, чётко обозначая границы применимости различных технологий.

Зона импульсной мощности в левом верхнем квадранте занята суперконденсаторами и высокотоковыми литий-ионными батареями, которые хорошо подходят для обработки кратковременных манёвров длительностью в минуты или импульсных нагрузок гидролокаторов с синтезированной апертурой, однако их низкая удельная энергия не позволяет им обеспечивать длительные миссии.

Напротив, зона длительного крейсерского хода в правом нижнем квадранте занята топливными элементами, металло-водными батареями и радиоизотопными термоэлектрическими генераторами; хотя эти технологии могут поддерживать переходы на дальние расстояния на крейсерской скорости длительностью от нескольких дней до месяцев, они ограничены относительно низкой удельной мощностью, что затрудняет реагирование на внезапные скачки нагрузки.

Кроме того, область двунаправленной стрелки в центре диаграммы иллюстрирует область синергетического проектирования гибридных энергетических систем, показывая, что путём сопряжения мощностных литий-ионных батарей с энергоёмкими топливными элементами система может эффективно преодолеть разрыв в характеристиках, оставляемый отдельными технологиями в интервале миссий средней мощности и средней-большой автономности от 10 до 100 часов, достигая тем самым одновременной оптимизации как удельной энергии, так и удельной мощности. (..)
  • ❤ 1
  • 👍 1
Older posts →
Threads Profile ViewerView any public Threads profile without an account.Open ThreadLook →Writing with AI? Make it sound human.Metric37 rewrites AI drafts so they read naturally. Free AI detector, 1,500 words free.Try Metric37 →