
Новый метод визуальной локализации для робототехники
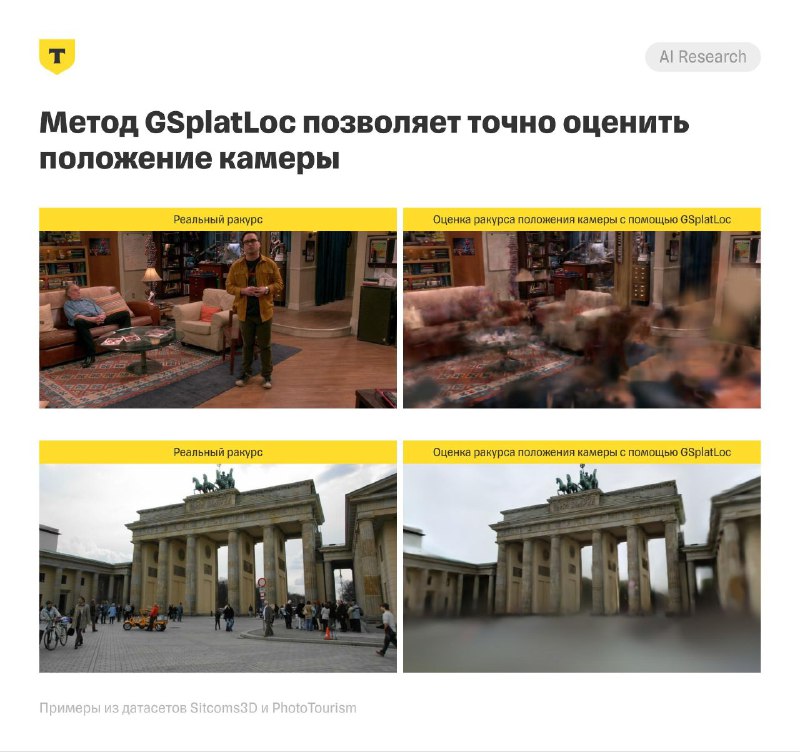
Исследователи из T-Bank AI Research, Лаборатории BE2R ИТМО и Центра робототехники Сбера представили метод GSplatLoc, который позволяет роботам определять свое положение с точностью до сантиметров по одному RGB-изображению.
Ключевые особенности:
▪️Точность позиционирования: вплоть до сантиметров и градусов
▪️Три режима работы: 0.2 с (грубый), 0.8 с (базовый), 2.0 с (точный)
▪️ Устойчивость к динамичным сценам: движение людей, стеклянные поверхности, зеркала
▪️Интеграция дескрипторов в 3D-гауссианы для ускорения поиска соответствий
Технология использует комбинацию классического 2D-3D сопоставления ключевых точек с оптимизацией на основе 3D Gaussian Splatting. Метод протестирован на стандартных бенчмарках и показал state-of-the-art результаты для задач визуальной локализации. Разработка особенно перспективна для мобильной робототехники, поскольку позволяет точно ориентироваться в помещениях без GPS. Решение представлено на конференции IROS 2025.
Post #789
1.04K
- 🔥 10
- ❤ 3
- 👍 2
- 🆒 1