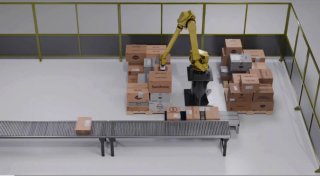
🤖 Коробочный тетрис на паллете
Jacobi Robotics в публичном кейсе показывает mixed-case паллетизацию: роботизированная ячейка собирает паллету из коробок разных размеров без заранее заданной очереди.
▶️Механику мы уже показывали на примере робота-укладчика: конвейер, захват, перенос и укладка. Разница в задаче. Обычная паллетизация работает по заданному формату, mixed-case получает коробки разных размеров, веса и прочности.
▶️OmniPalletizer — это софт для роботизированной паллетизации. «Рукой» может быть промышленный робот FANUC или ABB, а программа рассчитывает место для каждой коробки, траекторию движения и устойчивость паллеты.
▶️Система не угадывает хрупкость сама. В неё закладывают параметры: размер, вес, ограничения по сжатию, требования к расположению тяжёлых коробок и устойчивости слоя.
Jacobi заявляет 100% стабильность собранных паллет и заполнение объёма до 90%.
🥡 Распаковка
Post #229
1.25K