TGViewer
Channel Public Channel
کانال آموزش الکترونیک معلم خوب

کانال آموزش الکترونیک معلم خوب

@moallemekhoob

🛠 معلم خوب | الکترونیک و رباتیک

🔧 طراحی و تحلیل مدارهای الکترونیکی 🤖 رباتیک، Embedded و هوشمندسازی 💻 برنامه‌نویسی و نرم‌افزار ⚙️ ساخت تجهیزات صنعتی و آموزشی 📚 آموزش‌های پروژه‌محور برای دانشجویان و مهندسان و علاقه‌مندان مکاترونیک

🌐 moallemkhoob.ir
Subscribers
2.85K
Photos
1K
Videos
599
Links
584
Recent Posts 20 shown
Post #3088 167
مقدار Dk به عواملی مانند:
• نوع و فرمولاسیون سیستم رزین
• درصد رزین (Resin Content)
• نوع و آرایش الیاف شیشه (Glass Style / Weave)
• فرکانس اندازه‌گیری
• روش آزمون و شرایط اندازه‌گیری
• ساختار نهایی لامینیت
وابسته است.
برای مثال، در یک خانواده مشخص از مواد FR-4، با تغییر Glass Style و Resin Content، مقدار Dk نیز تغییر می‌کند. در دیتاشیت‌های رسمی Isola، برای نمونه در مواد FR-406، مقادیر Dk در فرکانس‌های مختلف و برای ساختارهای مختلف شیشه و درصد رزین متفاوت گزارش شده‌ آمد.
✅
مقدار «Dk یک laminate از خانواده FR-4، برای یک ساختار مشخص، در یک فرکانس مشخص و با یک روش اندازه‌گیری مشخص، مقدار معینی دارد
۲. نقش درصد رزین در Dk
ساختار FR-4 را می‌توان به‌صورت ساده به دو جزء اصلی تصور کرد:
🟢 Glass Fiber → تقویت مکانیکی
🟠 Resin → ماتریس پلیمری و عایق الکتریکی
چون Dk شیشه و رزین با یکدیگر متفاوت است، نسبت این دو در ساختار نهایی روی خواص دی‌الکتریک اثر می‌گذارد.
بنابراین افزایش یا کاهش Resin Content می‌تواند Dk را تغییر دهد.
برای مثال، Isola در مستندات فنی خود نشان می‌دهد که تغییر درصد رزین از حدود 40% تا 75% می‌تواند باعث تغییر قابل توجه در Dk و Df شود.
به همین دلیل، دو laminate که هر دو با عنوان FR-4 شناخته می‌شوند، الزاماً رفتار الکتریکی یکسانی ندارند.
۳.حال ببینیم Glass Style چیست؟
الیاف شیشه در PCB به‌صورت پارچه‌های بافته‌شده با ساختارهای استاندارد مختلف تولید می‌شوند که به آنها Glass Style گفته می‌شود.
برای مثال:
106، 1080، 2113، 2116، 7628
این اعداد صرفاً نام یک ماده شیمیایی نیستند؛ بلکه به ساختار و مشخصات پارچه شیشه‌ای مربوط می‌شوند.
هر Glass Style دارای ویژگی‌هایی مانند ضخامت، تراکم بافت و میزان فضای قابل اشغال توسط رزین است.
در نتیجه، انتخاب Glass Style مستقیماً روی ضخامت نهایی، Resin Content و در نهایت خواص الکتریکی لایه دی‌الکتریک اثر می‌گذارد.
پارامتر Df — Dissipation Factor
پارامتر مهم دیگر، Df یا Dissipation Factor است.
اگر Dk بیشتر به نحوه انتشار سیگنال در ماده مربوط باشد، Df بیانگر میزان اتلاف انرژی سیگنال در دی‌الکتریک است.
به زبان ساده:
Dk → رفتار انتشار سیگنال
Df → میزان تلفات دی‌الکتریک
بنابراین در طراحی‌های High-Speed و RF، فقط دانستن Dk کافی نیست و باید Dk و Df را در فرکانس کاری موردنظر بررسی کرد.
برای مثال، سازندگان مواد PCB برای محصولات مختلف FR-4 مقادیر Dk و Df را در فرکانس‌های مشخص منتشر می‌کنند؛ بنابراین مقایسه مواد بدون توجه به فرکانس آزمون می‌تواند گمراه‌کننده باش
چرا این موضوع در PCBهای High-Speed مهم است؟
در فرکانس‌های پایین، بسیاری از طراحان می‌توانند با تقریب‌های ساده‌تری با FR-4 کار کنند.
اما با افزایش سرعت لبه‌های سیگنال و فرکانس مؤثر، پارامترهای دی‌الکتریک اهمیت بسیار بیشتری پیدا می‌کنند.
میزان Dk روی پارامترهایی مانند:
• امپدانس خطوط انتقال
• سرعت انتشار سیگنال
• زمان تأخیر
• طراحی خطوط Differential Pair
• کنترل امپدانس
•و Signal Integrityاثر می‌گذارد.
به همین دلیل، در طراحی‌های High-Speed نمی‌توان صرفاً در نرم‌افزار PCB مقدار «Dk = 4.2» وارد کرد و فرض کرد این عدد برای تمام ساختارهای FR-4 معتبر است.

⚠️ یک نکته حرفه‌ای و بسیار مهم
حتی اگر دیتاشیت یک ماده مقدار Dk مشخصی ارائه کند، این الزاماً به این معنی نیست که همان مقدار دقیقاً برابر با Effective Dk ساختار واقعی یک Trace روی PCB است.
ساختار واقعی PCB، نوع Glass Weave، Resin Content، هندسه Trace و نحوه قرارگیری آن نسبت به بافت شیشه می‌توانند روی رفتار واقعی خط انتقال اثر بگذارند.
به همین دلیل در طراحی‌های High-Speed، انتخاب دقیق Laminate Construction اهمیت بسیار بیشتری از برچسب کلی «FR-4» دارد..
نتیجه:
بردهایFR-4 را نباید یک ماده با یک ترکیب و یک Dk ثابت در نظر گرفت.
در حقیقت FR-4 یک خانواده از مواد پایه PCB است که خواص نهایی آن به سیستم رزین، ساختار شیشه، درصد رزین، ضخامت، فرکانس و روش اندازه‌گیری وابسته است.
پس وقتی در یک دیتاشیت نوشته می‌شود:
مقدار Dk = 4.x
باید بپرسیم:
❓
در چه فرکانسی؟
❓ با چه روش آزمونی؟
❓ برای چه Glass Style؟
❓ با چه Resin Content؟
❓ برای Laminate یا Prepreg؟
این دقیقاً همان جایی است که تفاوت بین یک PCB معمولی و یک طراحی مهندسی‌شده High-Speed مشخص می‌شود.
  • ❤ 2
  • 💘 1
Post #3087 454
در پست قبلی به بررسی اولیه مشخصات فنی FR-4 پرداختیم. در ادامه، کمی تخصصی‌تر به ساختار، خواص الکتریکی، حرارتی و مکانیکی این خانواده پرکاربرد از متریال‌های PCB می‌پردازیم.
🟢 حالا ببینیم ساختار FR-4 دقیقا گونه است؟
فیبر FR-4 یک «فیبر» یا یک ماده شیمیایی واحد نیست؛ بلکه نام یک خانواده از لامینیت‌ها و مواد پایه PCB است که در ساختار رایج آن، الیاف شیشه بافته‌شده (Woven E-Glass) به‌عنوان تقویت‌کننده در یک سیستم رزین اپوکسی با خاصیت Flame-Retardant قرار گرفته است.
این لامینیت‌ها می‌توانند به‌صورت Copper-Clad Laminate (CCL) با یک یا دو طرف پوشیده‌شده از فویل مس مورد استفاده قرار گیرند و در ساخت بردهای چندلایه نیز همراه با Prepreg به کار روند. استاندارد IPC-4101 نیز الزامات مواد پایه مورد استفاده در بردهای صلب و چندلایه را در قالب laminate و prepreg مشخص می‌کند.
📊 مشخصات کلیدی FR-4
🔹 ۱. ثابت دی‌الکتریک — Dk
ثابتDk یا Dielectric Constant یکی از مهم‌ترین پارامترها در طراحی PCBهای High-Speed و RF است.
اما یک نکته بسیار مهم را در شکل مقایسه می کنید:
⚠️برد FR-4 یک Dk ثابت و واحد ندارد.


ادامه مطلب
  • 🔥 1
Post #3085 425
قطعه الکترونیکی 10D471K یک قطعه کوچک برای مهار اضافه‌ولتاژ
گاهی روی یک قطعه الکترونیکی فقط چند حرف و عدد نوشته شده، اما همین چند کاراکتر اطلاعات بسیار مهمی درباره‌ی نوع قطعه، اندازه، ولتاژ، تلرانس و کاربرد آن در اختیار ما می‌گذارد.
قطعه‌ی داخل تصویر یک وریستور اکسید فلزی یا MOV (Metal Oxide Varistor) )است؛ قطعه‌ای که برای حفاظت مدار در برابر اضافه‌ولتاژهای گذرا و Surge استفاده می‌شود.
اصلاً وریستور چیست؟
وریستور یک مقاومت معمولی نیست.
وریستور غیرخطی است؛ یعنی مقدار مقاومت مؤثر آن به ولتاژ دو سرش وابسته است.
در حالت عادی، وریستور مقاومت بسیار بالایی دارد و جریان بسیار کمی از آن عبور می‌کند.
اما اگر یک پالس ولتاژی شدید ایجاد شود، مقاومت آن به‌شدت کاهش می‌یابد و مسیر عبور جریان Surge را فراهم می‌کند.
به زبان ساده:
🔵در ولتاژ عادی تقریباً خاموش
🔴 دراضافه‌ولتاژ شدید رسانا می‌شود و ولتاژ را محدود می‌کند

کمپانیTDK نیز MOV را یک ساختار نیمه‌رسانای عمدتاً مبتنی بر اکسید روی (ZnO) معرفی می‌کند.
حالا خود عبارت 10D471K را رمزگشایی کنیم
ادامه مطلب را مطالعه فرمائید...
Post #3084 1.41K
در پست قبلی با ماژول SE200ZC-AP آشنا شدید .در ادامه به مشخصات پردازنده می پردازیم .
این ماژول از Rockchip RV1126B یا نسخه صنعتی آن یعنی RV1126BJ استفاده می‌کند.
پردازنده شامل:
چهار هسته Arm Cortex-A53
فرکانس حداکثر 1.6GHz در نسخه تجاری
فرکانس حداکثر 1.3GHz در نسخه صنعتی
حافظه نهان L1:
مقدار 32KB دستورالعمل
مقدار 32KB داده
حافظه نهان مشترک L2 با ظرفیت 512KB
موتور گرافیکی دوبعدی
واحد VPU برای پردازش ویدئو
است.
پردازش ویدئو
واحد VPU داخلی قابلیت‌های زیر را ارائه می‌دهد:
قابلیت Decode:
H.265
H.264
حداکثر 4K @ 30fps
رزولوشن حداکثر 3840 × 2160
قابلیت Encode:
H.265
H.264
JPEG
حداکثر 4K @ 45fps
همچنین از پردازش چندجریانی ویدئو (Multi-stream Video Processing) پشتیبانی می‌کند.
ویژگی خاص Quectel:
شتاب‌دهنده هوش مصنوعی

ماژول SE200ZC-AP به یک Rockchip NPU با توان پردازشی حداکثر 3 TOPS مجهز شده است.
این NPU از قالب‌های محاسباتی زیر پشتیبانی می‌کند:
INT4
INT8
INT16
FP16
و با چارچوب‌های هوش مصنوعی مانند:
TensorFlow
ONNX
PyTorch
Caffe
سازگار است.
این بخش، ماژول را برای کاربردهایی مانند...
ادامه این مطلب منتشر خواهد شد .
  • ❤ 2
  • ⚡ 1
  • 💘 1
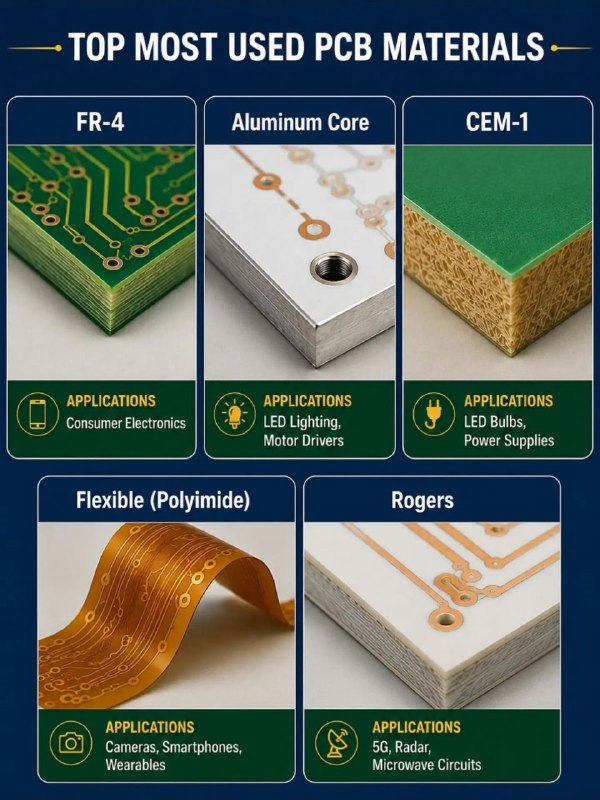
Post #3083 924
راهنمای ۵ خانواده مهم متریال و ساختار PCB از مدارهای عمومی تا RF و mmWave
در طراحی یک PCB، انتخاب متریال فقط یک تصمیم مکانیکی یا اقتصادی نیست؛ خواص دی‌الکتریک، تلفات، رفتار حرارتی، استحکام مکانیکی و قابلیت ساخت می‌توانند مستقیماً بر عملکرد مدار اثر بگذارند.
هرچه سرعت لبه‌های سیگنال و فرکانس کاری افزایش پیدا کند، پارامترهایی مانند:
🔹 ثابت دی‌الکتریک Dk
🔹 ضریب اتلاف Df / Loss Tangent
🔹 تغییرات Dk با فرکانس (Dispersion)
🔹 ضخامت دی‌الکتریک
🔹 زبری سطح مس (Copper Roughness)
🔹 هندسه خطوط انتقال
🔹 کنترل امپدانس
اهمیت بیشتری پیدا می‌کنند.
بنابراین یک نکته بسیار مهم:
⚠️برای هیچ PCB نمی‌توان صرفاً یک «حداکثر فرکانس» عمومی تعیین کرد.
محدوده مناسب فرکانسی به نوع دقیق laminate، ساختار Stack-up، طول مسیر، Rise/Fall Time و الزامات Signal Integrity نیز وابسته است.
با این مقدمه، پنج خانواده مهم را بررسی کنیم:
۱. بردهای FR-4؛ انتخاب استاندارد برای طیف وسیعی از مدارها
ساختار:
الیاف شیشه (Glass Fiber) + رزین اپوکسی
بردهای FR-4 رایج‌ترین خانواده laminate در PCBهای عمومی است و به دلیل تعادل مناسب میان هزینه،
ادامه مطلب ....
  • ❤ 5
Post #3081 1.9K
ماژول هوشمند Quectel SE200ZC-AP با تراشه Rockchip RV1126B/BJ از حداکثر ۵ دوربین پشتیبانی می‌کند
شرکت Quectel ماژول هوشمند جدید SE200ZC-AP را معرفی کرده است؛ یک ماژول بسیار فشرده با ابعاد ۴۰ × ۴۰ میلی‌متر که بر پایه SoCهای Rockchip RV1126B/RV1126BJ ساخته شده است.
این SoC دارای پردازنده چهار‌هسته‌ای Arm Cortex-A53، پردازنده پردازش تصویر ISP با وضوح 12 مگاپیکسل، یک AI-ISP هشت مگاپیکسلی و شتاب‌دهنده هوش مصنوعی NPU با توان حداکثر 3 TOPS است.
پشتیبانی از حداکثر ۵ دوربین
یکی از مهم‌ترین ویژگی‌های SE200ZC-AP امکان اتصال هم‌زمان تا پنج دوربین 12MP است.
این قابلیت از طریق موارد زیر فراهم می‌شود:
دو رابط MIPI CSI چهارلاین
یک رابط DVP
دو رابط MIPI CSI قابلیت تقسیم‌شدن به چهار رابط دو‌لاین را دارند.
رابط DVP نیز می‌تواند از دوربین‌هایی با حداکثر وضوح 12MP در 30fps پشتیبانی کند.
بنابراین این ماژول برای کاربردهایی که نیاز به پردازش چند دوربین و بینایی ماشین دارند، طراحی شده است.
مشخصات پردازنده را در
ادامه مطلب منتشر خواهد شد ...
@Moallemekhoob
@designingpcb
  • ❤ 5
Post #3080 709
اما داستان به همین‌جا ختم نمی‌شود...
حالا به آخرین بخش ویدئو نگاه کنید:
🌐 Round Trip: California ↔ Netherlands
در این قسمت، ویدئو یک رفت‌وبرگشت شبکه‌ای بین کالیفرنیا و هلند را نشان می‌دهد:
≈ 150 ms
اینجا دیگر با حافظه داخل کامپیوتر سروکار نداریم.
داده باید از طریق شبکه مسیری طولانی را طی کند، به مقصد برسد و پاسخ برگردد.
بنابراین:
حتی اگر CPU فوق‌العاده سریع باشد، نمی‌تواند قوانین فیزیک و محدودیت‌های ارتباط شبکه را حذف کند.
🎯 حالا کل مفهوم را در یک زنجیره ببینید:
CPU
⬇️
L1 Cache ≈ 1 ns
⬇️
L2 Cache ≈ 4 ns
⬇️
RAM ≈ 100 ns
⬇️
SSD ≈ 100 μs
⬇️
Hard Disk ≈ 10 ms
⬇️
Network Round Trip ≈ 150 ms
⚠️ این اعداد مقادیر تقریبی آموزشی هستند و در سخت‌افزار و شرایط واقعی می‌توانند متفاوت باشند.
🧠 یک نکته بسیار مهم
ممکن است تصور کنیم:
شاید بگوییم «CPU من خیلی قدرتمند است، پس برنامه باید همیشه سریع اجرا شود.»
اما این تصور ناقص است.
یک CPU سریع ممکن است بتواند یک عملیات را بسیار سریع انجام دهد، ولی اگر داده‌ای که برای انجام آن عملیات لازم دارد دیر برسد، CPU مجبور است منتظر بماند.
به همین دلیل، در معماری کامپیوتر فقط قدرت پردازنده مهم نیست؛ نحوه دسترسی به داده‌ها و فاصله آن‌ها در سلسله‌مراتب حافظه نیز روی عملکرد سیستم تأثیر می‌گذارد. در طراحی PCB نیز مسیر، طول و چیدمان سیگنال‌ها در مدارهای پرسرعت اهمیت زیادی دارد.
و این همان دلیلی است که معماری کامپیوتر از Memory Hierarchy و Cache استفاده می‌کند.
🔥 یک جمله برای به خاطر سپردن:
یادمان باشد CPU همیشه کند نیست؛ گاهی فقط منتظر داده است.
و این دقیقاً همان چیزی است که مفهوم Latency به ما نشان می‌دهد.
@Moallemekhoob
  • ❤ 3
  • 👍 2
Post #3079 545
یعنی CPU برای دسترسی به داده‌ای که در L1 قرار دارد، با یک تأخیر بسیار کم مواجه می‌شود.
📌 پس اولین درس:
هرچه داده به CPU نزدیک‌تر باشد، معمولاً دسترسی به آن سریع‌تر است.
2️⃣ اگر داده در L1 نباشد چه؟
آنگاه CPU تسلیم به سطح بعدی Cache یعنی L2 مراجعه می‌کند.
🔹حافظه Cache Level2
در بخش کش L2 ویدئو ؛مقدار تقریبی زمان دسترسی ۴نانوثانیه نشان داده شده است.
یعنی نسبت به L1 تأخیر بیشتر شده، اما هنوز در مقیاس بسیار کوچکی قرار داریم.
پس می‌توانیم یک اصل ساده داشته باشیم:
کش L1 → سریع‌تر
کش L2 → کمی کندتر
اما هنوز اتفاق مهم‌تری باقی مانده...
3️⃣ اگر داده در Cacheها پیدا نشود؟
حالا CPU باید سراغ RAM برود.
🟢حافظه RAM
در بخش RAM ویدئو، مقدار تقریبی صد نانو ثانیه نمایش داده شده است.
اینجا اختلاف را می‌توان بهتر احساس کرد.
در همین مثال آموزشی:
تاخیر حافظه L1 ≈ 1 ns
اما:
تاخیر حافظه RAM ≈ 100 ns
یعنی CPU ممکن است برای دسترسی به RAM حدود 100 برابر بیشتر از L1 منتظر بماند.
📌 این دقیقاً یکی از دلایلی است که Cache در معماری کامپیوتر اهمیت بسیار زیادی دارد.
4️⃣ حالا از RAM هم دورتر شویم...
فرض کنید داده‌ای که برنامه می‌خواهد، در RAM نیست و باید از حافظه ذخیره‌سازی خوانده شود.
💾حافظه SSD
در بخش SSD Read ویدئو، مقدار تقریبی صد میکرو ثانیه نشان داده شده است.
اما μs یعنی چه؟
هر μs = microsecond = یک میلیونیم ثانیه
و:
مقدار 100 میکرو ثانیه = 100,000 نانو ثانیه!
یعنی در مقیاس این مثال، فاصله زمانی با L1 دیگر واقعاً بزرگ شده است.
پس:
Cache → RAM → SSD
هرچه از CPU دورتر می‌شویم، معمولاً Latency افزایش پیدا می‌کند.
5️⃣ حالا هارددیسک مکانیکی را ببینید! 😳
در بخش Hard Disk Seek ویدئو، مقدار ۱۰ میلی ثانیه نمایش داده شده است.
یک ms یعنی:
millisecond = یک هزارم ثانیه
و مقدار 10 میلی ثانیه = 10,000 میکروثانیه.
یعنی در مثال ویدئو، زمان دسترسی هارددیسک مکانیکی چندین مرتبه بزرگ‌تر از SSD و میلیون‌ها برابر بزرگ‌تر از 1 نانوثانیه است.
دلیلش هم روشن است:
هارددیسک مکانیکی برای پیدا کردن داده باید قطعات مکانیکی را حرکت دهد.
📌 پس اینجا یک درس مهم داریم:
وجود قطعات مکانیکی می‌تواند Latency را به‌شدت افزایش دهد.


ادامه مطلب و بخش پایانی ...
@Moallemekhoob
  • ❤ 2
  • 🔥 2
Post #3078 1.69K
⚡مفهوم Latency چیست؟
چرا کامپیوتر گاهی منتظر می‌ماند؟

وقتی می‌گوییم یک پردازنده سریع است، دقیقاً منظورمان چیست؟
مثلاً اگر CPU در هر ثانیه میلیاردها عملیات انجام دهد، آیا همیشه می‌تواند با همین سرعت کار کند؟
نه.
چون CPU برای انجام بسیاری از عملیات‌ها باید منتظر رسیدن داده بماند.
اینجاست که مفهوم مهمی به نام Latency وارد می‌شود.
اصلا Latency یعنی چه؟
خیلی ساده:
مفهومLatency یعنی مدت زمانی که طول می‌کشد یک درخواست به نتیجه برسد.
مثلاً وقتی CPU می‌گوید:
«این داده را برای من بیاور.»
زمانی که از درخواست CPU تا رسیدن داده طول می‌کشد، Latency است.

پس:Latency کمتر = انتظار کمتر
حالا ببینیم این انتظار در قسمت‌های مختلف سیستم چقدر می‌تواند متفاوت باشد.
1️⃣ داده داخل L1 Cache باشد...
حافظه Cache را می‌توان مثل یک انبار کوچک و بسیار نزدیک به CPU تصور کرد.
پردازنده(CPU) داده‌هایی را که احتمال می‌دهد دوباره به آن‌ها نیاز داشته باشد، می‌تواند در Cache پیدا کند.
حافظه L1 Cache
در بخش L1 cache ویدئو، عددی در حدود:1 ns نمایش داده شده است.
یعنی CPU برای دسترسی به داده‌ای که در کش L1
ادامه مطلب را مطالعه فرمائید
@Moallemekhoob
  • ❤ 3
  • 🔥 2
Post #3076 583
هسته: Arm Cortex-M23
حافظه Flash: 16KB
حافظه SRAM: 2KB
ولتاژ کاری: از 1.6V تا 5.5V
دمای کاری: از 40- تا 125+ درجه سانتی‌گراد
سازگاری با سیستم‌های 5 ولتی
حالت‌های مختلف کم‌مصرف
تایمرهای دقیق داخلی
تعداد پایه کم
مجموعه‌ای از واحدهای جانبی برای کاربردهای کنترلی
این ترکیب باعث می‌شود RA0E3 بتواند در بعضی طراحی‌هایی که قبلاً استفاده از یک MCU بزرگ‌تر و گران‌تر ضروری بود، نقش کنترل‌کننده فرعی یا Auxiliary Controller را بر عهده بگیرد.

برد توسعه RA0E3
همچنین Mouser برد توسعه FPB-RA0E3 Fast Prototyping Board را عرضه می‌کند.
این برد برای ارزیابی، نمونه‌سازی و توسعه نرم‌افزار برای RA0E3 طراحی شده است و امکاناتی مانند:
دسترسی به تمام پایه‌های MCU از طریق هدرها
امکان اتصال مستقیم به بردبورد
رابط Arduino
رابط Pmod
یک کلید
دو LED
پد مربوط به اسیلاتور
پروگرام و دیباگ داخلی با SEGGER J-Link
کابل USB Type-C
را در اختیار طراح قرار می‌دهد.
بنابراین برای شروع کار با RA0E3 نیازی به خرید پروگرامر/دیباگر جداگانه نیست.
جذابیت واقعی این میکروکنترولر ، 16KB فلش و 2KB RAM نیست؛ این اعداد بسیار محدودند.
بلکه جذابیت اصلی آن ترکیب Cortex-M23 + ولتاژ 1.6 تا 5.5V + دمای 125+ درجه + مصرف پایین + پکیج/تعداد پایه کم + قیمت هدف‌گذاری‌شده برای طراحی‌های اقتصادی است.
یعنی این MCU بیشتر برای محصولاتی مانند کنترلرهای ساده صنعتی، سنسورها، تجهیزات هوشمند، لوازم خانگی کوچک، کنترل موتورهای ساده، رابط‌های کاربری و کنترلرهای کم‌هزینه معنا پیدا می‌کند، نه پروژه‌هایی که به حافظه یا پردازش سنگین نیاز دارند.
@Moallemekhoob
  • ❤ 8
  • 👏 1
Post #3074 1.74K
شرکت Mouser Electronics، توزیع‌کننده جهانی مجاز قطعات الکترونیکی، اعلام کرده است که میکروکنترلرهای جدید RA0E3 شرکت Renesas Electronics را در انبار خود موجود کرده و آماده ارسال است.
میکروکنترلرهای RA0E3 به‌طور ویژه برای طراحی‌های حساس به هزینه توسعه یافته‌اند؛ طراحی‌هایی که به محدوده وسیعی از ولتاژ و دما نیاز دارند. از جمله کاربردهای هدف می‌توان به ساختمان‌های هوشمند، اتوماسیون صنعتی، لوازم خانگی کوچک و تجهیزات الکترونیکی مصرفی اشاره کرد. �
شرکت Mouser Electronics
تراشه RA0E3 جدیدترین عضو رده اقتصادی RA0 شرکت Renesas است و از هسته Arm Cortex-M23 بهره می‌برد. این MCU با مصرف توان پایین و مجموعه‌ای از تجهیزات جانبی، با هدف کاهش هزینه BOM و ساده‌تر کردن طراحی سیستم ساخته شده است.
یکی از نقاط قوت RA0E3، مناسب بودن آن برای محصولاتی است که به تعداد پایه کم نیاز دارند.
همچنین RA0E3 از نظر پایه‌ها با میکروکنترلرهای RA0E1 و RA0E2 سازگار است؛ بنابراین طراح می‌تواند در خانواده RA0 امکان توسعه و ارتقای طراحی را حفظ کند.
مشخصات مهم RA0E3
تراشه RA0E3 ترکیبی از چند ویژگی مهم را در یک MCU کوچک ارائه می‌کند:
ادامه مطلب ...
  • ❤ 2
Post #3073 519

Forwarded from mBedLab Learning

‏🚀 رودمپ ورود به دنیای سیستم‎های نهفته برای مهندسان نرم‌افزار

ورود از دنیای نرم‌افزار به سیستم‌های نهفته (Embedded) نیازمند درک عمیق سخت‌افزار، سطح پایین (Low-Level) و ارتباط نرم‌افزار با دنیای فیزیکی است.

با این مسیر همراه ما باشید...

#Embedded #mBedLab

📍هم‌اکنون عضو کانال ما شوید:
@mBedLabLearning

📍mBedLab in English:
@mBedLabLearningEN

📍mBedLab Türkçe'de
@mBedLabLearningTR
  • ❤ 1
Post #3072 592

Forwarded from mBedLab Learning

#معرفی کتاب: C++ در سیستم‌های نهفته

○ نویسنده: Amar Mahmutbegović

آیا می‌دانید چگونه بدون افت کارایی و با حفظ منابع محدود سخت‌افزاری، از زبان C به سمت قابلیت‌های پیشرفته مدرن C++ مهاجرت کنید؟

این کتاب یک مسیر کاربردی برای گذار از C سنتی به استانداردهای مدرن C++ در میکروکنترلرها و سیستم‌های نهفته پیش روی شما می‌گذارد.

چرا این کتاب؟
○ گذار کاربردی: آشنایی با الگوهای طراحی شیءگرا و Templateها در سخت‌افزار
○ مدیریت بهینه منابع: تکنیک‌های پیشرفته مدیریت حافظه و پردازنده
○ سناریوهای واقعی: کدهای استاندارد مناسب برای سیستم‌های بلادرنگ و صنعتی

دریافت کتاب به صورت PDF

#کتاب_آموزشی #برنامه_نویسی #Embedded

📍امبدلب به فارسی:
@mBedLabLearning

📍mBedLab in English:
@mBedLabLearningEN

📍mBedLab Türkçe'de
@mBedLabLearningTR
  • ❤ 3
  • 👍 1
Post #3071 705
ادامه مطلب...

۳. چرا نسبت دنده در این چرخ‌دنده‌ها تغییر می‌کند؟ ⚙️

برای درک بهتر عملکرد این مکانیزم، باید با مفهوم منحنی گام (Pitch Curve) آشنا شویم.

در یک چرخ‌دنده دایره‌ای معمولی، منحنی گام یک دایره است و فاصله آن از مرکز چرخش ثابت می‌ماند. به همین دلیل، نسبت انتقال نیز ثابت است.

اما در یک چرخ‌دنده غیرمدور (Non-circular Gear)، منحنی گام دایره‌ای نیست و فاصله مؤثر آن از محور در طول چرخش تغییر می‌کند.

در نتیجه، نسبت انتقال نیز دیگر ثابت نخواهد بود.

به زبان ساده:

هرچه شعاع مؤثر چرخ‌دنده محرک در نقطه درگیری نسبت به چرخ‌دنده مقابل تغییر کند، سرعت زاویه‌ای خروجی نیز متناسب با آن تغییر می‌کند.

یعنی اگر موتور با سرعت تقریباً ثابتی بچرخد، چرخ‌دنده خروجی می‌تواند در قسمت‌های مختلف یک چرخه:

🔹 سریع‌تر بچرخد
🔹 آهسته‌تر بچرخد
🔹 و در برخی موقعیت‌ها گشتاور بیشتری در خروجی ایجاد کند.

۴. نسبت انتقال در هر لحظه

در چرخ‌دنده‌های معمولی، اگر نسبت دنده مثلاً ۲ به ۱ باشد، این نسبت تقریباً در تمام چرخه ثابت است.

اما در چرخ‌دنده غیرمدور، می‌توان گفت با یک نسبت انتقال لحظه‌ای (Instantaneous Transmission Ratio) مواجه هستیم.

این نسبت در طول چرخش تغییر می‌کند.

در حالت ایده‌آل، رابطه سرعت زاویه‌ای دو چرخ‌دنده را می‌توان به‌صورت زیر در نظر گرفت:

ω₁ × r₁ = ω₂ × r₂

که در آن:

ω₁ → سرعت زاویه‌ای چرخ‌دنده محرک
ω₂ → سرعت زاویه‌ای چرخ‌دنده متحرک
r₁ و r₂ → شعاع‌های مؤثر در نقطه تماس

بنابراین اگر شعاع مؤثر یکی از چرخ‌دنده‌ها تغییر کند، برای حفظ شرط درگیری دندانه‌ها، سرعت زاویه‌ای چرخ‌دنده دیگر نیز باید تغییر کند.

البته در یک طراحی واقعی، هندسه دقیق منحنی گام، تعداد دندانه‌ها و قانون حرکت موردنظر باید به‌صورت دقیق با یکدیگر هماهنگ شوند.


۵. یک نکته بسیار جالب درباره این مکانیزم 🤯

طراح در واقع فقط یک چرخ‌دنده عجیب و غریب نساخته است!

هندسه این چرخ‌دنده می‌تواند به‌گونه‌ای طراحی شود که پروفایل سرعت و حرکت خروجی را در طول یک چرخه مشخص کند.

به همین دلیل، چرخ‌دنده‌های غیرمدور در مکانیزم‌هایی که به یک حرکت غیر یکنواخت و از پیش تعیین‌شده نیاز دارند، کاربرد پیدا می‌کنند.

در مورد پای ربات، این موضوع بسیار جذاب است؛ زیرا حرکت پا معمولاً در تمام مسیر خود به سرعت و گشتاور یکسانی نیاز ندارد.

ممکن است در یک قسمت از مسیر، سرعت بیشتر اهمیت داشته باشد و در قسمت دیگری، انتقال نیرو و گشتاور اهمیت بیشتری پیدا کند.

بنابراین می‌توان بخشی از این الگوی حرکتی را به‌جای اینکه کاملاً با نرم‌افزار و کنترلر ایجاد کنیم، در هندسه خود مکانیزم پیاده‌سازی کنیم.

به عبارت دیگر:

🧠 گاهی می‌توان بخشی از «هوشمندی» حرکت یک ربات را داخل شکل قطعات مکانیکی آن قرار داد.

و این دقیقاً همان چیزی است که چرخ‌دنده‌های غیرمدور را جذاب می‌کند.

📌 نکته اصطلاحی:

عبارت Nautilus Gear معمولاً برای چرخ‌دنده‌هایی با هندسه‌ای شبیه صدف ناوتیلوس به کار می‌رود، اما اصطلاح فنی گسترده‌تر برای این خانواده، Non-circular Gear یا «چرخ‌دنده غیرمدور» است.

همچنین نباید آن را با Helical Gear (چرخ‌دنده مارپیچ) اشتباه گرفت؛ چرخ‌دنده مارپیچ به زاویه‌دار بودن دندانه‌ها مربوط است، در حالی که در چرخ‌دنده غیرمدور، موضوع اصلی غیر دایره‌ای بودن منحنی گام و ایجاد نسبت انتقال متغیر است.

#رباتیک #مکانیک #چرخ_دنده #مهندسی #NonCircularGear #Robotics #MechanicalEngineering
  • 👏 2
  • ❤ 1
Post #3070 588
یک مکانیزم جذاب دیگر از حرکت پاهای ربات ببینیم. در این ساختار از چرخ دنده های بسیار جالبی به نام «چرخ‌دنده ناوتیلوس» (Nautilus Gear) یا چرخ‌دنده مارپیچی استفاده شده است .این چرخ‌دنده‌ها در واقع چرخ‌دنده‌های معمولی نیستند که دور یک مرکز ثابت بچرخند؛ بلکه شکل خاص آن‌ها باعث می‌شود نسبت دنده (سرعت چرخش) به صورت مداوم تغییر کند.

در اینجا توضیح می‌دهیم که این چرخ‌دنده‌ها چطور کار می‌کنند و چرا ساخته شده‌اند:

۱. شکل خاص و ظاهر آن‌ها

اگر به فیلم بالا نگاه کنید، هر دو چرخ‌دنده به شکل یک حلزون یا صدف ناوتیلوس هستند.

· یک قسمت آن‌ها شعاع (شعاع بزرگ) زیادی دارد.
· قسمت دیگر آن‌ها شعاع کوچکی دارد.
· دندانه‌ها در امتداد این مارپیچ قرار گرفته‌اند.

۲. اصل کارکرد (تغییر نسبت دنده)

در چرخ‌دنده‌های معمولی (دایره‌ای)، نسبت دنده همیشه ثابت است (مثلاً همیشه ۲ به ۱). اما در چرخ‌دنده ناوتیلوس:

وقتی قسمت بزرگ چرخ‌دنده نارنجی با قسمت کوچک چرخ‌دنده آبی درگیر می‌شود، چرخ‌دنده آبی سریع می‌چرخد.
با ادامه چرخش، وقتی قسمت کوچک چرخ‌دنده نارنجی به قسمت بزرگ چرخ‌دنده آبی می‌رسد، سرعت چرخش چرخ‌دنده آبی کند می‌شود.
ادامه مطلب ...
  • ❤ 2
  • 👏 1
Post #3069 765
این مدار چیست و چه کار می‌کند؟

کار اصلی این مدار این است که زمانی که یک سیگنال متناوب (مثل موج سینوسی برق شهر) از نقطه صفر (0 ولت) عبور می‌کند، یک پالس خروجی تولید کند.
به عبارت دیگر،
این مدار موج سینوسی آنالوگ را به یک موج مربعی دیجیتال تبدیل می‌کند که دقیقاً با لحظات عبور از صفر هماهنگ است.
تشریح اجزای مدار

1. منبع سیگنال (سمت چپ):
یک منبع ولتاژ متناوب (AC) با فرکانس 1 کیلوهرتز (1 kHz) داریم. این منبع همان موج سینوسی آبی رنگ در نمودار بالا است.
2. آپ امپ (تقویت‌کننده عملیاتی):
هسته اصلی مدار یک آپ امپ است که به عنوان مقایسه‌کننده (Comparator) پیکربندی شده است.
· ورودی معکوس (منفی):
سیگنال سینوسی از طریق یک مقاومت 1 کیلواهمی به پایه منفی آپ امپ وصل شده است.
· ورودی غیرمعکوس (مثبت):
این پایه به زمین (0 ولت) وصل شده است.
عملکرد:
آپ امپ ولتاژ دو ورودی خود را با هم مقایسه می‌کند.

· وقتی ولتاژ سینوسی (ورودی منفی) مثبت باشد (بزرگتر از صفر)، ولتاژ ورودی منفی از ورودی مثبت (که صفر است) بیشتر می‌شود. در نتیجه، خروجی آپ امپ به سمت ولتاژ منفی اشباع می‌رود (پایین می‌افتد).
@Moallemekhoob
  • ❤ 6
  • 🔥 4
Post #3068 771
آیا می‌دانستید تغییر ولتاژ بدنه می‌تواند ولتاژ آستانه MOSFET را تغییر دهد؟

در پست قبلی به نحوه تشکیل کانال در ترانزیستورهای NMOS پرداختیم.

در یک ترانزیستور NMOS، اگر بدنه به زمین متصل باشد اما ولتاژ سورس افزایش پیدا کند، یا سورس به زمین متصل باشد ولی یک ولتاژ منفی به بدنه بدهیم، اختلاف ولتاژ بین سورس و بدنه افزایش پیدا می‌کند.
در نتیجه:
افزایش ولتاژ سورس نسبت به بدنه
باعث افزایش ناحیه تهی در زیر کانال شده و به افزایش ولتاژ آستانه می انجامد.
یعنی برای روشن‌کردن ترانزیستور، باید ولتاژ بیشتری بین گیت و سورس ایجاد کنیم تا کانال بین سورس و درین تشکیل شده و جریان برقرار شود.

بنابراین در NMOS:
اگر ولتاژ سورس نسبت به بدنه افزایش یابد، ولتاژ آستانه افزایش می‌یابد.
در نتیجه، اگر ولتاژ گیت ثابت بماند، جریان عبوری MOSFET کاهش پیدا می‌کند.

🎯 نکته مهم در طراحی مدارهای مجتمع:
وقتی سورس و بدنه هم‌پتانسیل نباشند، نمی‌توان همیشه یک مقدار ثابت برای ولتاژ آستانه در نظر گرفت؛ زیرا اثر Body Effect باعث تغییر ولتاژ آستانه می‌شود.

🧠 پس به خاطر بسپارید:
ولتاژ سورس نسبت به بدنه ↑
ولتاژ آستانه ↑
روشن‌شدن MOSFET سخت‌تر.
  • 🔥 1
Post #3067 623

Forwarded from mBedLab Learning

راهنمای نحوه اضافه کردن و استفاده از تمپلیت BOM اختصاصی مجموعه mBedLab در Altium Designer:

1. انتقال فایل تمپلیت به پوشه پیش‌فرض (به‌جای AD26 می‌توانید نام نسخه مورد نظر خود مانند AD25، AD24 و... را قرار دهید):
C:\Users\Public\Documents\Altium\AD26\Templates

2. باز کردن بخش تنظیمات BOM در آلتیوم:
○ در پروژه خود، فایل ActiveBOM پروژه (.BomDoc) را باز کنید یا از منوی بالای نرم‌افزار به مسیر Reports > Bill of Materials بروید.

3. مراجعه به بخش Excel Options و انتخاب تمپلیت اختصاصی mBedLab BOM Template

4. وارد کردن تعداد بردهای مدنظر در بخش Production Quantity برای محاسبه اتوماتیک قیمت تک‌برد و مجموع

5. خروجی نهایی: در نهایت روی دکمه Export کلیک کنید تا فایل اکسل نهایی با بالاترین دقت، ساختار استاندارد و قابلیت محاسبه قیمت تک‌برد و مجموع تولید شود.

#الکترونیک #آلتیوم_دیزاینر #BOM #طراحی_مدار #مدیریت_قطعات #mBedLab #Altium_Designer

📍همین حالا تمپلیت را دریافت کنید و عضو کانال ما شوید:
@mBedLabLearning

📍mBedLab in English:
@mBedLabLearningEN

📍mBedLab Türkçe'de
@mBedLabLearningTR
  • 👏 1
Older posts →

About this channel

How can I read @moallemekhoob without a Telegram account?
TGViewer shows the public web preview Telegram publishes for کانال آموزش الکترونیک معلم خوب: recent posts, photos, videos and the subscriber count, with no app, login or account.
How many subscribers does کانال آموزش الکترونیک معلم خوب have?
کانال آموزش الکترونیک معلم خوب (@moallemekhoob) has 2.85K subscribers on Telegram, refreshed roughly every 30 minutes.
Does کانال آموزش الکترونیک معلم خوب know I viewed it here?
No. Public channel previews carry no viewer identity, and TGViewer has no accounts or tracking of what you look up.
Threads Profile ViewerView any public Threads profile without an account.Open ThreadLook →Writing with AI? Make it sound human.Metric37 rewrites AI drafts so they read naturally. Free AI detector, 1,500 words free.Try Metric37 →