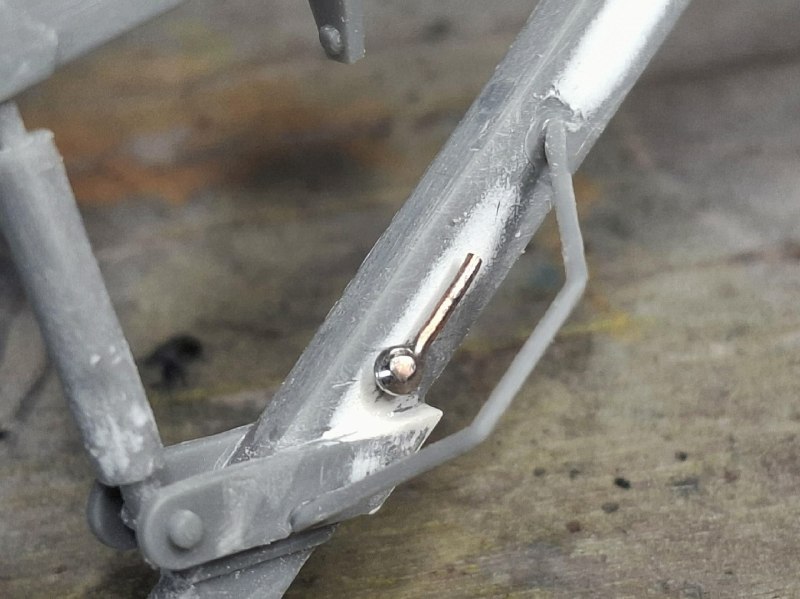
#стройка_atmp@linser_mПродолжаю стройку Supacat ATMP. Детализирую каркас установки крана - манипулятора. Делаю фиксаторы упоров. Результат - на первом фото.
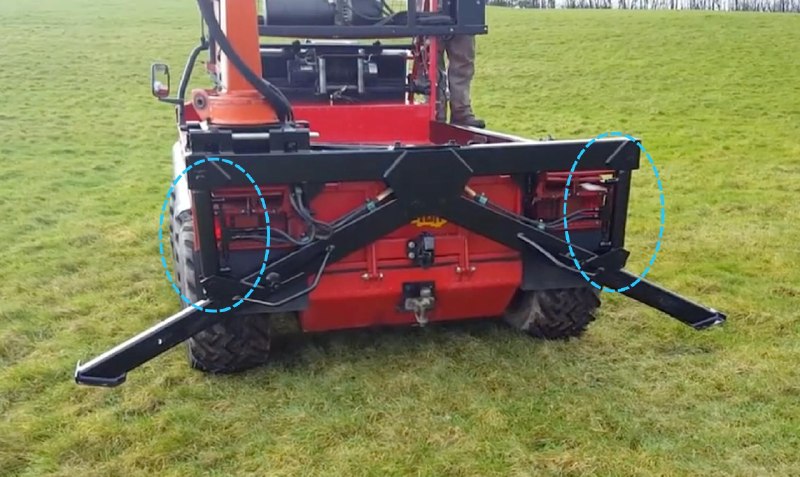
На втором фото - упоры на реальной машине. Принцип их работы следующий. На каждом упоре есть фиксатор (обведены голубыми окружностями), которые удерживают пятку в разложенном или сложенном положении (на фото пятки зафиксированы в каком-то промежуточном состоянии). Когда нужно использовать кран, фиксаторы ослабляются, пятки вытаскиваются до упора в поверхность, затем блокируются фиксаторами. Далее гидроцилиндрами пятки упираются в землю и машина обретает устойчивое состояние.
В наборе Gecko Models этих фиксаторов нет, поэтому сделал их из проволоки. Сперва выгнул ручки, затем вставил в них оси, спаял, вырезал, обточил и вклеил в отверстия, которыми обозначил их посадочные места. Весь процесс и результат показаны на остальных фото карусели.

 МО