TGViewer
Channel Public Channel
iMapDAY

iMapDAY

@imapday

Сделал канал для размещения новостей от меня @yuddim и моей команды, занимающейся трехмерным компьютерным зрением роботов и автомобилей. Также давно хотелось собирать в одном месте интересные для меня научные публикации и технологические заметки.
Subscribers
358
Photos
630
Videos
74
Links
176

Showing posts older than #745 · Back to latest

Older Posts 15 shown
Post #744 361
Исследователи из PKU, Thinghua, Astribot представлили на ICML 2026 модель управления роботами StableVLA, которая существенно менее чувствительна к шуму во входных изображениях за счет предложенного Information Bottleneck Adapter (IB-Adapter).

Статья: StableVLA: Towards Robust Vision-Language-Action Models without Extra Data https://arxiv.org/abs/2605.18287
Проект: https://dagroup-pku.github.io/StableVLA/
Код: https://github.com/DAGroup-PKU/HumanNet
Модель: https://huggingface.co/beikui12345/stablevla/tree/main

#References
  • ❤ 3
Post #740 416
Сегодня целый день провел в Рязани - я приезжал туда чтобы поучаствовать в защите кандидатской диссертации Валентины Тарасовой в Рязанском государственном радио-техническом университете. Работа эта была про локализацию летательных аппаратов по спутниковым и аэрофотоснимкам. Нейросетевые модели помимо аналитических алгоритмов тоже использовались, что радует! Порадовала и реализация метода на встраиваемом бортовом вычислителе.

Также побывал в штаб-квартире компании Квантрон, которая в числе прочего делает собственные камеры и интегрирует нейросетевые модули на ПЛИС. Они и навыки антропоморфных роботов программируют, ну и собственных ИИ-агентов разрабатывают.

#Activities
  • 🔥 8
  • ❤ 2
Post #736 434
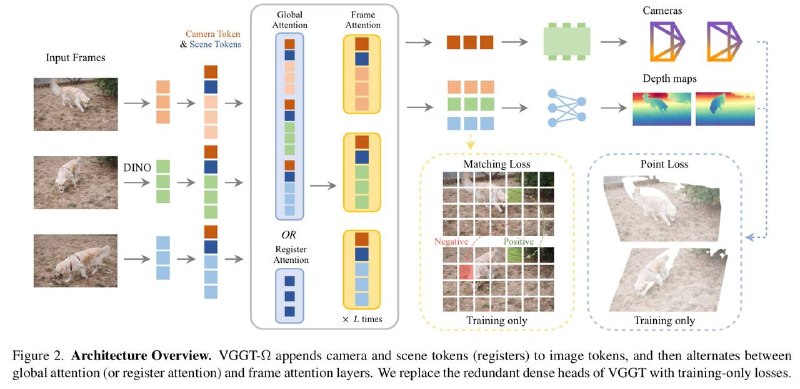
Вышла VGGT Omega от Visual Geometry Group, University of Oxford и Meta AI - новая SOTA оценки карт глубин и поз камер по видео (CVPR 2026 Best Paper Finalist). Ну и это одно из самых кратких названий статей, которые я видел

Проект: https://vggt-omega.github.io/
Статья: VGGT-Ω https://arxiv.org/abs/2605.15195
Код: https://github.com/facebookresearch/vggt-omega

#Papers
  • 🔥 2
Post #735 235

Forwarded from Center for Cognitive Modeling

🎓 — Семинар 21. Защита магистерских диссертаций выпускников ЦКМ 2026

Ещё одна группа морских котиков ИИ готова к финальной миссии своего обучения — защите магистерской работы🏆

За два года мы постарались передать студентам самые актуальные и прикладные знания в области ИИ и робототехники, а ребята достигли больших успехов. Приглашаем всех присоединиться и послушать выступления!

📹 Трансляция ВК

#семинары #магистратура
Post #734 232
Сегодня принимаем дипломы наших магистров в МФТИ - есть трансляция
Post #733 247

Forwarded from Physical AI & Robotics

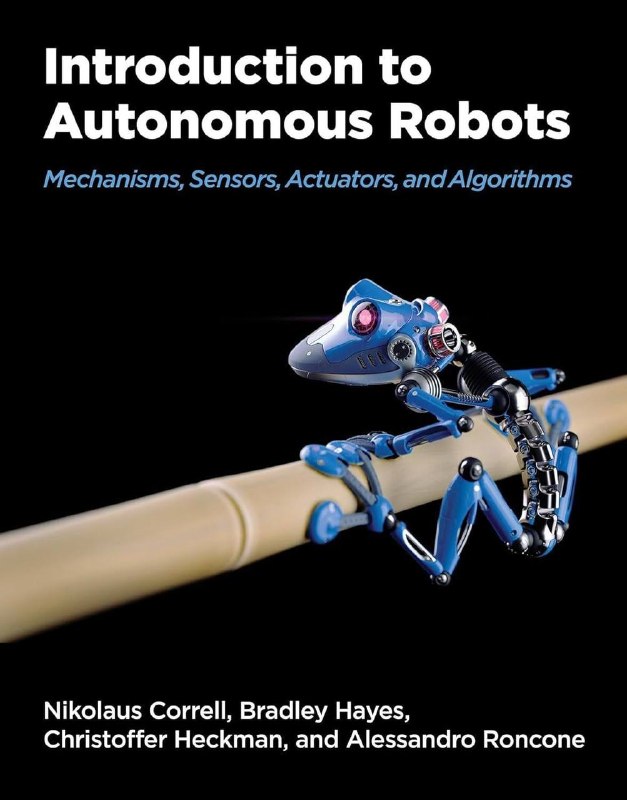
MIT Press выпустило учебник Introduction to Autonomous Robots — и авторы выложили его бесплатно на GitHub под лицензией Creative Commons.

Книга рассчитана на студентов и разбирает автономных роботов «с земли»: кинематику, сенсоры, приводы, планирование движения, локализацию, компьютерное зрение и нейросети. Материал вырос из лекций четырёх профессоров Университета Колорадо в Боулдере.

Ссылка на книгу

#news #robots #ai #engineering #blippost
  • 🔥 6
Post #732 267
Еще одна полезная книга
Post #731 479
Поучаствовал сегодня вместе с Дмитрием Ватолиным и Владиславом Шахуро в комиссии по защите магистерских дипломов в AI Talent Hub ИТМО по темам, связанным с индустриальным компьютерным зрением.

У меня такой вывод, что защищавшимся ребятам, работающим в ведущих российских IT-компаниях, совсем не хватило времени написать нормальные дипломные работы!

#Activities
  • 😁 20
  • 💯 2
  • 🤡 1
  • 💔 1
Post #726 213

Forwarded from Center for Cognitive Modeling

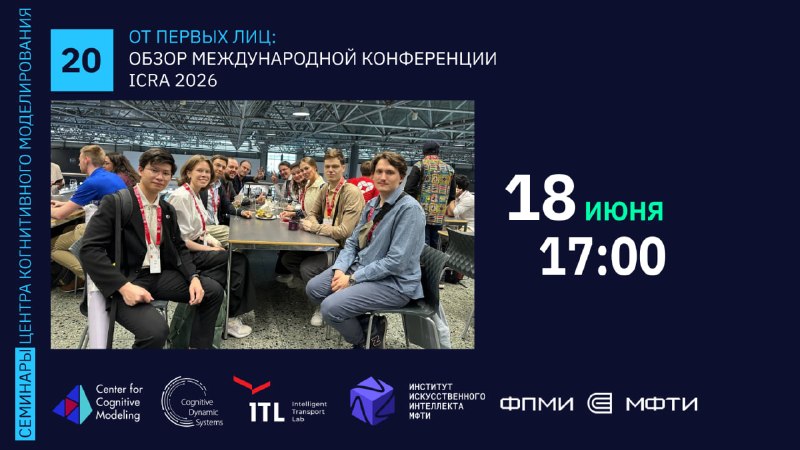
🎓 — Семинар 20. Обзор конференции ICRA 2026 | Александр Панов, Дмитрий Юдин, Дмитрий Макаров, Юлия Даник

В начале июня наша команда выезжала в Вену на ICRA 2026. Это крупнейшая в мире конференция по робототехнике и автоматизации.

На конференцию прошло 3 наших статьи:
1) Dynamic Neural Potential Field: Online Trajectory Optimization in Presence of Moving Obstacles — представляет метод нейросетевой генерации траекторий для объезда динамических препятствий в реальном времени
2) Knowledge-Guided Manipulation Using Multi-Task Reinforcement Learning — представляет метод, объединяющий 3D-сцену, граф знаний и обучение с подкреплением для управления манипуляциями робота
3) TOCALib: Optimal control library with interpolation for bimanual manipulation and obstacles avoidance — представляет библиотеку оптимального управления с интерполяцией для бимануальных манипуляторов и избегания препятствий


Приходите послушать об этом мероприятии от первых лиц! Участники расскажут об интересных статьях, новых трендах и своих впечатлениях от поездки.

👉🏻 Дата: 18.06.26, пятница в 17:00
📹 Трансляция: YouTube или ВКонтакте

Подключайтесь к живому обсуждению и задавайте вопросы в прямом эфире! Ждем всех!

#семинары #robotics
  • ❤ 1
Post #725 233
Рассказали сегодня на семинаре про участие в конференции ICRA’2026, можно послушать и посмотреть в записи
Post #724 292
Команда Qwen представила набор фундаментальных моделей для управления роботами и их моделирования Qwen-Robot Suite .

Модели RobotNav, RobotManip и RobotWorld отвечают соответственно за навигацию, манипуляцию и моделирование физического мира.

Давайте пробовать!

#News
  • ❤ 3
Post #723 250
У нас радостная новость: +1 accept на IROS 🎉

На IROS 2026 приняли нашу статью с Чжаном, который сейчас работает в Shanghai AI Lab и собирается на повторную предзащиту кандидатской диссертации. Статья про бенчмаркинг различных симуляторов, в которых требуется работать с фотореалистичными и физически-правдоподобными средами с использованием GPU:

Huzhenyu Zhang, Shenghai Yuan, Wenrui Yan, LI MA, HengJie Li, Jing-Cheng Pang, Dmitry Yudin
GPUSimBench: Towards Scalable and Reliable GPU-Accelerated Simulators in Embodied AI

Немного подробностей об отборе статей из письма от организаторов:
This year the IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2026) received 4,348 contributed paper submissions. From these papers, we accepted 1,585, which represents an acceptance rate of 36%.
Managed by the IROS Conference Paper Review Board, each contributed paper submission was reviewed by at least two reviewers before receiving a summary report from an Associate Editor and a final report from an Editor. Based on these reviews and reports, the Senior Program Committee made the final decisions.

#Papers #IROS
  • 🔥 8
  • 😁 1
Older posts →
Threads Profile ViewerView any public Threads profile without an account.Open ThreadLook →Writing with AI? Make it sound human.Metric37 rewrites AI drafts so they read naturally. Free AI detector, 1,500 words free.Try Metric37 →