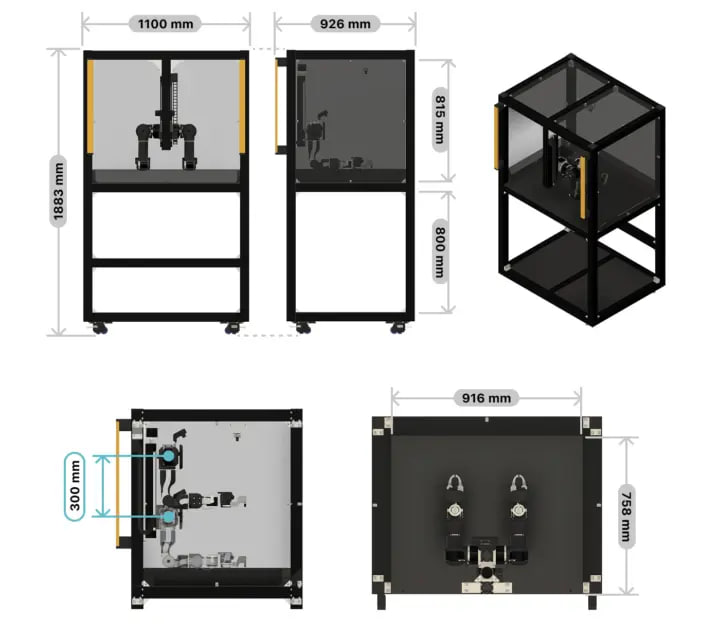
Збираємо роборуки в майже домашніх умовах. OpenArm 2.0, проєкт для дослідження та навчання в потрібних умовах.
Механіка: 7 осей + двопальцевий захват, 8 приводів Damiao з QDD, що дозволяє руці бути backdrivable та передавати силу назад оператору. Керування через CAN-FD з циклом 1 кГц, позицію контролюють подвійні 14-бітні магнітні енкодери.
Номінальне навантаження 4,1 кг, пікове 6 кг, досяжність 606 мм, вага близько 5,5 кг. Захват відкривається до 88 мм і має вбудовану RGB-камеру. Також підтримуються Intel RealSense D435 та D405.
Для телеприсутності є OpenArm KER, пасивна 7-осьова копія руки без моторів. Вона зчитує рухи оператора через магнітні енкодери та передає їх роботу для керування роботом і збору датасетів.
Все цілком відкрито, всі файли CAD, BOM листи, прошивки на базі ROS 2 і все інше, можна керувати з ПК на Linux через SocketCAN.
Хата Радіотата
Post #505
167



- ❤ 2