Во время испытания и первых тестов три из пяти 16 канальных нейроинтефейсов не выдержали мощи моих нейросигналов и померли. Или потому что брак? Или потому что плата контроллера чуть не такая? Не знаю.
В общем вот так. Но два еще живых, а значит мои игрища тесты с ними не закончены. Держу в курсе т.к. уже несколько людей интересовались что и когда , а тут вероятно сдвиг хороший будет сроков.
Отмечу что тепловизор крайне удобен для ремонта. Сразу хорошо видно что померло.
1. Они не дают никакого эффекта при беге 2. Они не дают положительный эффект, а даже мешают чаще всего при присяде. 3. Без тренировки они всегда мешают. 4. Их удел это малоподвижная и медленно изменяемая полустатичиная работа. В идеале вообще стойка. 5. Каждый человек уникален и для него нужна своя подгонка. 6. Поднимать груз тяжелее себя нереально - нарушается центр тяжести и ты падаешь. А если носить то тут работают твои мышцы. 6. Любая положительная работа потребует внешней энергии
Сейчас становится прохладно, но тем не менее на давайте себя прогревать разными гачимучи соревнованиями "производителей скелетов". Это просто усиленные ортезы.
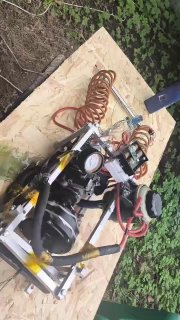
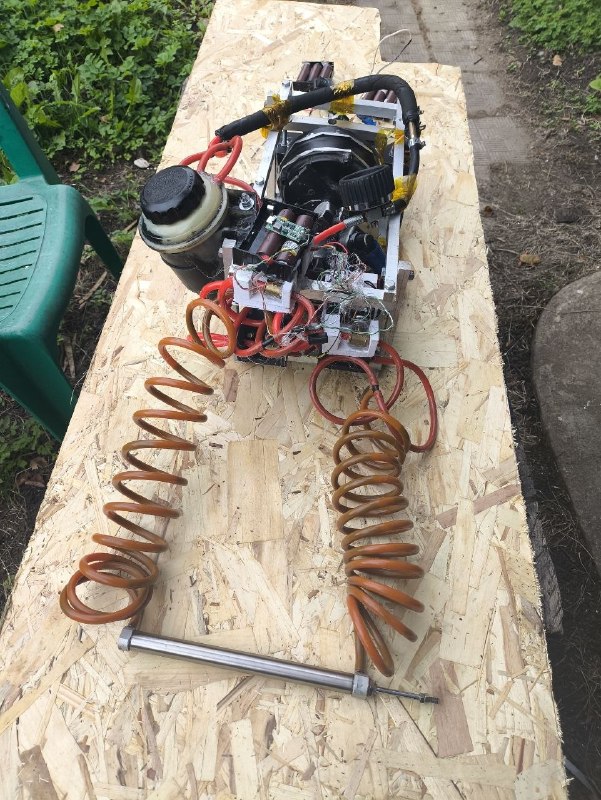
Клапана что я сделал все работают как надо. Сервы крутят . течей в кранах нет Радует что я все же нарисовал их и теперь могу делать серийно. Они реально топчик
И еще одна проблема теперь понятна - масло. Масло очень густое и это замедляет работу. В остальном я имею сейчас на один цилиндр больше силы чем в средней пневматике. Раза в 3-4.
Это огромный успех и потенциал для будущих игрушек. надо продолжать работу
Макет очень новый. В нем куча новых узлов и решений что не было ранее. Кроме того макет уменьшен в 2 раза по размерам по сравнению с предыдущим Давление около 16. Обратные клапана слышно как работают все.
Осталась одна течь - где приварен штуцер к насосу. Цилиндр и остальное не течет вообще
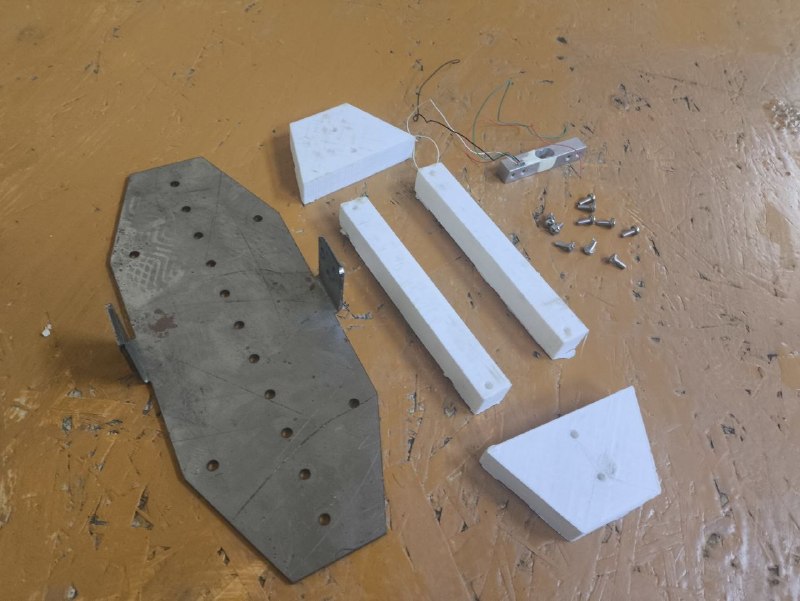
Пришла вчера мне хорошая идея как можно добавить систему управления для серийных скелетов. Если добавить привод не проблема вообще, то добавить какие то датчики...сложноватенько. Обновление очень удачное и понадобится только печать 4 элементов, чуть болтиков и тензорный датчик (фото 2). 1. Вкручиваем небольшой болтик с возможностью хода в 1мм (фото 3). 2. Докручиваем тензорный датчик и прижимаем к болтику. (фото 4) Получается что мы нажимая на недокрученный болтик прижимает тензор. 3. Далее накручиваем боковые ограничители. (фото 5,6) Это позволит защитить датчик и дать нужно смещение вверх.
По итогу что дает это решение - очень простое обновление пассивной ступни в ступню для активного скелета. Нажимаешь пяткой - включается привод. Чуть отпускаешь - привод в другую сторону. И самое главное никаких сварок, врезаний профиля и иных неприятных операций.
И пневмоприводы могут быть не только мускулы и поршни, как могут подумать многие. пневматику можно лить в любые формы. Привод может быть мягким и иметь любую кинематику движения.
Цена, конечно же, тоже будет - приводы такие не могут быть сильными и быстрыми