
🔄 Почему ПИД теряет управление при насыщении: разбираем anti-windup
Представим: регулятор требует открыть клапан на 130%, а привод физически может дать только 100%.
Управляющий сигнал упирается в предел, но интегратор продолжает накапливать ошибку. Когда ошибка меняет знак, регулятору сначала приходится избавиться от накопленного интегрального вклада. Поэтому система может ещё некоторое время оставаться в насыщении и получить дополнительное перерегулирование.
Это и есть windup. Один из способов с ним бороться — anti-windup.
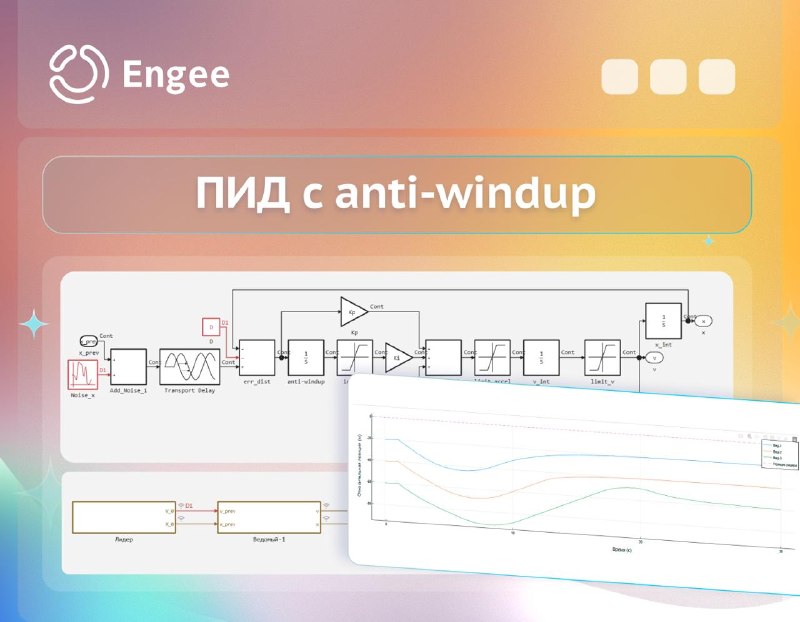
В проекте Сообщества Engee используется вариант с фиксированными пределами выхода интегратора ошибки. Его диапазон — [−0,3; 0,3]. То есть ограничивается не только итоговый управляющий сигнал после сумматора, но и сам I-канал.
В модели используются:
🔸P-канал: Kp = 0,5 — реакция на текущую ошибку положения;
🔸D-канал: Kd = 2 — обратная связь по ошибке скорости;
🔸I-канал: Ki = 0,05 — вклад накопленной ошибки;
🔸anti-windup: ограничение выхода интегратора [−0,3; 0,3];
🔸шумы измерений и транспортная задержка 0,3 с.
Сам объект моделируется последовательным интегрированием: ускорение → скорость → положение. Сигналы скорости и положения возвращаются в обратную связь.
Здесь есть важный момент: малый Ki не заменяет anti-windup. Он лишь замедляет накопление интегральной составляющей. Если исполнительный механизм уже уперся в ограничение, интегратор всё равно может продолжать накапливать ошибку.
Поэтому в модели можно отдельно посмотреть на сигнал I-канала и команду до и после ограничителя, а затем оценить, как система выходит из насыщения и как это отражается на переходном процессе.
Весь запуск моделей и построение графиков в проекте автоматизированы кодом на Julia.
👉Открыть проект
📹 Настройка ПИД в Engee
24 сентября в 10:00 на вебинаре «ПИД-регулятор в АСУ ТП: управление температурой в Engee» разберём, как настроить регулятор на виртуальной модели технологической ёмкости.
🔥 А 21 октября — День Engee
В программе Дня Engee будет отдельный блок про моделирование систем управления: от построения модели до настройки и исследования регуляторов.
Post #738
1.34K
- 🔥 8
- ❤ 5
- 👍 4
- 😁 1
- 👌 1