
Автономный транспорт на ECCV 2026: несколько слов о долгосрочном развитии
На воркшопе Emerging Behaviors for Achieving Robust Autonomy обсуждали надёжность автономного транспорта. В нескольких докладах, как из индустрии, так и из академии, чётко прослеживались одни и те же тезисы по развитию планировщиков для автономных автомобилей:
🔴 Развитие ML-планировщиков движется в сторону end-to-end-моделей.
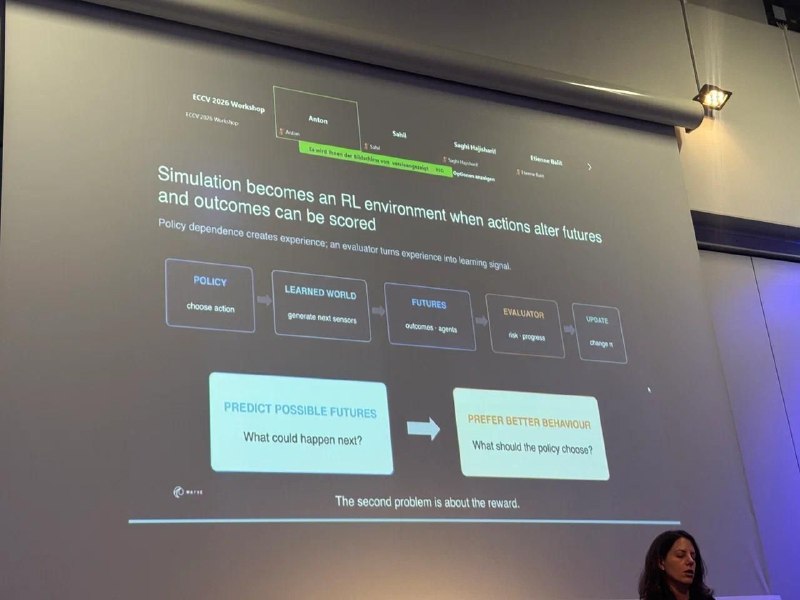
🔴 Уже сейчас индустрия активно использует RL для обучения ML-планировщиков: пока в варианте RL post-training в симуляции. Ресёрч идëт в сторону RL-обучения с нуля, в том числе и для end-to-end-сетей.
🔴 И в индустрии, и в академии интенсивно пытаются использовать Self-play RL. Это был один из важных ингредиентов успеха AlphaGo, которая тренировалась играть сама с собой в го и в итоге впервые обыграла человека в эту игру.
🔴 Чтобы RL для end-to-end планировщика заработал, нужен быстрый симулятор с достаточно высоким качеством имитации сенсоров: без sim-to-real gap. Это пока остается исследовательской задачей. Даже NVIDIA, которая довольно далеко продвинулась в задаче симуляции сенсоров для роботов, пишет о том, что sim-to-real gap все ещё частая проблема.
🔴 Надёжный планировщик не сделать только на основе записанных логов. Симулятор должен уметь генерировать сложные случаи для обучения и тестирования. Для этого нужна эффективная world model, созданием которой занимаются и в академии, и в индустрии.
Академические боли тоже остаются прежними. В докладе PRIX: Learning to Plan from Raw Pixels for End-to-End Autonomous Driving авторы добились SOTA на нескольких бенчмарках для планировщика в автономном транспорте. Но на последнем слайде честно написали, что не могут предсказать, как модель будет вести себя в реальности, на живом роботе или автомобиле с ограниченными вычислительными возможностями. Это общая проблема академических исследований: своего флота автомобилей у них нет, а открытые бенчмарки требуют дополнительной валидации.
Наблюдениями поделился ❣️ Виктор Юрченко
404 driver not found
Post #100
650




- ❤ 9
- ❤🔥 6
- 👍 5
- 🔥 2
- 🤩 1