
Post #711
447
Forwarded from Grounding Knowledge 🦾


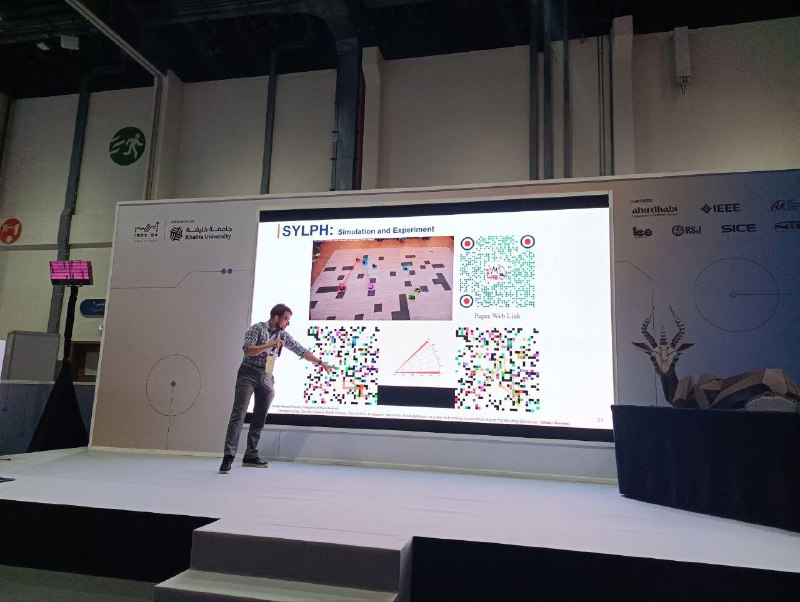
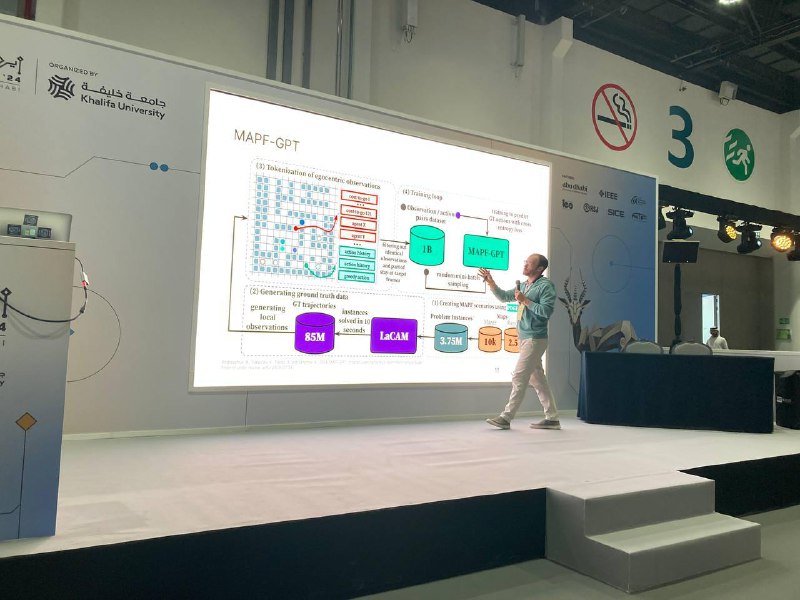



#IROS2024 Первый день конференции, по традиции, посвящен воркшопам и туториалам, среди которых было и организованное нашей командой мероприятие под руководством Константина Яковлева - Multi-Robot Path Planning: Heuristic Search Meets Reinforcement Learning (Tutorial). В полдня мы уместили довольно разнообразную программу. В первой части с лекциями выступили Свен Кениг (UC Irvine, создать большого количества метода многоагентного классического планирования, по которым ездят роботы в Амазоне) и Гийом Сарторетти (Университет Сингапура, основоположник обучаемого MAPF). Успели даже подискутировать на счет проблем RL в многоагентных задачах. Во второй частия, Алексей Скрынник и Антон Андрейчук рассказали про нашу среду и набор инструментов для обучения и тестирования обучаемых и классических MAPF алгоритмов - POGEMA. Рассказали и про наши последние результаты: базовую модель MAPF-GPT и обзор сред в MARL. В конце подробно на python тетрадке показали как все запускать, скачивать и обучать. Интерес, на удивление, в робо-сообществе был значительный, даже код запустить не поленилась почти половина участников.
- 👍 4
- ❤🔥 2