TGViewer
Channel Public Channel
Бездушные системы

Бездушные системы

@bezdtech

Телеграм-канал популярного комьюнити о беспилотных системах.

Наша группа ВК https://vk.com/bezdtech
Наш подкаст https://pulkovskyradar.mave.digital/

Сотрудничество, реклама, предложения @bezdconnection_bot
Subscribers
2.73K
Photos
953
Videos
78
Links
265

Showing posts older than #621 · Back to latest

Older Posts 11 shown
Post #619 1.65K
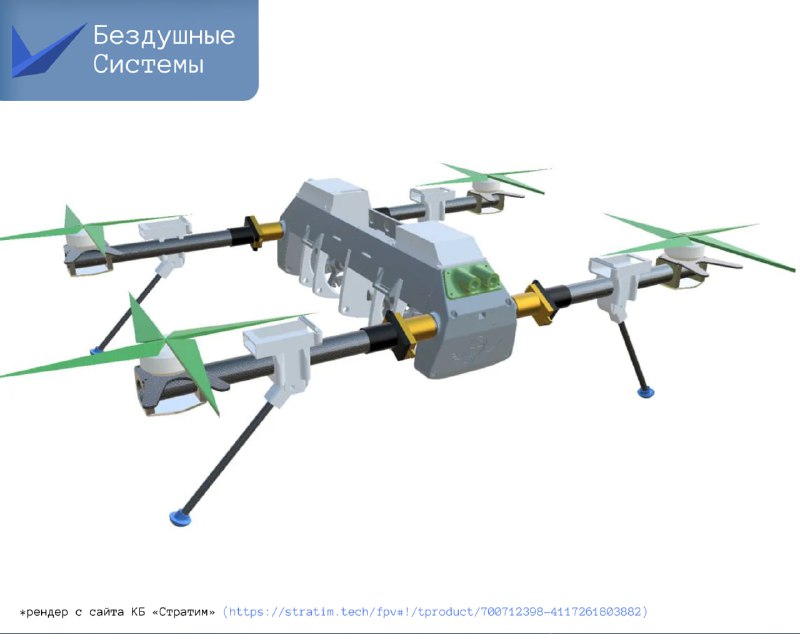
Российский «Голубь»: лёгкий беспилотный бомбардировщик

КБ «Стратим» запустило серийное производство и поставки в войска нового беспилотника-бомбардировщика «Голубь». Аппарат, по некоторым данным, уже применялся в зоне СВО. 🔫

Что за «Голубь»?
Это лёгкий БПЛА, ключевая особенность которого — барабанное устройство сброса. Как заявляют производители, он может нести 12 ВОГов, либо две-три 82-мм мины. Если изделие действительно соответствует заявленным характеристикам, то эффективность действительно обещает быть высокой. 🏋️
Разрабами заявлено:
- Дальность полета — от 5 км (позже упоминается до 10 км).
- Высота полета — 500 м.
- Полезная нагрузка — до 10 кг.
- Время в полете — до 30 минут (при этом в том же документе позже упоминается длительность полета уже до 20 минут).
- Скорость полета — от 40 км/ч.
- Размер рамы — 15 дюймов.
- Стоимость — около 170 тыс. руб.


Из интересного...

Как заявляют разработчики, на борту изделия может присутствовать нейросеть, которая якобы умеет с помощью машинного зрения фокусировать камеру дрона на целях и распознавать пехоту (по признаку военной формы, как пишут некоторые источники). Вместе с тем заявлена помехозащищенная система управления (должно работать под воздействием РЭБ). Разработчики говорят, что платформа может использоваться не только как бомбардировщик, но и как разведчик или ретранслятор — при смене полезной нагрузки. 👍

Звучит красиво, но как там на деле?
«Голубь» прошел испытания, начато серийное производство, есть заявления о боевом применении. Однако, видео с реализацией многозарядности в боевых условиях (несколько сбросов за вылет) пока нет, а эффективность помехозащищенной связи в условиях реального мощного РЭБ противника требует подтверждения. Лично редакции было бы интересно увидеть демонстрацию работы нейросети. Мы поискали инфу о КБ «Стратим», но наткнулись только на заброшенный тг-канал (где еще более года назад было написано о их системе самонаведения, но без особых подробностей) и сайт, где нашли пдф-документ с модельным рядом (часть информации для поста взяли оттуда, однако там уже нет упоминания о том, что на борту есть нейросеть и машинное зрение, о чем заявлялось в интервью различным СМИ).

Связаться, отправить новость, идею или предложение:
@bezdconnection_bot

Подписаться на Бездушные системы
  • ❤ 29
  • 👍 9
  • 😁 3
  • 🗿 3
  • 🤔 2
Post #618 1.74K
  • 🔥 15
  • 🐳 8
  • 🗿 3
Post #617
Бездушные системы pinned «В рамках развития морской темы в нашем канале было бы интересно почитать про измерение ветра и волн? Тема важная для БЭКов и прочих БНПА. Материал уже лежит у нас, его осталось отредактировать.»
Post #616 1.43K
Бездушные системы Анонсируем нашу совместную работу с ребятами из направления развития безэкипажных аппаратов СПБГМТУ (далее — Корабелки). В рамках рубрики мы будем рассматривать морское направление. Одиночные Автономные Необитаемые Подводные Аппараты (далее — АНПА): основа…
  • 🐳 16
  • 🗿 2
  • 😁 1
Post #615 1.54K
Американский Quarterhorse: путь к гиперзвуку

Частная компания Hermeus провела первый испытательный полет своего сверхзвукового демонстратора Quarterhorse Mk 1. Тест состоялся 21 мая на авиабазе Эдвардс (Калифорния) в рамках разработки для Минобороны США.

Что за Quarterhorse? 🤔
Quarterhorse Mk 1 – это беспилотный многоразовый летательный аппарат. Основная заявленная цель: создание платформы, способной к 2026 году достигать скорости, близкой к Mach 5 (~6174 км/ч). Пока что Mk 1 отрабатывал базовые функции – взлет и посадку, критичные для гиперзвуковых систем. 👥

Смысл?
Hermeus позиционирует Quarterhorse как инструмент для ускоренной отработки гиперзвуковых технологий. Пентагон рассматривает его как потенциальную платформу для испытаний своих гиперзвуковых систем (вроде крылатых ракет HACM). Также заявлена цель — создание в перспективе высокоскоростных транспортных платформ для военных и коммерческих нужд. 🔫

Немного о подходе Hermeus...
Компания строит по одному прототипу в год (Mk 1, Mk 2, Mk 3), стремясь быстро итерировать и тестировать решения. Данные с Mk 1 уже используют при сборке Mk 2, который должен полететь до конца этого года и достичь гиперзвука. Заявлено, что Mk 3 (2026 г.) уже сможет участвовать в тестах Пентагона на скоростях около Mach 5. 😲

Однако, учитывая информацию из следующего абзаца, сроки кажутся слишком оптимистичными.

Звучит амбициозно, но как там на деле?
Первоначально Hermeus планировала первый полет еще в 2023 году, затем – летом 2024. Фактически взлетел только сейчас, в мае 2025-го. Хотя компания гордится скоростью разработки Mk 1 (чуть больше года от чертежей до полета), графики явно сдвигаются. Достижение стабильного гиперзвукового полета к 2026 году — пока что декларация. Mk 1 доказал только возможность взлета и посадки.

Отправить новость, идею или предложение:
@bezdconnection_bot

Подписаться на Бездушные системы
  • 👍 20
  • ❤ 6
  • 🗿 5
  • 🤔 4
  • 🐳 1
Post #613 1.32K

Forwarded from Геоскан

🛰 Впервые показали наш новый кубсат — Геоскан 16U

Платформа форм-фактора CubeSat 16U — новая разработка Геоскана, полностью адаптированная под современные вызовы, которую мы представили широкой публике на конференции «ЦИПР-2025». Она отличается одной из самых точных систем ориентации и стабилизации среди российских кубсатов, что позволяет получать качественные данные ДЗЗ.

Аппарат весит до 30 кг и предназначен для работы на низкой околоземной орбите высотой 400–600 км. При этом срок его активного функционирования может достигать пяти лет.

➡️Система ориентации и стабилизации МКА

Состоит из сенсоров (звездного датчика, трехосевого волоконно-оптического гироскопа, ГНСС-приемника, магнитометров и солнечных датчиков), блока двигателей-маховиков и электромагнитных катушек. Такая архитектура обеспечивает устойчивое управление положением кубсата в пространстве.

➡️Алгоритмы управления

В программном коде реализованы алгоритмы, разработанные Институтом прикладной математики имени М.В. Келдыша РАН. Они помогают поддерживать ориентацию МКА с точностью 0,006 °/с, что обеспечивает выполнение требований, предъявляемых со стороны камеры ДЗЗ.

➡️Система бесперебойного электропитания

Платформа оснащена аккумуляторной батареей емкостью до 230 Вт*ч, что позволяет производить съемку земной поверхности и передавать данные на каждом витке.

➡️Каналы связи

Для передачи больших массивов информации используется высокоскоростной передатчик X-диапазона с пропускной способностью до 250 Мбит/с. Управление аппаратом, прием телеметрии и обновление программного обеспечения выполняются через УКВ-канал связи, скорость которого достигает 57,6 кбит/с.

➡️Резервирование систем

Ключевые модули — системы ориентации, связи и электропитания — имеют аппаратное резервирование. Благодаря этому спутник продолжает работу даже при отказе одного из элементов, что значительно повышает надежность аппарата.

Первый запуск платформы намечен на лето 2025 года. На орбиту отправится спутник «ИнноСат16», предназначенный для отработки технологических решений Геоскана. Он станет первым российским кубсатом такой размерности в космосе. МКА оснащен панхроматической камерой с разрешением 2,5 метра на пиксель (при высоте орбиты 500 км).

Затем на осень 2025 года запланирован запуск кубсата «Лобачевский» университета ННГУ с мульти- и гиперспектральными камерами, а также нейросетевыми вычислительными модулями. Его задача — отработка ключевых технологических решений и экспериментальная съемка с высоким разрешением. Он станет первым отечественным аппаратом формата CubeSat 16U на орбите для агроэкологических исследований.
  • 👍 22
  • ❤ 6
  • 🗿 3
  • 🔥 1
Post #612 1.68K
  • 🥰 48
  • 😁 13
  • 🗿 3
  • 🔥 1
Post #609 1.69K
Анонсируем нашу совместную работу с ребятами из направления развития безэкипажных аппаратов СПБГМТУ (далее — Корабелки). В рамках рубрики мы будем рассматривать морское направление.

Одиночные Автономные Необитаемые Подводные Аппараты (далее — АНПА): основа поисковых операций под водой


Одиночные АНПА — это основа многих поисковых задач под водой. Они просты в управлении: один аппарат — одна задача, что облегчает разработку стратегий и снижает риски ошибок. Такие устройства прекрасно подходят для обследования ограниченных территорий, мониторинга состояния морского дна, изучения технических объектов и окружающей среды. Однако у одиночных АНПА есть и свои ограничения: малый радиус действия, ограниченные энергоресурсы и небольшой набор инструментов. Всё это делает их идеальными для коротких точечных операций, но ставит под вопрос эффективность на больших водных пространствах.

Может быть, перейти от одиночных к группам?
В 80-х годах начались исследования группового применения — когда несколько аппаратов работают вместе, дополняя друг друга.
К началу 2000-х была заложена теоретическая основа для коллективного управления: появились методы координации действий и распределения задач. Сегодня групповые системы применяются повсеместно: на суше, в воздухе и под водой.
Эволюция от одиночных к групповым АНПА открыла новую эру возможностей в поиске объектов в толще воды и на морском дне.

Подробнее про группы АНПА...
Когда стоит задача быстрее обследовать большое пространство или выполнить сложную миссию под водой, на помощь приходят группы подводных аппаратов.
А что по преимуществам?
— Параллельная работа ускоряет выполнение задач;
— Повышенная надёжность — если одно устройство выходит из строя, миссия продолжается силами остальных;
— Гибкость — разные роботы в группе могут выполнять специализированные роли, дополняя друг друга.


А как управлять группой АНПА?
Чтобы группа действовала слаженно, необходимо продумать стратегию управления:
— Централизованную (управляющий центр расположен на носителе).
— Децентрализованную (каждый аппарат принимает решения сам).
— Гибридную (комбинированный подход).

В сложных и динамичных подводных средах предпочтение всё чаще отдают децентрализации — это делает систему устойчивее к внешним угрозам и отказам отдельных элементов.

Как должна двигаться группа АНПА?
А тут уже все зависит от поставленных задач:
Строевое движение — строгая геометрия, точное сохранение расположения. Идеально для обследования дна или создания карт.
Роевое движение — хаотичное, адаптивное, напоминающее поведение стаи рыб. Отлично подходит для исследования непредсказуемых территорий.


Организация связи между аппаратами — отдельная проблема: зачастую приходится использовать гидроакустические каналы связи, ведь радиосигналы под водой почти не распространяются.

В чем будущее, брат?
Одно из ключевых направлений в развитии подводной робототехники — переход к распределённым системам управления.
Что это значит?
— Каждый аппарат в группе самостоятельно обрабатывает информацию и принимает решения;
— Нет одной "головы", управляющей всеми;
— Система становится более гибкой и устойчивой к отказам.

Такой подход особенно важен в условиях неопределенности, например, при работе в неизведанных районах морского дна или в быстро меняющихся условиях.
Децентрализация — это шаг к созданию действительно интеллектуальных и автономных групп АНПА.


Для старшеклассников и выпускников колледжей корабелка предлагает рассмотреть бюджетные образовательные направления, в рамках которых готовятся специалисты, которые будут заниматься широким кругом задач безэкипажной техники. Подробнее о направлении можно узнать в их телеге.
  • 🔥 39
  • ❤‍🔥 3
  • 👍 2
  • 🤔 2
  • 💯 1
Post #608 1.85K
  • 🔥 39
  • 👀 6
  • 🗿 2
  • ❤ 1
Post #605 6.91K
Мини обзор на DJI Mavic 4 Pro

Cегодня у нас на повестке дня новый флагман линейки Mavic от DJI.
Основные характеристики:
— Время полёта увеличено до 51 минуты, по сравнению с 43 минутами прошлой модели;
— Расширенная встроенная память в некоторых комплектациях (до 512 гб);
— Трансляция видео на пульт на расстоянии до 30 км;
— Камеры: основная Hasselblad на 100 мп, и два телевика на 48 мп и 50 мп, с фокусным расстоянием 28, 70 и 168 мм соответственно;
— Поддержка 4k/60 fps на всех камерах;
— Новый внешний вид, а так же новый стабилизатор Infinity Gimball с вращением на 360 градусов;


Что там с дизайном?
На предыдущих моделях камера всегда была на подвесе под дроном. Теперь же камера установлена на центральной оси всего дрона, что позволило улучшить аэродинамические свойства, а также позволит дрону смотреть вверх без его наклона. Также благодаря этому максимальная скорость дрона достигает 90 км/ч.

Новые фишечки?
В комплекте с этим дроном поставляется новый пульт Д/У DJI RC Pro 2. В нём присутствует 7-дюймовый mini-LED экран высокой яркости, HDMI-порт, а также встроенный микрофон. Может работать автономно до 4 часов, вместе с тем имеет 128 ГБ встроенной памяти.

Подведем итоги...
Новое поколение Мавика — это достаточно серьёзный прорыв как в плане дизайна, так и в плане технического оснащения. Если вы серьёзный фотограф или видеограф, и вам нужно отснять крутые пролёты по городу — этот дрон для вас, только нужно будет выложить круглую сумму.

Отправить новость, идею или предложение:
@bezdconnection_bot

Подписаться на Бездушные системы
  • 👍 22
  • ❤ 5
  • 🤓 2
  • 🗿 2
Post #599 1.98K
  • 🔥 49
  • 😁 10
  • 🗿 5
  • 🙈 2
  • ❤ 1
Older posts →
Threads Profile ViewerView any public Threads profile without an account.Open ThreadLook →Writing with AI? Make it sound human.Metric37 rewrites AI drafts so they read naturally. Free AI detector, 1,500 words free.Try Metric37 →