

Одиночные Автономные Необитаемые Подводные Аппараты (далее — АНПА): основа поисковых операций под водой
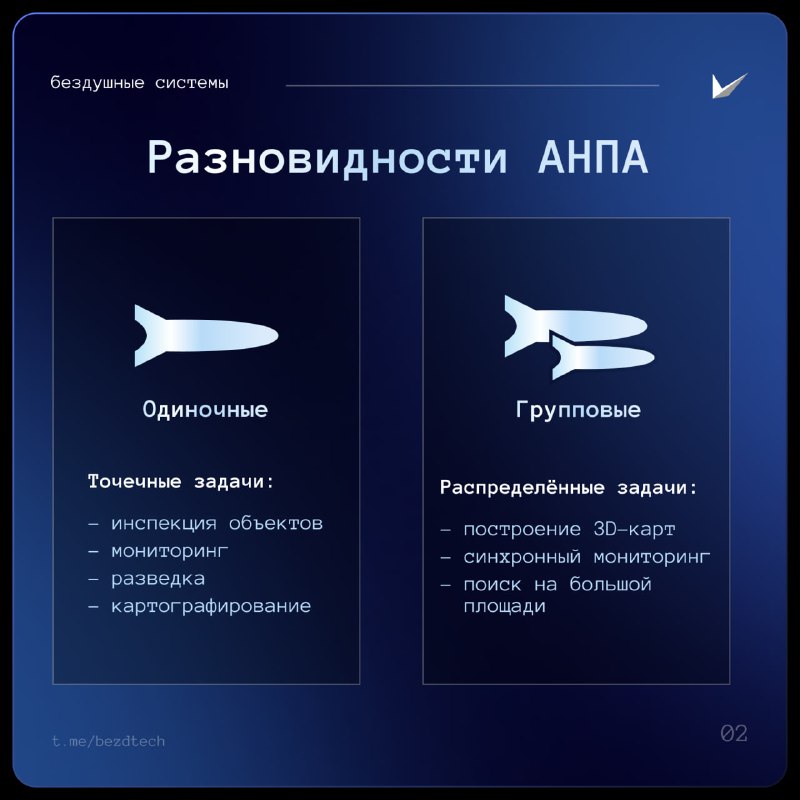
Одиночные АНПА — это основа многих поисковых задач под водой. Они просты в управлении: один аппарат — одна задача, что облегчает разработку стратегий и снижает риски ошибок. Такие устройства прекрасно подходят для обследования ограниченных территорий, мониторинга состояния морского дна, изучения технических объектов и окружающей среды. Однако у одиночных АНПА есть и свои ограничения: малый радиус действия, ограниченные энергоресурсы и небольшой набор инструментов. Всё это делает их идеальными для коротких точечных операций, но ставит под вопрос эффективность на больших водных пространствах.
Может быть, перейти от одиночных к группам?
В 80-х годах начались исследования группового применения — когда несколько аппаратов работают вместе, дополняя друг друга.
К началу 2000-х была заложена теоретическая основа для коллективного управления: появились методы координации действий и распределения задач. Сегодня групповые системы применяются повсеместно: на суше, в воздухе и под водой.
Эволюция от одиночных к групповым АНПА открыла новую эру возможностей в поиске объектов в толще воды и на морском дне.
Подробнее про группы АНПА...
Когда стоит задача быстрее обследовать большое пространство или выполнить сложную миссию под водой, на помощь приходят группы подводных аппаратов.
А что по преимуществам?
— Параллельная работа ускоряет выполнение задач;
— Повышенная надёжность — если одно устройство выходит из строя, миссия продолжается силами остальных;
— Гибкость — разные роботы в группе могут выполнять специализированные роли, дополняя друг друга.
А как управлять группой АНПА?
Чтобы группа действовала слаженно, необходимо продумать стратегию управления:
— Централизованную (управляющий центр расположен на носителе).
— Децентрализованную (каждый аппарат принимает решения сам).
— Гибридную (комбинированный подход).
В сложных и динамичных подводных средах предпочтение всё чаще отдают децентрализации — это делает систему устойчивее к внешним угрозам и отказам отдельных элементов.
Как должна двигаться группа АНПА?
А тут уже все зависит от поставленных задач:
Строевое движение — строгая геометрия, точное сохранение расположения. Идеально для обследования дна или создания карт.
Роевое движение — хаотичное, адаптивное, напоминающее поведение стаи рыб. Отлично подходит для исследования непредсказуемых территорий.
Организация связи между аппаратами — отдельная проблема: зачастую приходится использовать гидроакустические каналы связи, ведь радиосигналы под водой почти не распространяются.
В чем будущее, брат?
Одно из ключевых направлений в развитии подводной робототехники — переход к распределённым системам управления.
Что это значит?
— Каждый аппарат в группе самостоятельно обрабатывает информацию и принимает решения;
— Нет одной "головы", управляющей всеми;
— Система становится более гибкой и устойчивой к отказам.
Такой подход особенно важен в условиях неопределенности, например, при работе в неизведанных районах морского дна или в быстро меняющихся условиях.
Децентрализация — это шаг к созданию действительно интеллектуальных и автономных групп АНПА.
Для старшеклассников и выпускников колледжей корабелка предлагает рассмотреть бюджетные образовательные направления, в рамках которых готовятся специалисты, которые будут заниматься широким кругом задач безэкипажной техники. Подробнее о направлении можно узнать в их телеге.