👀Как оценить качество мультиобъектной ML-модели компьютерного зрения?
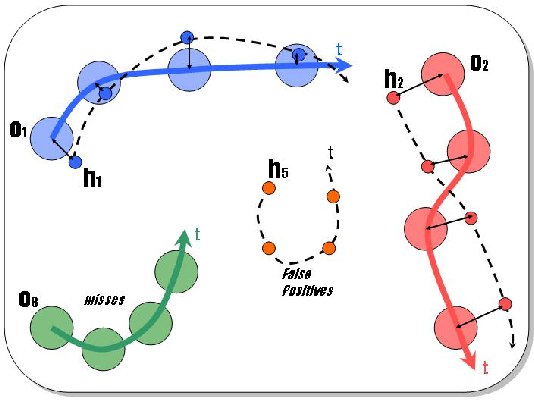
Слежение за несколькими объектами в реальной среде – сложная задача, в т.ч. из-за метрик оценки качества ML-модели, цель которой оценить точность слежения и проверить траекторию движущегося объекта. Предположим, для каждого кадра в видеопотоке система отслеживания выводит гипотезу 'n', а в кадре есть 'm' основных истинных объектов. Тогда процесс оценки показателей выглядит следующим образом:
• Найти и сопоставить наилучшее совпадение между гипотезой и основной истиной на основе их координат и с помощью различных алгоритмов сопоставления.
• Для каждой совпавшей пары найдите ошибку в положении объекта.
• Рассчитайте сумму нескольких ошибок, таких как промахи (трекер не смог выдвинуть гипотезу для объекта), ложные срабатывания (когда трекер выдал гипотезу, но объект отсутствовал) и ошибки несоответствия (когда гипотеза следящего за достоверной информацией изменила текущий кадр).
Так производительность ML-модели может быть выражена двумя метриками:
• MOTP (Multi-Object Tracking Precision) показывает, насколько точно оцениваются точные положения объекта. Это общая ошибка в оценке местоположения для совпадающих пар наземной истины-гипотезы по всем кадрам, усредненная по общему количеству сделанных совпадений. Эта метрика не отвечает за распознавание конфигураций объектов и оценку траекторий объектов. Метрика находится в диапазоне от 0 до 1. Если значение MOTP равно 1, то точность системы низкая. А если он близок к нулю, значит точность системы хорошая.
• MOTA (Multi-Object Tracking Accuracy) показывает, сколько ошибок система слежения сделала (промахи, ложные срабатывания, ошибок несоответствия). Метрика варьируется от –inf до 1. Если MOTA равен 1, то точность системы хорошая. Если MOTA около нуля или меньше нуля, то точность системы низкая.
https://pub.towardsai.net/multi-object-tracking-metrics-1e602f364c0c
Post #106
404