BEHAVIOR Robot Suite: Streamlining Real-World Whole-Body Manipulation for Everyday Household Activities
тут стенфордцы на основе (почти) своего же бенчмарка BEHAVIOR-1K сделали свой фреймворк для полноценного робота на колесиках для выполнения заданий по дому
точнее из своего бенчмарка они смогли вычленить то, что для таких полноценных роботов возникает много проблем с выполнением
- бимануальной координации (использовать одновременно 2 руки для совершения действий)
- стабильно точной навигации (разбираться где робот находится относительно общей обстановки в доме и понимать, где какая вещь может лежать)
- конечного результата (то есть пытаться до конца выполнить четкое сформулированное задание)
и для этого получилось довольно классное решение, которое объединяет в себе и хардовые, и софт идеи
сам робот состоит из трех частей - фундамент с колесиками, торс и руки. для его управления и сбора данных кстати адаптировали контроллер от нинтендо что прикольно, а с руками по сетапу (назвали JoyLo) вышло меньше 500 долларов, чтобы руки если что можно было поменять дешево (которые видимо по заверениям авторов могут быстрее изнашиваться или подвергаться урону, чем менее подвижные торс и база с колесами)
этот самый JoyLo кстати по их сравнениям оказывается удобнее эпл вижн про, что наверное не супер удивительно (VR vs gamepad), но тем не менее критично как эвиденс для того, чтобы в данных получать как можно больше success rate’ов для обучения (просто потому что человеку в качестве эксперта удобнее управлять частями робота)
сама модель же обучается под имитейшн лернинг - это DiT, который обрабатывает проприоцепцию и пойнт клауды в последовательности (модальности фьюзятся через селф аттеншн) + играет свою роль условный иерархичный предикт действий. иерархичность же заключается в принципе снизу-вверх: сначала выдаем действия для колесиков, потом для торса с кондишном на действия для колесиков, а в конце предсказывается для рук с условием под предыдущих действия.
таким образом иерархическая зависимость от действий присутствует (которая при этом сформулирована под классический форвард пасс диффужн трансформера) + так может нивелироваться распространение ошибок по предсказаниям
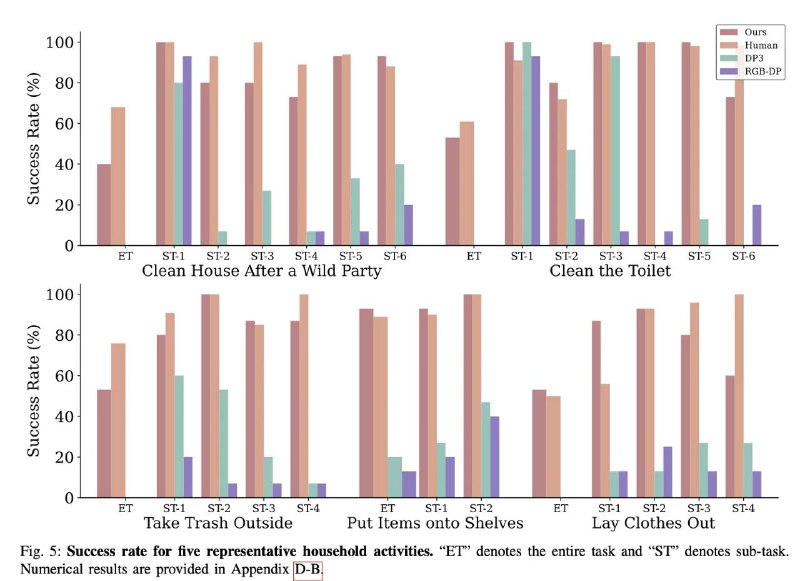
по видосам и графикам выглядит прикольно. особенно впечатляет момент с failure recovery behavior: со второй попытки (иногда) агент справляется выполнить таску, которую не смог, как например закрыть крышку туалета (с чем blyat многие люди до сих пор справиться не могут, как и со стульчаком)
имхо классный противовес для физикал интеллиженс (aka pi.website ), хоть и работа направлена в немного другое русло
link
demo
code-algo
code-hardware
Post #883
6.2K