
π0: A Vision-Language-Action Flow Model for
General Robot Control**
robot foundational models go brrrr
Sequioa Capital и многие другие крутые компании решили влить деньги в ресерчеров Беркли, и таким образом появился physical intelligence
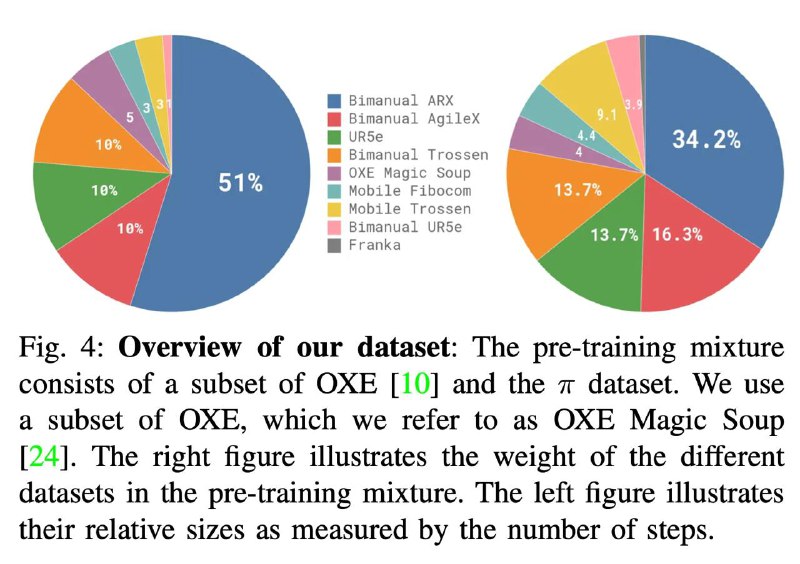
и что же они решили сделать в первую очередь (для публики) - робота с VLM и акшн моделью под капотом, которые натренили на 10к часах по 68 таскам, собранными 7 разными другими роботами
ВЛМка основана на гемме, а вот в качестве акнш эксперта решили нетривиально для рл и роботики выбрать Diffusion Transformer (DiT) на основе флоу матчинга. таким образом предиктятся действия не авторегрессивно, а вся последовательность (в этом случае 50 действий) сразу, что имхо решает проблему с разными герцовками во время обучения от датасетов под разных роботов (с чем уже боролся Сережа Левин) и убирает проблему накопления ошибки (которую мы упоминали и здесь)
но с флоу матчингом тоже не все так просто - (1) его делают 10 степов (и я не нашел объяснения почему именно столько но им видимо норм) + (2) таймстеп семплят из Бета распределения, а не равномерно, ибо они чувствуют что обсервейшны для роботики много более информативны в ограничении действий для совершения нежели high res картинки в ограничении текстового промпта. спорное заявление, но у них возможно по-другому и не работает, потому воспримем это заявление как эмпирический эвиденс
файнтюнятся на 20+ тасках, где даже аутперформят впоследствии методы которые были заточены конкретно для них, вот вам и реально фаундейшн возможности
залипательные видосы, не считая все классические моменты по ускорению роботов, остается смотреть дальше в своего рода фильтрацию данных, ибо, как и авторы сами заверяют, они (почти) напихали все подряд в трейн и начали обучать, а что насчет взвешивания, численного выражения диверсити или прочего - еще предстоит выяснять
есть еще вопросы, насколько применимы недавние рассуждения Суцкевера к фаундейшн претрейн в роботике, ибо там и много-много других проблем, которые можно бесконечно решать. we’ll see
👀 link, blog
Post #696
6.51K



- 🔥 3
- 👍 2