
Real-Time Execution of Action Chunking Flow Policies
снова pi
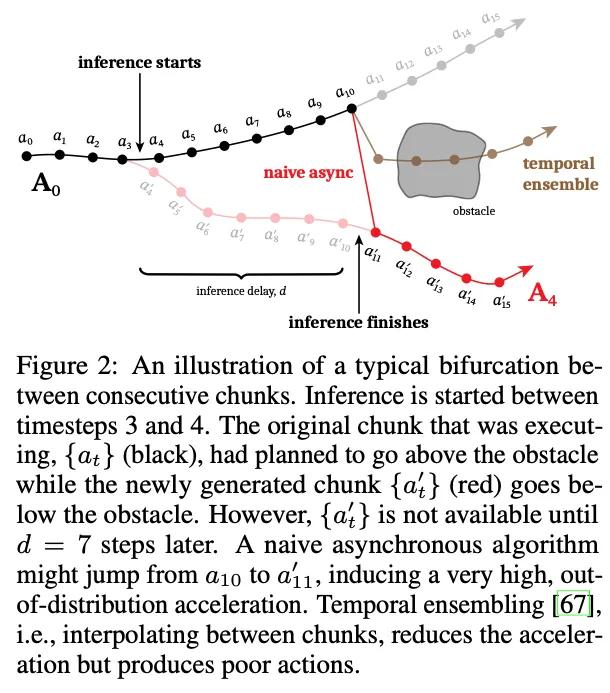
на этот раз авторы подметили, что action chunking, который так часто используют в роботике для оптимизации предикта на инференсе, но в риал тайме это вызывает паузы на стыке между чанками → замедляется работа модельки и, более того, меняется распределение при евале из-за таких дерганий и замедлений
авторы же призадумались
- было бы неплохо в асинхронной манере исполнять действия и при том постепенно подгатавливать следующие хоть как-то
- еще и желательно в training-free манере для моделек, многие из которых на флоу матчинге или диффузии построены
→ интуицию диффузионного инпейтинга (аутпейнтинга) можно попробовать переместить на этот домен, если аккуратно совместить с операциями роботик контроллера
- pi фиксируют model_prediction_time // controller_sampling_period действий, от которых вместе со следующими инпутами генерируются следующие действия
- еще и применяется софт маскинг (который много где применяют в задачах инпейнтинга) через экспоненциальное затухание значений. делают это опять-таки для непрерывности генераций и smooth траекторий движений робота
- + для этого затухания добавляют еще гиперпараметр (потому что без него подогнанного не так стабильно работает как идейно хотелось бы)
помимо реальных примеров со складыванием вещей, посуды и проводами так же авторы много экспериментов сделали на кинетиксе, где сделали 12 бенчмарков (10 сред от оксфордских авторов и 2 свои, на которых данные собрали при помощи RPO для имитации робо траекторий)
по результатам обыгрывает методы, которые стараются так же в асинхронный инференс (посредством наивноого разделения генерации либо усреднения), то есть результат ухудшается медленее при увеличении гэпа между выполнением и подготовкой
сидел с открытым ртом от того, как мастерски эти клешни зажгли спичку, а потом и свечку
👀 paper, code for kinetix, demo
Post #1006
650


- 👍 4