





📣📣📣📣📣📣
УГРОЗА НАШИМ МОГам‼️‼️‼️
Результат проведенного анализа трофейного FPV-дрона.
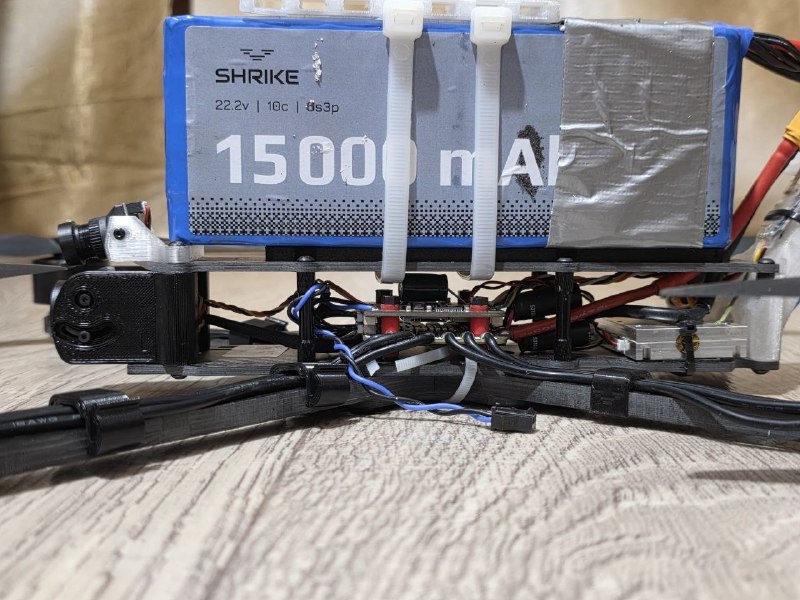
Дрон выполнен на основе 10-ти дюймовой карбоновой рамы с бесколлекторными моторами и 3-х лопастными пропеллерами на них.
Особенностью данного дрона является его оснащение прицепным кронштейном, что свидетельствует о том, что этот дрон был пристегнут к так называемой «матке». Для чего этот способ противник применяет, мы писали ранее тут и тут.
Крепление и горизонтальное положение дискоконусной антенны видеопередатчика напрямую свидетельствует о том, что приём сигнала осуществляется сверху, вероятнее всего тем же БпЛА носителем (маткой).
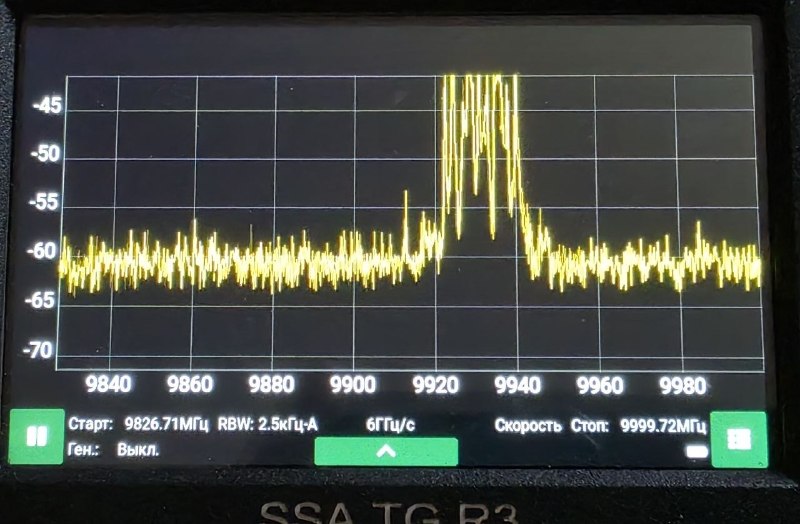
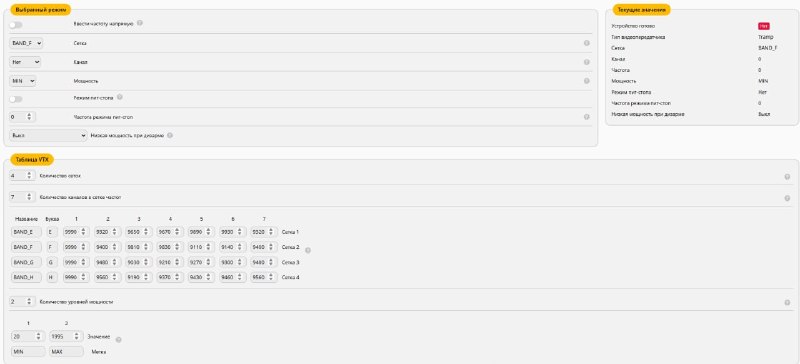
Кроме того, передатчик видеосигнала 7-12 ГГц позволяет «чисто» принимать сигнал сверху, так как средств РЭБ, работающих в этом диапазоне нет.
При этом антенны средств приема аналогового видео (видеоперехвата) постов РЭР и РЭБ наших подразделений зачастую направлены в горизонт, что исключает обнаружение дрона в верхней полусфере.
Также важно отметить, укропы догадались о том, что помехи по шине 12В и 5В оказывают влияние на видео и дают рябь. Для этого копеечный по стоимости полетный контроллер оснащен конденсатором, что в результате даёт чистую картинку (представители подразделений БпС ВС РФ берите на вооружение).
По приёмным антеннам, видим две линейных поляризации, два приёмника верхнего диапазона 2.4 ГГц, по схеме «дивёрсити», которые обрабатываются одним микроконтроллером, но два радиотракта, где каждый держит собственную синхронизацию по сигналам. Соответственно для максимального выигрыша по дальности при радиоподавлении необходимо создавать также две линейные поляризации.
Боевая часть – осколочно-фугасная.
Инициатор Icarus ІКАР PWM - плата контактной инициации для БпЛА с ШИМ‑входом, ориентированная на безопасный подрыв при столкновении и жёсткий контроль условий срабатывания через акселерометр ±16G по любой оси. Предусмотрены интерфейсы: один UART, один ШИМ и отдельный вход "усы" с логическими уровнями 3.3-5В. Версия PWM предоставляет ШИМ‑интерфейс для внешнего управления, сохраняя автономное принятие решения по акселерометру.
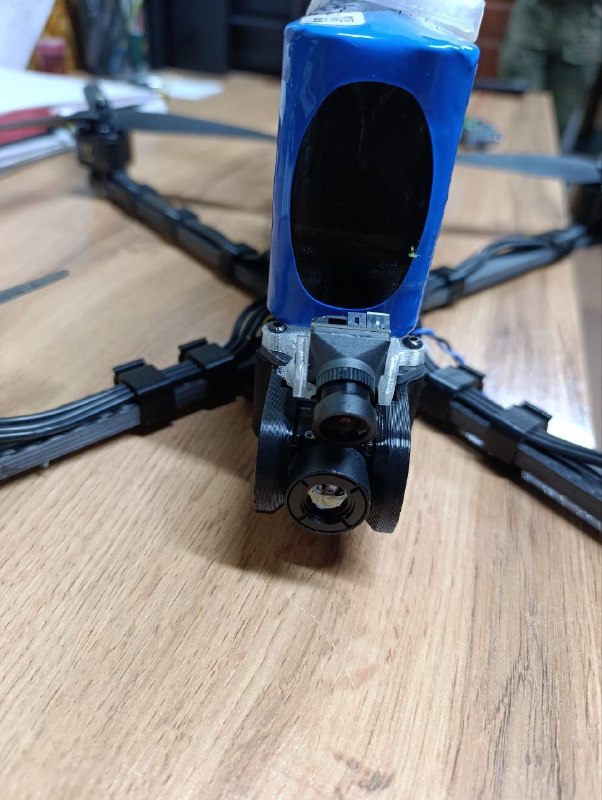
Оптическая система с двумя отдельными каналами, установленными в единый 3D-печатный кронштейн.
Верхняя - широкоугольная камера в защитном кронштейне («звёздная решётка»). Предположительно Runcam Nano / Foxeer Razer класс.
Нижняя камера – тепловизионная камера LWIR (германиевая линза).
Аккумулятор: SHRIKE 6S (22.2 В) 15 000 мАч.
В заключении отметим, что данный дрон шлёпнулся вблизи позиции наших товарищей. Именно в тот момент, когда противник осуществлял налёт ударными БпЛА.
Вероятно, что целью данного дрона являлись мобильные огневые группы, которые своими действиями, а именно стрельбой по летящим ударным БпЛА, демаскировали своё место нахождения.
Post #920
1.18K