【机器人学的范式转移:从喂数据到自动化工程】
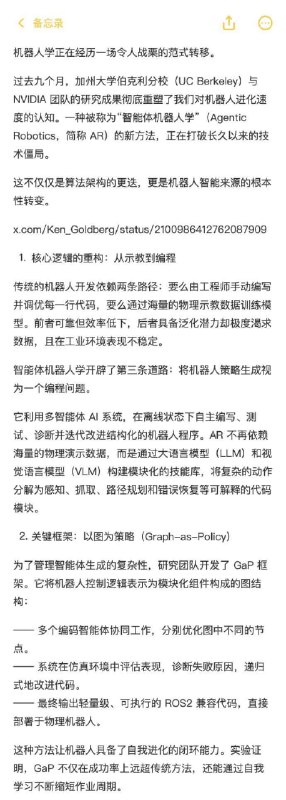
加州大学伯克利分校的 Ken Goldberg 教授近期指出,代理机器人学(Agentic Robotics)正在重塑行业路径。
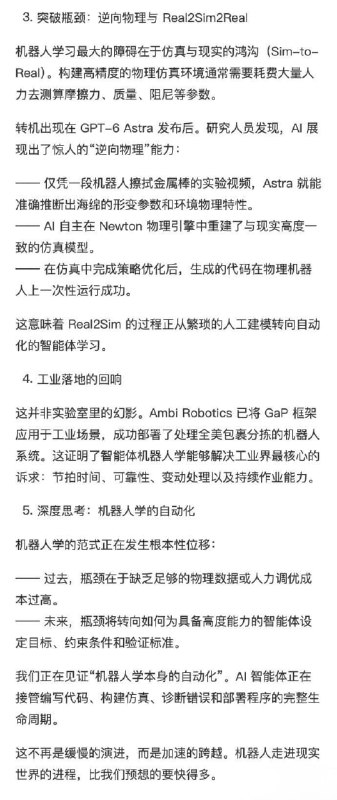
这一方法不再执着于采集海量物理演示数据,也不再依赖工程师手动调参,而是利用多智能体 AI 系统在离线状态下自主编写、测试并迭代机器人控制程序。核心框架 Graph-as-Policy 将复杂的控制逻辑拆解为模块化图结构,配合 GPT-6 Astra 等模型展现出的逆向物理推断能力,AI 仅凭一段视频就能在模拟器中还原摩擦力、质量等物理参数,实现从真实到模拟再回真实的闭环优化。
目前该技术已在 Ambi Robotics 的工业分拣任务中完成部署,生成的轻量化代码可直接运行于 ROS2 系统。这一转变标志着机器人开发正从概率拟合转向结构化工程的自动化。
过去行业长期受困于物理数据稀缺与模拟器失真,而代理机器人学通过将控制问题转化为编程问题,让 AI 代理承担了试错与诊断的繁重工作。这意味着机器人学的瓶颈正在从获取物理演示转向定义任务目标与验证准则。
当 AI 开始自动化机器人工程本身,开发者带走的不再是黑盒模型,而是高可靠、可解释的执行程序,这种确定性正是工业大规模落地的先决条件。
Post #35915
1.25K