
В год 60-летия ИПМех продолжаем знакомить с лабораториями нашего Института.
Лаборатория механики систем организована в 1967 г. Первым заведующим лаборатории механики систем был Дмитрий Михайлович Климов. Имея большой практический опыт разработчика гироскопических систем управления ракетами и глубоко разбираясь в теории гироскопов, он организовал выполнение ряда интересных и важных работ, сформировал высококвалифицированный коллектив. В лаборатории выполнен целый ряд работ по договорам с предприятиями разработчиками навигационной техники.
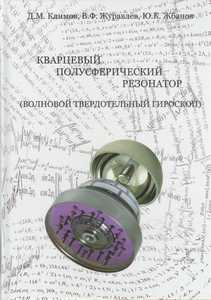
Основные достижения лаборатории за последнее десятилетие отражают интеграцию передовых теоретико-методологических подходов с инновационными экспериментальными методами. Разработаны методы управления инерционным объектом на базе закона линейного тангенса, численно решена задача об оптимальной по быстродействию ориентации спутника в плоскости круговой орбиты. Решена задача по стабилизации траектории квадрокоптера, предложена новая схема инерциальной навигационной системы. Проведены численные расчеты для поиска координат волнового аттрактора в трапециевидном водном бассейне. Предложен подход, обобщающий метод Пуанкаре теории периодических движений на случай вырожденной невозмущенной системы. Решена задача об устойчивости регулярной прецессии несимметричного гироскопа вокруг невертикальной оси при наличии резонанса. В книге «Кварцевый полусферический резонатор» представлены результаты по новому типу гироскопа ВТГ (волновой твердотельный гироскоп).
Достижения сотрудников лаборатории в развитии науки отмечены пятью Государственными премиями в области науки и техники, Премией Ленинского комсомола в области науки, Золотой медалью им. С.А.Чаплыгина РАН, несколькими премиями РАН им. А.А.Андронова и А.М.Ляпунова и другими премиями и наградами.
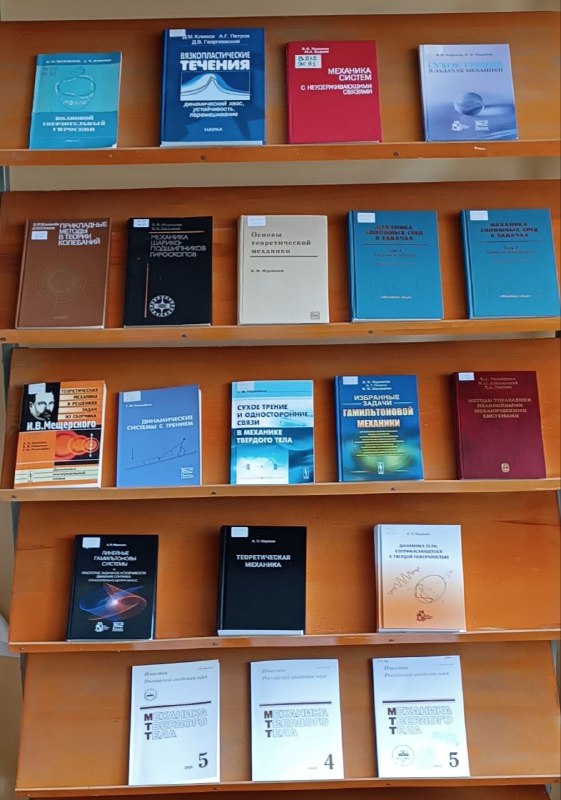
По 30 мая 2025 года в Библиотеке ИПМех РАН проходит выставка книг сотрудников лаборатории разных лет.
Подробнее: http://ipmnet.ru/labs/ms/2025/
Книги сотрудников: https://ipmnet.ru/publ/books/
#ИПМех60
#результаты
#история
#книги
Post #319
332


- 👏 3
- ❤ 1