Успел под конец первого дня конференции заглянуть на
воркшоп по беспилотным автомобилям 1st Workshop on
Generalization in Autonomous Driving: Paradigms, Practice, and Public Road Demonstrations (
https://tum-avs.github.io/ICRA2026_Workshop/).
Felix Fent из TUM (H-index 12,
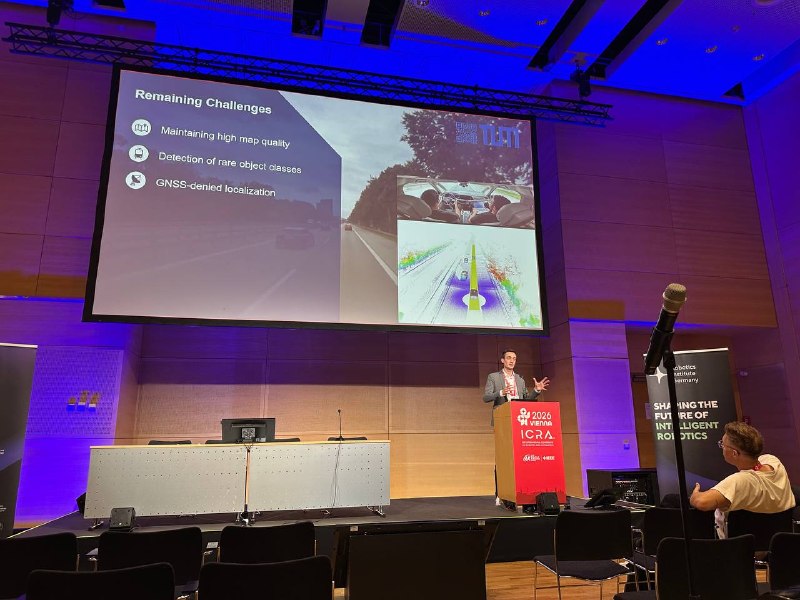
https://scholar.google.com/citations?user=wxWHG3IAAAAJ) рассказывал про свой опыт развертывания систем навигации на автоматизированном автомобиле Volkswagen на улицах Берлина и не только. Он отметил перспективность и нерешенность проблемы обновления HD-карт в процессе движения машины, проблему локализации в случае потери GNSS-сигнала, чем как раз мы плотно занимаемся в команде. И конечно он говорил про смену парадигмы бортовых систем для автомобилей на обучаемые модели. Под конец доклада он дал ссылку на гитхаб своей команды, куда они что-то потихоньку выкладывают
https://github.com/TUMFTMЗапомнившиеся постеры с этого воркшопа:
-SimForge: Generalization in Autonomous Driving through City-Scale Digital Twins and Simulation
https://tum-avs.github.io/ICRA2026_Workshop/paper/ICRA2026_GenAV_SimForge_Generalization_FS.pdf -AD4AD: Benchmarking Visual Anomaly Detection Models for Safer Autonomous Driving
https://arxiv.org/abs/2604.15291 (код
https://github.com/AMCO-UniPD/moviad)
-Radar-Informed 3D Multi-Object Tracking Under Adverse Conditions
https://arxiv.org/abs/2604.13571 (код
https://github.com/bingxue-xu/radarmot)
-Towards a Fully Differentiable Framework for Autonomous Driving Based on Model-Structured Neural Networks (код
https://github.com/tonegas/nnodely)
-Lane-Topology-Guided Motion ForecastingN via Feasible Motion Primitive Selection (проект без кода
https://lamp-motionforecasting.github.io/)
-DOPE: Dynamic Obstacle Parking Environment for End-to-End Autonomous Parking in CARLA (код и среда
https://github.com/boschresearch/dynamic-obstacle-parking-env/tree/icra2026)
-Collaborative Multi-Agent Testing for Emergent Failure Discovery in Autonomous Driving Systems (код
https://github.com/ruizhengu/CREAD )
- V2V-GoT: Vehicle-to-Vehicle Cooperative Autonomous Driving with Multimodal Large Language Models and Graph-of-Thoughts
https://arxiv.org/abs/2509.18053 (проект с данными и кодом
https://eddyhkchiu.github.io/v2vgot.github.io/)
#ICRA