
А вот второе исследование посвящено визуальной навигации на реальных роботах.
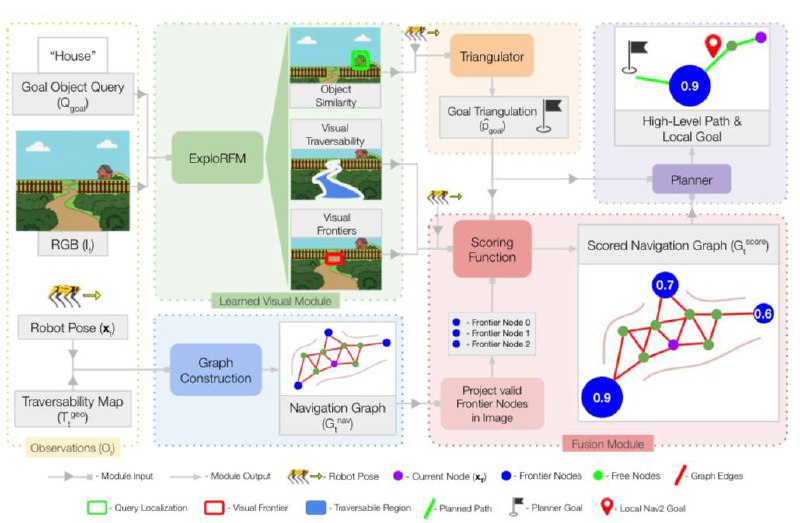
Две недели назад вышла WildOS - работа от NASA, ETH Zurich, Stanford и Berkeley про модульное и очень практически ориентированное решение для визуально-языковой навигации роботов на пересеченной местности.
Проект: https://leggedrobotics.github.io/wildos/
Статья WildOS: Open-Vocabulary Object Search in the Wild. https://arxiv.org/abs/2602.19308
Код: https://github.com/nasa-jpl/nebula2-wildos
#References
Post #426
408

- 🔥 4
- 👏 1