Тренд 4. Моделирование (симуляция) 3D-мира с большим разнообразием объектов, воспроизведением их физических свойств и динамических взаимодействий. Это особенно полезно для эффективного обучения систем навигации и управления роботов и беспилотных автомобилей.
- Neural MP: A Neural Motion Planner (Award Finalist) (статья)(проект) Авторы: Murtaza Dalal,Jiahui Yang,Russell Mendonca, Youssef Khaky, Ruslan Salakhutdinov, Deepak Pathak (Carnegie Mellon University) . Эта работа демонстрирует, что предварительное обучение на корректно подготовленных 3D-симуляциях манипуляционных сред позволяет значительно повысить Success Rate для задачи планирования действий манипулятора.
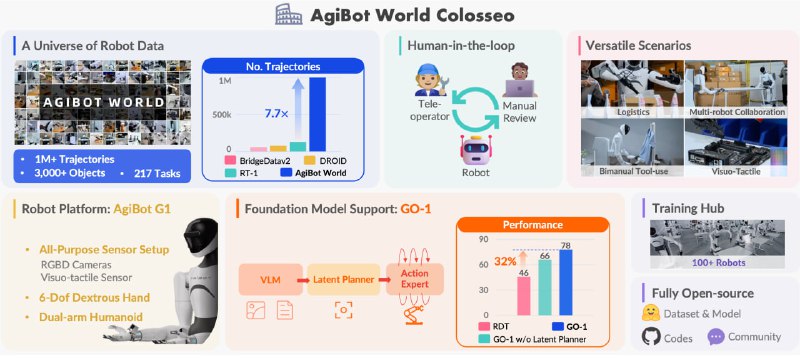
- AgiBot World Colosseo: A Large-scale Manipulation Platform for Scalable and Intelligent Embodied Systems (Award Finalist) (статья)(проект)(код) от большой команды AgiBot-World Team. Здесь показано, что корректная генерация и аннотация данных о трехмерном мире из режима телеуправления разными роботами может лежать в основе платформ для обучения фундаментальных моделей для роботов.
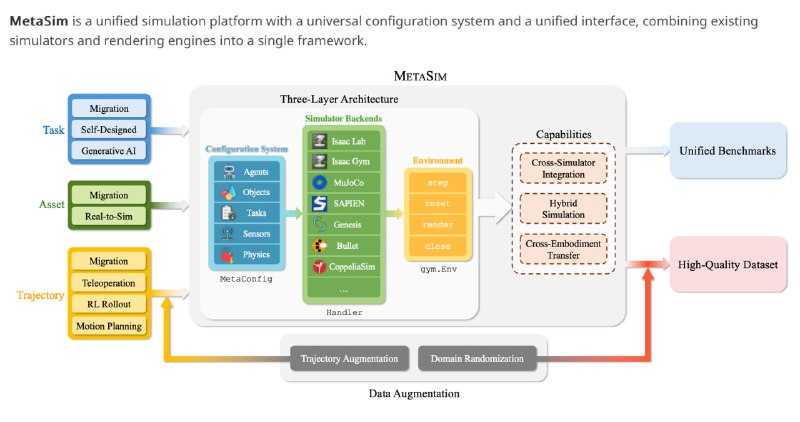
- RoboVerse: Towards a Unified Platform, Dataset and Benchmark for Scalable and Generalizable Robot Learning (статья)(проект) Авторы: Haoran Geng et al. (Berkley, Stanford, etc). Эта масштабная работа показывает, что создание единых симуляционных платформ объединяющих большое количество сред дает путь к разработке более надежных фундаментальных моделей для управления роботами.
#IROS2025 #References
Post #224
239

- 🔥 2