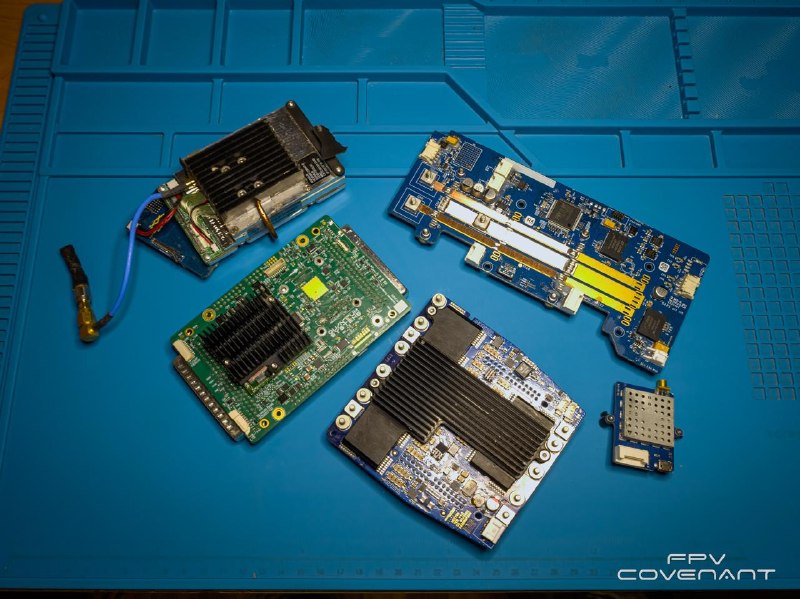
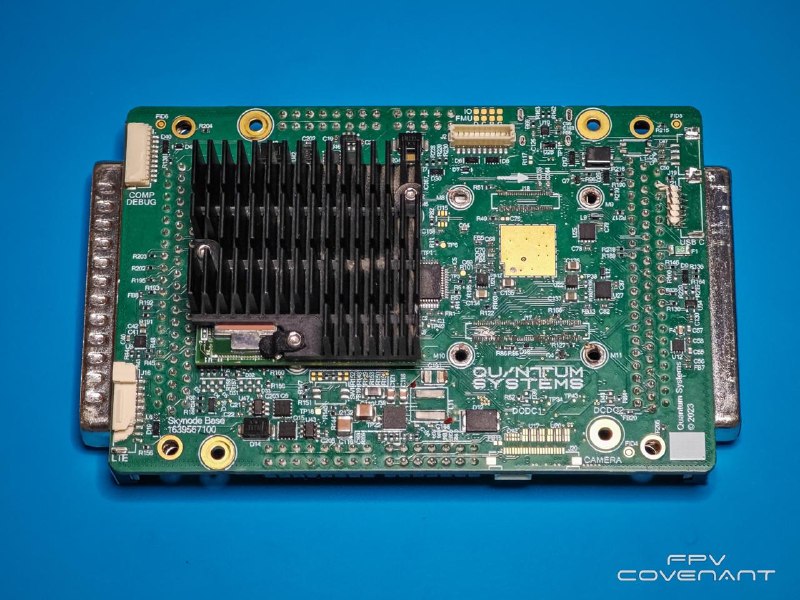
Лазарь»: как устроена бортовая электрика. Схема для восстановленияРазобрали трофейный борт - квадрокоптер на Cube Orange с ArduPilot 4.5.4. Схему бортовой электрики пытались восстановить по дампу параметров и осмотру бокса авионики. Выкладываем для коллег, кому придётся ремонтить похожий борт.
Питание собирается из двух 6S-сборок, включённых последовательно, итого 12S на 75 А·ч, это около 3,3 кВт·ч. Дальше два отдельных PDB с чётким разделением ролей. Главный принимает магистраль 48 В и раздаёт её на моторы и на полётник через Power1. Второй PDB кормит всю периферию: 7 В на Raspberry Pi 5 (через понижайку) и две линии 12 В на приёмник Septentrio Mosaic-X5 и на камеру. Зачем два? Силовые нагрузки отделены от цифры, просадка на моторах не роняет питание остального оборудования, компаньон не перезагружается. При восстановлении первым делом прозваниваем каждую линию PDB отдельно на исправность и только потом подключаем FC.
Управление моторами идёт обычным PWM с главных выходов полётника, проверено на стенде. А CAN-шина через хаб используется только как телеметрия ESC по DroneCAN - дамп показывает маску ровно четырёх ESC-узлов, совпадающую с моторными выходами полётника. То есть полётник видит здоровье моторов, но не командует ими по CAN. Незабываем пропеллеры снимать до того, как впервые дадим питание.
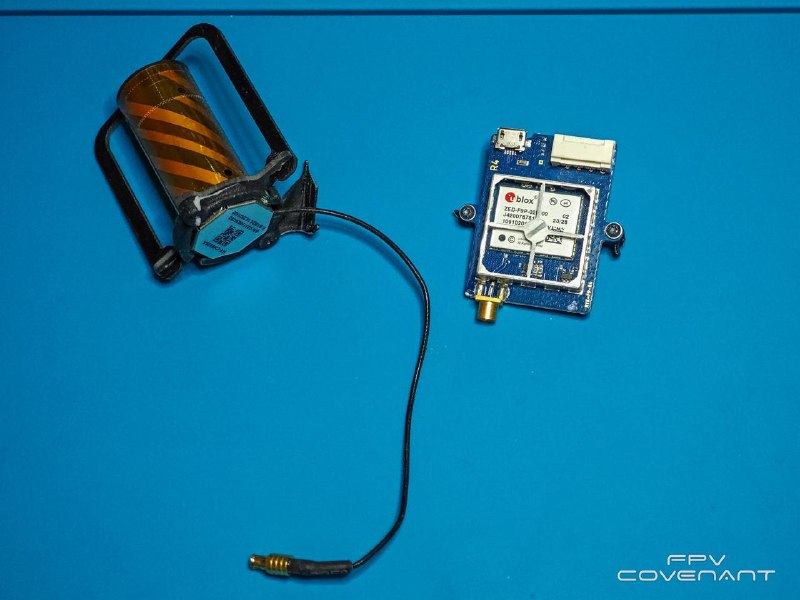
GNSS здесь Septentrio Mosaic-X5, и сидит он на порту GPS1 в нативном протоколе SBF. Важная деталь для восстановления - сборки у этой платформы разные, иногда в части бортов на GPS1 стоит обычный u-blox, поэтому сверяйте железо. Антенна у GNSS одна, второй «грибок» на луче это компас, он висит на шине CAN1, а CAN2 занята телеметрией моторов.
Raspberry Pi 5 подключён к телеметрийному порту полётника, а Starlink заходит в Pi по Ethernet. FC терминал не видит вообще: для автопилота вся связь выглядит как MAVLink 2 на 115200 на первом последовательном порту.
Три канала сброса груза сидят на AUX1–3, их питание идёт с PDB через силовую линию на MAIN8. Вентилятор охлаждения вообще не управляется, он просто крутится, пока есть питание. Сбросами командует не полётник, а компаньон Raspberry Pi 5 по MAVLink, минуя полётный микшер. Единственный активный AUX, шестой, прописан как проход канала RC7 с пульта, диапазон 1000–1550, и по схеме он уходит на камеру - это управление подвесом. Вывод для восстановления - параметры надо сверять со схемой обязательно, канал без функции в дампе выглядит мёртвым, а на деле им командует другой бортовой узел, а вентилятор может вообще жить своей жизнью.
Аварийные режимы здесь отключены почти наглухо. При потере связи с оператором борт не возвращается. Все мы помним что часто Лазарь летит в один конец и часто на расстояния 40-60 км!! Миссия стирается автоматически при срабатывании любого аварийного режима. Телеметрия на землю заглушена.
Полный дамп параметров можно
скачать.