
🤖🎨 به Astra یک ربات، قلممو و دوربین دادند؛ نتیجه واقعاً عجیب بود!
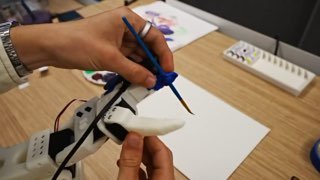
یک نفر به Astra یک ربات مجهز به دوربین و یک قلممو داد و از آن خواست در دنیای واقعی، پل گلدن گیت را نقاشی کند.
اما نکته جالب اینجاست که Astra فقط دستور اجرای یک حرکت از پیش تعیینشده را دریافت نکرده بود؛ بلکه خودش باید نحوه کنترل ربات را یاد میگرفت.
🔹 با استفاده از دوربین، محیط و نتیجه کارش را مشاهده میکرد.
🔹 حرکتهای مختلف را امتحان میکرد و در تلاشهای بعدی، عملکردش بهتدریج بهتر میشد.
🔹 یعنی مدل عملاً وارد یک چرخه شد:
مشاهده 👀 → اقدام 🤖 → بررسی نتیجه → اصلاح → تلاش دوباره
🔥 این دقیقاً همان چیزی است که وقتی درباره AI Agentهای دنیای واقعی صحبت میکنیم، جذاب میشود؛ مدلی که فقط متن تولید نمیکند، بلکه میتواند محیط را ببیند، با یک ابزار فیزیکی تعامل کند و از نتیجه اقداماتش برای بهبود عملکرد استفاده کند.
🤯 اگر چنین قابلیتهایی مقیاسپذیر شوند، فاصله بین «هوش مصنوعی داخل کامپیوتر» و رباتهای واقعاً خودمختار میتواند خیلی کمتر شود.
Post #3639
359
- ❤ 1