

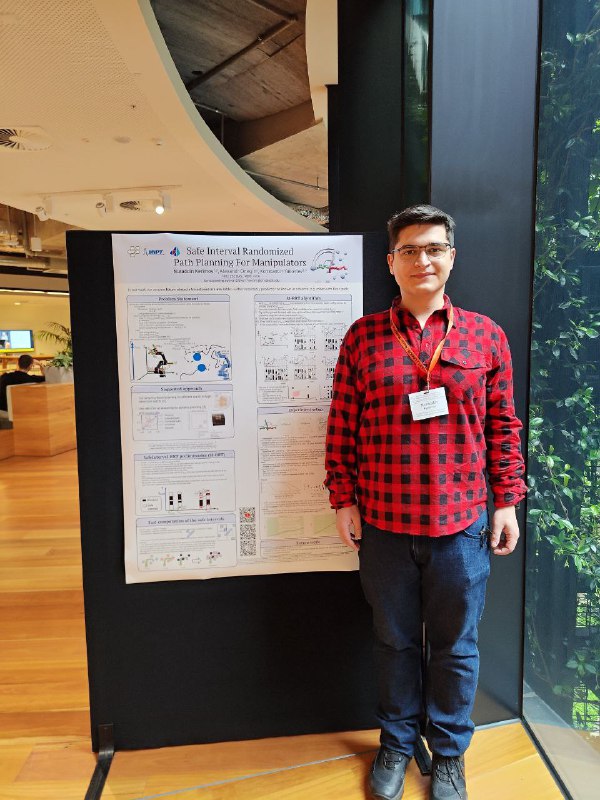


ICAPS 2025 — А* конференция по планированию, она проходила с 9 по 14 ноября в Мельбурне, Австралии.
От нашего центра на конференции был студент магистратуры ЦКМ Нураддин Керимов с работой Safe Interval Randomized Path Planning For Manipulators. Статья посвящена делиберативному планированию пути манипулятора. С этой работой Нураддин получил награду "Best student paper".
В данной статье описывается новый планировщик SafeInterval RRT, являющийся комбинацией RRTConnect и безопасных интервалов, что позволяет эффективно искать путь в пространстве-времени.
Расскажем про работу, конференцию, ключевые выступления, воркшопы и интересные доклады по планированию.
👉🏻 Дата: 05.02.26, четверг в 17:00
📹 Трансляция Youtube или ВК
Подключайтесь к живому обсуждению и задавайте вопросы в прямом эфире! Смотрите фотографии с конференции, пока ждёте семинар.
#семинары #planning