


Сегодня команда Центра презентовала первые 3 доклада, мы подошли к процессу творчески, на месте придумали и смастерили интерактивный постер.
Работы:
🪼A. Narendra, D. Makarov, A. Panov
M3PO: Massively Multi-Task Model-Based Policy Optimization
Новый метод M3PO, расширяющий классическую архитектуру Proximal Policy Optimization (PPO), в которой объединены мультизадачность и модель мира, которую робот выучивает в процессе взаимодействия при онлайн-обучении. В результате метод обеспечивает быстрое обучение компактных с точки зрения количества параметров стратегий, пригодных для быстрого развертывания на робототехнических манипуляторах.
🪼A. Andreychuk, K. Yakovlev, A. Panov, A. Skrynnik
Advancing Learnable Multi-Agent Pathfinding Solvers with Active Fine-Tuning
MAPF - это подход к планированию маршрутов для нескольких роботов в общей среде. Хотя оптимальное решение MAPF — NP-hard, эффективные решатели важны для логистики, поисково-спасательных операций и других задач.
Мы предлагаем МАРF-GPT-DDG — новый метод дообучения модели МАРF на экспертных данных. Благодаря механизму генерации дельта-данных, он ускоряет обучение и повышает производительность. Эксперименты показывают, что MAPF-GPT-DDG превосходит существующие решатели, включая MAPF-GPT. Примечательно, что система работает с задачами, включающими до миллиона агентов в одной среде, устанавливая новый стандарт масштабируемости.
🪼S. Dergachev, K. Yakovlev
Decentralized Uncertainty-Aware Multi-Agent Collision Avoidance with Model Predictive Path Integral
Децентрализованная навигация с несколькими агентами в условиях неопределённости сложная задача в робототехнике. Для её решения нужны стратегии предотвращения столкновений, учитывающие кинематические ограничения и погрешности.
В статье предложен новый метод, объединяющий МPPI C адаптацией оптимального избегания столкновений. Подход обеспечивает безопасную навигацию за счёт внедрения ограничений безопасности в процесс выборки МРРІ.
Тестирование в симуляторе Gazebo подтвердило применимость метода для роботизированных платформ. Исходный код доступен по ссылке: http://github.com/PathPlanning/MPPI-Collision-Avoidance.
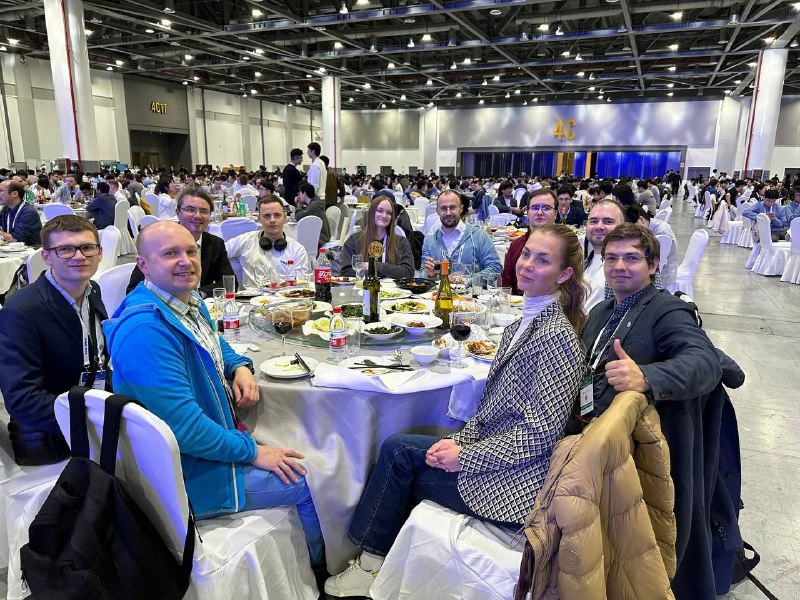
А завершился день банкетом с традиционной едой и выступлениями, где на сцене древние легенды сменялись демонстрацией достижений в робототехнике.
🪼 Завтра выступает вторая тройка спикеров, поддержим их реакциями!