


Продолжаем ковырять наш «инвалидный» экзоскелет. Чтобы он не стоял как вкопанный, пришлось прикрутить немного физики.
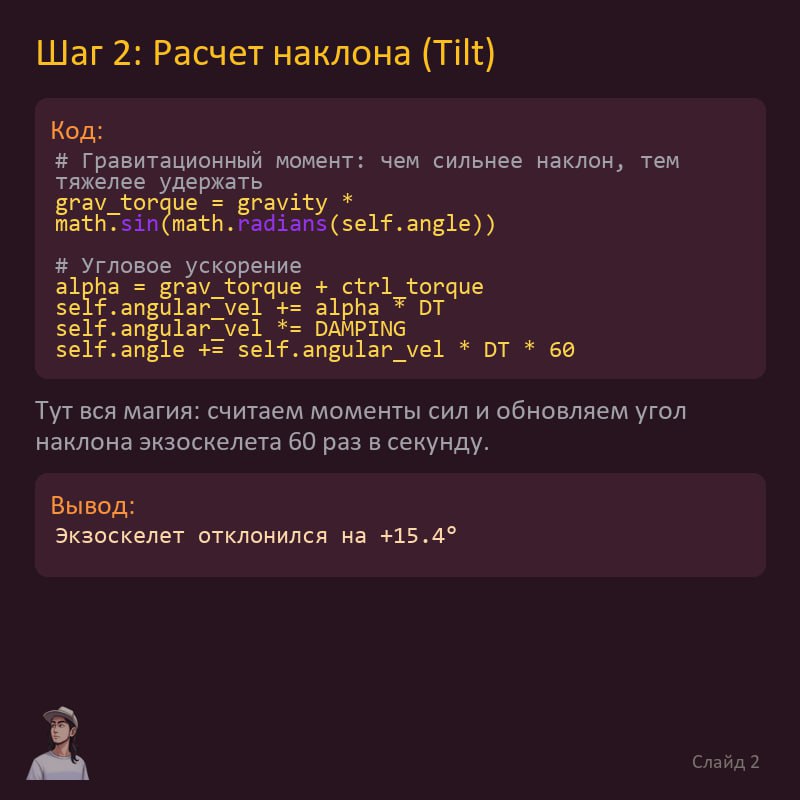
Основная фишка в том, что это «перевернутый маятник». Гравитация постоянно пытается завалить конструкцию, а вам нужно вовремя давать тягу стабилизаторами.
Что уже в коде:
😎 Угловое ускорение: Чем сильнее наклон, тем быстрее падает робот.
😎 Управление: Повесил тягу на стрелки и кнопки A/D.
😎 Инерция: Добавил затухание (Damping), чтобы управление не было «деревянным».
😎 Отрисовка: Весь робот собран из обычных полигонов через стандартный tkinter. Никаких тяжелых библиотек, только чистый код.
На фотографиях поясняю логику, как считаются углы через синусы и косинусы. Если ошибиться в одной цифре, робот улетает в стратосферу.